5. Mise en données du problème#
5.1. Maillage#
5.1.1. Conseils généraux#
La discrétisation du maillage doit être adaptée à la longueur d’onde des phénomènes que l’on désire représenter. Une fréquence de coupure et donc une taille d’élément peuvent être établies au moyen d’une analyse modale préalable de la structure.
Dans de nombreuses études, les calculs non linéaires sont réalisés à la suite d’une étude linéaire. Dans ce cas il est nécessaire d’adapter le maillage linéaire en raffinant les zones qui deviennent non linéaires, et aussi les zones où des niveaux élevés de moment de flexion sont susceptibles d’advenir. Afin de remailler, on pourra utiliser le logiciel HOMARD par l’intermédiaire de la macro-commande MACR_ADAP_MAIL [U7.03.01]. Il est notamment possible de remailler une partie d’un maillage en indiquant simplement le groupe de maille que l’on veut raffiner.
Il est fortement conseillé de réaliser une étude de sensibilité des résultats au maillage. En pratique, il est conseillé lors de la création du maillage de prévoir plusieurs raffinements de maillage.
5.1.2. Modélisation locale massive et coque multicouche#
Il est conseillé de faire coïncider les nœuds acier et béton pour réduire la taille du problème. Les éléments BARRE, GRILLE_MEMBRANE ou GRILLE_EXCENTRE représentant les armatures doivent avoir leurs nœuds confondus avec ceux des éléments massifs ou coques de béton (cf. § 3.2.3 et 3.3.3 ).
Concernant la modélisation des liaisons, on se reportera au § 3.6 .
5.2. Conditions initiales#
Le préchargement de la structure en béton armé (poids propre et autres chargements statiques…) est nécessaire dans le cas de l’utilisation de l’opérateur DYNA_NON_LINE. Il se fait au moyen de l’opérateur STAT_NON_LINE en imposant uniquement le chargement dû au poids propre et aux autres chargements. Le chargement dynamique est appliqué en reprise du calcul statique de poids propre, en conservant ce dernier chargement.
Par ailleurs, on peut éventuellement tenir compte du phasage de construction de la structure. La prise en compte de ce phasage permet de simuler une préfissuration apparaissant au cours de la construction. De plus il peut être nécessaire, même en élasticité linéaire, afin de représenter un état de contraintes initiales non nulles dans la structure (obtenu lors de la construction par modification des hyperstatismes).
Ces méthodes sont actuellement peu utilisées pour le calcul des ouvrages de génie civil. On préconise cependant d’exploiter les travaux réalisés sur la problématique de l’excavation [U2.04.06] et de la construction par couche d’une digue ([U2.04.07]).
5.3. Conditions limites#
Les conditions aux limites sont à définir classiquement comme dans n’importe quelle étude.
L’analyse sismique d’un ouvrage de génie civil posé sur fondation souple peut cependant nécessiter la prise en compte de l’interaction entre le sol et la structure (ISS). On se reportera à [U2.06.07] pour la description des méthodes de prise en compte de l’ISS. On pourra notamment représenter l’ISS à l’aide d’impédances de fondation recalées autour d’un comportement linéaire de la structure fondée sur le sol.
5.4. Chargement sismique#
On reprend dans ce paragraphe les éléments détaillés dans [U2.06.09].
On rappelle que la structure est dite mono-appuyée si tous les appuis sur lesquels repose la structure sont soumis à la même excitation. La structure est dite multi-appuyée si il existe au moins deux appuis n’étant pas soumis à une excitation sismique identique.
5.4.1. Mono-appui#
Dans ce cas, il n’y a pas de contraintes induites par les déplacements différentiels des ancrages. On utilise donc une approche en déplacements relatifs et on applique soit l’accélérogramme (cas 1) soit le déplacement (cas 2) à la structure (opérateur CALC_CHAR_SEISME, [U4.63.01]).
1ercas
On dispose du signal sismique a(t), accélération en fonction du temps suivant les trois directions \(X\) , \(Y\) et \(Z\) – Utilisation de CALC_CHAR_SEISME.
L’élaboration du concept «chargement» utilisé par AFFE_CHAR_MECA se déroule comme suit:
assemblage de la matrice de masse assemblée \({M}_{\mathrm{ass}}\) : opérateur ASSEMBLAGE;
élaboration des vecteurs assemblés (\({V}_{{\mathrm{ass}}_{X}}\) , \({V}_{{\mathrm{ass}}_{Y}}\) et \({V}_{{\mathrm{ass}}_{Z}}\) ), servant de base au chargement (1 par direction du séisme): opérateur CALC_CHAR_SEISME avec le mot-clé MONO_APPUI =’OUI’;
élaboration du concept «chargement» (1 par direction du séisme): opérateur AFFE_CHAR_MECA avec le mot-clé VECT_ASSE.
Ce cas est le plus courant dans les études d’ouvrage de génie civil sous séisme.
2èmecas
On dispose du signal sismique \(d(t)\) , déplacement en fonction du temps suivant les trois directions \(X\) , \(Y\) et \(Z\) .
L’élaboration du concept «chargement» utilisé par AFFE_CHAR_MECA est immédiate: opérateur AFFE_CHAR_MECA avec le mot-clé DDL_IMPO.
5.4.2. Multi-appui#
Dans ce cas, les déplacements différentiels des ancrages induisent des contraintes secondaires. Il n’est plus possible d’utiliser une approche en déplacements relatifs. On doit donc effectuer la résolution dans le repère absolu. Le chargement doit être imposé sous forme de déplacements aux ancrages de la structure.
Par rapport au calcul mono-appui, la 1ère méthode proposée n’est plus adaptée. L’utilisation de CALC_CHAR_SEISME en multi-appuis et en non linéaire transitoire (DYNA_NON_LINE) fournit des résultats dont la validité n’est pas assurée car CALC_CHAR_SEISME opère par relèvement élasto-statique (modes statiques).
1ercas
On dispose du signal sismique \(a(t)\) , accélération en fonction du temps suivant les trois directions \(X\) , \(Y\) et \(Z\) – Utilisation des transformées de Fourier.
Il est nécessaire de construire \(d(t)\) , déplacement en fonction du temps à partir de \(a(t)\) . La méthode proposée consiste à utiliser les transformées de Fourier pour intégrer le signal:
calcul de l’accélération \(a(\omega )\) en fonction de la pulsation: réalisation d’une transformée de Fourier de \(a(t)\) suivant chaque direction;
calcul du déplacement \(d(\omega )\) en fonction de la pulsation: multiplication de \(a(\omega )\) par \({\omega}^{2}\) ;
calcul du déplacement \(d(t)\) en fonction du temps : réalisation d’une transformée de Fourier inverse de \(d(\omega )\) ;
élaboration du concept «chargement» utilisé par AFFE_CHAR_MECA: opérateur AFFE_CHAR_MECA avec le mot-clé DDL_IMPO.
Remarque
On se reportera à [14] pour les précautions à prendre dans la réalisation des transformées de Fourier: vérification du principe de causalité (retour à zéro du signal pour effectuer la FFT) et absence de dérive des déplacements.
2èmecas:
On dispose du signal sismique \(d(t)\) , déplacement en fonction du temps suivant les trois directions \(X\) , \(Y\) et \(Z\) .
L’élaboration du concept «charge» utilisé par AFFE_CHAR_MECA est immédiate: opérateur AFFE_CHAR_MECA avec le mot-clé DDL_IMPO.
5.4.3. Précautions générales sur le signal temporel#
L’évolution temporelle en fonction du temps \(a(t)\) ou \(d(t)\) utilisée en entrée du calcul doit être aussi régulière que possible. Il faut donc que le pas de temps qui définit l’échantillonnage soit suffisamment fin. Si l’on appelle \({f}_{\max}\) la fréquence maximale du spectre du signal, il faut avoir au moins une fréquence d’échantillonnage 5 à 10 fois plus grande que \({f}_{\max}\) .
Initialement, la structure étant considérée uniquement soumise aux chargements permanents (poids,…), il vaut mieux avoir un déplacement, une vitesse et une accélération induits par le séisme imposés nuls aux appuis. Si l’on ne respecte pas ces conditions, on risque d’observer des oscillations initiales de la réponse. En pratique, pour respecter cela, il suffit que le signal sismique imposé aux appuis en déplacement soit nul sur au moins les deux premiers pas de temps. Il conviendra donc d’ajouter manuellement des valeurs nulles au début des fichiers de chargement.
A la fin du calcul, il est recommandé de revenir aussi à des conditions en déplacement imposées nulles sur une certaine période. Cela permet d’assurer le retour au repos de la structure. Celui-ci est indispensable (condition de causalité) si l’on veut faire une analyse spectrale correcte par FFT des réponses.
Remarque
Le guide de l’ASN [15] préconise d’utiliser un jeu de \(N\) accélérogrammes ( \(N=5\) minimum) représentatif du mouvement sismique de dimensionnement pour la conception des ouvrages de génie civil. On réalise donc \(N\) calculs transitoires non linéaires afin d’analyser la variabilité des résultats en fonction des accélérogrammes utilisés. On définit la grandeur à retenir pour le dimensionnement en fonction du nombre d’accélérogrammes utilisés, de la moyenne et de l’écart type des valeurs absolues des résultats (on utilise pour cela un estimateur d’intervalle de confiance de type Student-Fisher, [15] , du type moyenne des réponses transitoires non linéaires + k.sigma, avec k dépendant du nombre \(N\) de réalisations (5, 10…).).Certaines grandeurs d’intérêt sont plus sensibles que d’autres aux variabilités; de plus les non-linéarités peuvent être localisées et de grandes parties de la structure peuvent rester en régime linéaire. On note que dans le cadre linéaire, le guide de l’ASN [15] préconise d’utiliser un simple moyenne des réponses transitoires.
5.5. Amortissement#
5.5.1. Définition#
On préconise d’utiliser l’amortissement de Rayleigh [R5.05.04] et [R5.05.05] dans la résolution transitoire directe au moyen de DYNA_NON_LINE.
La matrice d’amortissement élémentaire \({C}_{\mathrm{elem}}\) s’exprime comme combinaison linéaire des matrices élémentaires de masse \({M}_{\mathrm{elem}}\) et de rigidité \({K}_{\mathrm{elem}}\) :
\({C}_{\mathrm{elem}}=\alpha {K}_{\mathrm{elem}}+\beta {M}_{\mathrm{elem}}\)
avec \(\alpha\) et \(\beta\) les coefficients de Rayleigh. La partie \(\beta {M}_{\mathrm{elem}}\) correspond à l’amortissement basse fréquence et la partie \(\alpha {K}_{\mathrm{elem}}\) à l’amortissement haute fréquence ( Figure 5.5.1-a ).
Le facteur d’amortissement \({\zeta}_{n}\) pour le nième mode du système considéré est défini par:
\({\zeta}_{n}=\frac{\alpha {\omega}_{n}}{2}+\frac{\beta}{2{\omega}_{n}}\)
avec la pulsation \({\omega}_{n}\) associée au nième mode.
Cet amortissement de Rayleigh est calé sur deux modes et facteurs d’amortissement \(({\omega}_{1,}{\zeta}_{1})\) et \(({\omega}_{2,}{\zeta}_{2})\) pertinents pour l’analyse de la structure étudiée. Lorsqu’on connaît les valeurs des amortissements pour ces deux fréquences, on peut calculer \(\alpha\) et \(\beta\) :
\(\lbrace \begin{array}{ccc}\alpha & =& 2\frac{{\omega}_{1}}{{\omega}_{1}^{2}-{\omega}_{2}^{2}}{\zeta}_{1}-2\frac{{\omega}_{2}}{{\omega}_{1}^{2}-{\omega}_{2}^{2}}{\zeta}_{2}\\ \beta & =& 2\frac{{\omega}_{1}{\omega}_{2}^{2}}{{\omega}_{2}^{2}-{\omega}_{1}^{2}}{\zeta}_{1}-2\frac{{\omega}_{1}^{2}{\omega}_{2}}{{\omega}_{2}^{2}-{\omega}_{1}^{2}}{\zeta}_{2}\end{array}\)
En pratique, on considère souvent le cas où les deux amortissements sont égaux \({\zeta}_{1}={\zeta}_{2}=\zeta\) , on obtient alors les formules à utiliser pour le calcul de \(\alpha\) et \(\beta\) :
\(\lbrace \begin{array}{ccc}\alpha & =& \frac{2}{{\omega}_{1}+{\omega}_{2}}\zeta \\ \beta & =& 2\frac{{\omega}_{1}{\omega}_{2}}{{\omega}_{1}+{\omega}_{2}}\zeta \end{array}\)
Il convient alors de rentrer les valeurs \(\alpha\) et \(\beta\) au moyen de la commande DEFI_MATERIAU, mots-clés AMOR_ALPHA/AMOR_BETA.
On présente Figure 5.5.1-a la description graphique de l’amortissement de Rayleigh pour deux fréquences \(({f}_{1,}\zeta )\) et \(({f}_{2,}\zeta )\) entre lesquelles l’amortissement est relativement uniforme.
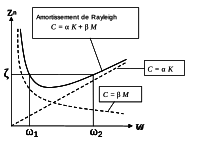
|
Figure 5.5.1-a : description de l’amortissement de Rayleigh. |
5.5.2. Cas non linéaire#
Pour le calcul de \({C}_{\mathrm{elem}}\) , on prend la matrice de rigidité utilisée dans la méthode de Newton (RIGI_MECA). Si on utilise la matrice tangente réactualisée \({K}_{\mathrm{elem}}^{\tan}\) dans DYNA_NON_LINE (NEWTON=_F(MATRICE=”TANGENTE”, REAC_ITER=1,),), la matrice d’amortissement est alors définie par:
\({C}_{\mathrm{elem}}=\alpha {K}_{\mathrm{elem}}^{\tan}+\beta {M}_{\mathrm{elem}}\)
La matrice d’amortissement \(C\) ne reste alors pas constante au cours du calcul. En effet, lorsque la structure devient fortement endommagée, \({K}^{\tan}\) diminue et peut même devenir négative. De ce fait l’interprétation de l’effet de l’amortissement proportionnel en non linéaire est délicate (variation de la dissipation introduite au cours du temps).
L’utilisateur fixe les paramètres d’amortissement sur la plage où la structure est élastique.
5.5.3. Autres conseils en non linéaire#
En non linéaire, une partie des phénomènes dissipatifs sont modélisés par l’intermédiaire des modèles de comportement non linéaire de béton et d’acier. Cependant, d’autres phénomènes dissipatifs ne sont pas modélisés par les comportements des matériaux, qui pourtant dissipent l’énergie apportée par l’excitation tout au long du transitoire et en tout point matériel. On introduit donc, comme en analyse élastique linéaire, une matrice d’amortissement visqueux forfaitaire dans le calcul pour représenter ces phénomènes, cf. [33] .
On peut choisir avec Code_Aster une matrice d’amortissement de type Rayleigh ou une matrice d’amortissement modal, cf. u2.06.03.
On préconise d’utiliser une valeur d’amortissement maximale de 2% sur le premier mode, et de 5% au plus pour la fréquence de coupure, pour se conformer aux prescriptions du guide de l’ASN [15] ). Cette valeur est bien plus faible que celle de 5 à 7% utilisée en linéaire pour les calculs de dimensionnement. Elle conduit en général à surestimer les pics des spectres de plancher y compris lorsque la sollicitation dépasse plusieurs fois le séisme de dimensionnement, cf. [18] .
Il est à noter qu’en multi-appui (cf. 5.4.2 ) la résolution du problème s’effectue dans le repère absolu (\({U}_{\mathrm{absolu}}={U}_{\mathrm{relatif}}+{U}_{\mathrm{entraînement}}\) ). Dans ce cas, il est indispensable de ne pas introduire d’amortissement sur la partie correspondant à la vitesse d’entraînement. La matrice d’amortissement doit être prise proportionnelle à la matrice de raideur uniquement (\({C}_{\mathrm{elem}}=\alpha {K}_{\mathrm{elem}}\) dans la méthode préconisée par l’ASN [15] ). Le choix de la matrice d’amortissement modal, en spécifiant une valeur nulle d’amortissement sur les modes rigides convient aussi. Une autre possibilité consiste à encastrer un des appuis et à décrire le mouvement des autres appuis par rapport à celui-ci (cela revient à annuler le mouvement d’entraînement). Dans ce cas, on peut utiliser un amortissement de Rayleigh classique.
Pour les éléments discrets DIS_T ou DIS_TR [U3.11.02], on définit directement la matrice d’amortissement pour chaque degré de liberté dans AFFE_CARA_ELEM (mot-clé DISCRET [U4.42.01]). Cette remarque est importante dans le cas où l’on modélise des masses ajoutées à l’aide d’éléments discrets. Il est alors indispensable d’y associer une matrice d’amortissement sinon ces masses ajoutées ne sont pas amorties.
Il est important de produire le bilan des énergies au cours du transitoire surl’ensemble du système: à l’aide du mot-clé ENERGIEde DYNA_NON_LINE. Cela permet de vérifier la répartition de l’énergie cinétique, de l’énergie de déformation, de celle apportée à la structure par la sollicitation à chaque instant, de celle dissipée sous forme visqueuse, de celle (dite hystérétique) dissipée par les modèles de comportement non linéaire. Le reliquat du bilan est à affecter au schéma d’intégration temporelle, si celui-ci est dissipatif.
Lorsqu’on utilise un schéma d’intégration temporelle explicite (DIFF_CENT ou TCHAMWA), il est impératif d’utiliser un amortissement proportionnel à la matrice de masse uniquement. L’utilisation d’un amortissement de Rayleigh complet entraîne une chute du pas de temps de stabilité et donc une augmentation très importante du temps de calcul.