4. Choix du modèle de comportement#
4.1. Introduction#
Le béton est un matériau complexe constitué de grains d’échelles très différentes: centimètres pour les granulats, millimètres pour les sables, dizaines de microns pour les ciments… Chacun de ces composants a des propriétés mécaniques différentes et les interfaces entre composants entraînent d’importantes hétérogénéités dans le matériau. De plus, la mise en œuvre du béton lors de la construction est susceptible d’engendrer des distributions spatiales des constituants non uniformes.
Par ailleurs, bien que ces phénomènes ne soient pas pris en compte ici, il est important de noter que le béton est un matériau multiphasique (présence d’eau et de vapeur dans les interstices) et vieillissant. Il subit au cours du temps des phénomènes de thermohydratation, de séchage et de fluage par exemple.
La sensibilité des réponses est notable selon le choix des paramètres de seuil du béton, ainsi que de comportement post-pic. Il est donc important de caler au mieux les paramètres de la loi de comportement notamment pour calibrer la valeur du moment de fissuration.
On souligne l’intérêt de réaliser une analyse de réponse cyclique flexion-membrane d’un élément de béton armé représentatif de la section (du voile, de la dalle…) avant de lancer l’étude du bâtiment en béton armé afin de vérifier la bonne adéquation des paramètres choisis.
4.1.1. Observations expérimentales#
Traction
Le comportement en traction est de type fragile. On observe une diminution brusque de la contrainte lorsqu’on atteint la résistance à la rupture en traction ( Figure 4.1.1-a ). L’ordre de grandeur de la résistance en traction est d’environ 10 fois inférieur à celui de la résistance en compression. Le comportement est quasi linéaire et réversible jusqu’à la rupture. La fissuration se développe dans la direction orthogonale au chargement.
Pour le comportement cyclique en traction, on observe:
une perte de rigidité au cours des cycles (diminution du module élastique en cas de recharge),
une apparition de déformations irréversibles lorsqu’on décharge à partir d’un état non linéaire.
Compression
Le comportement du béton en compression est de type ductile. L’observation de la courbe de contrainte - déformation en compression ( Figure 4.1.1-b ) permet de distinguer 3 phases:
jusqu’à des niveaux de contraintes atteignant environ 40 % de la contrainte maximale au pic (\({\sigma}_{c}\) ), le comportement est quasi élastique;
de 40 à 100 % de \({\sigma}_{c}\) , le comportement devient progressivement non linéaire. A proximité du pic le comportement est fortement anélastique. La fissuration se développe dans la direction parallèle au chargement. On observe un phénomène de dilatation volumique (augmentation du coefficient de Poisson). En cas de décharge, des déformations irréversibles apparaissent;
au-delà du pic, le comportement observé devient adoucissant: la pente post-pic devient négative.
Pour le comportement cyclique en compression, on observe:
une perte de rigidité au cours des cycles (diminution du module élastique en cas de recharge);
une apparition de déformations irréversibles lorsqu’on décharge à partir d’un état non linéaire;
des hystérésis des cycles de charge - décharge.
Cyclique
L’observation de la courbe de contrainte - déformation en traction - compression cyclique ( Figure 4.1.1-c ) met en évidence deux aspects importants:
la dissymétrie des seuils en traction et en compression (\({\sigma}_{c}=10{\sigma}_{t}\) environ);
la refermeture des fissures. On reprend de la rigidité en compression lorsque les fissures sont refermées (effet unilatéral).

|

|
Figure 4.1.1-a : réponse expérimentale du béton en traction cyclique (issue de [12] ). |
Figure 4.1.1-b : réponse expérimentale du béton en compression cyclique (issue de [19] ). |

|
|
Figure 4.1.1-c : réponse expérimentale du béton en traction – compression (issue de [29] ). |
|
4.1.2. Spécificités des études sismiques#
Dans les études sismiques, il est tout d’abord impératif de représenter correctement la fissuration du béton en traction:
diminution brusque de la contrainte post-pic,
diminution du module de décharge,
apparition de déformations irréversibles.
Étant donné l’aspect cyclique des chargements sismiques, il est ensuite primordial de prendre en compte l’aspect unilatéral du béton:
dissymétrie des seuils,
refermeture des fissures (reprise de rigidité).
Enfin, en fonction du niveau de contrainte atteint en compression dans l’étude, il est nécessaire de représenter correctement le comportement non linéaire ductile du béton en compression:
accroissement non linéaire de la contrainte jusqu’au pic puis adoucissement,
diminution du module de décharge,
apparition de déformations irréversibles.
Les modèles capables de représenter (plus ou moins précisément) ces phénomènes sont les suivants:
ENDO_ISOT_BETON [R7.01.04],
ENDO_ORTH_BETON [R7.01.09],
MAZARS_UNIL[R7.01.08],
GLRC_DM[R7.01.32].
D’autres modèles de béton existent dans Code_Aster mais leur utilisation n’est pas préconisée. C’est le cas par exemple des modèles de Mazars [R7.01.08], Double Drücker-Prager [R7.01.03] et BETON_REGLE_PR[U4.43.01] (élastique non linéaire et donc non dissipatif). Ces modèles ne permettent pas de simuler la refermeture des fissures et ne sont de ce fait pas adaptés au cas de chargement cyclique.
4.2. Algorithme de De Borst#
Avant de détailler les différents modèles disponibles, on rappelle qu’il existe dans Code_Aster une méthode générale d’intégration des modèles de comportements non linéaires 3Den contraintes planes (méthode de Deborst, [R5.03.03]). Celle-ci consiste à rendre nulle la contrainte \({\sigma}_{zz}\) dans la résolution du problème.
La méthode de De Borst a de plus été généralisée aux modèles 1D. On impose une hypothèse de contrainte uniaxiale (\({\sigma}_{yy}={\sigma}_{zz}=0\) ). De ce fait les modèles de comportements 3D peuvent être utilisés pour les modélisations de poutres multifibres.
Le mot-clé RESI_CPLAN_RELA permet de relâcher le critère de convergence de la méthode (vérification de la condition de contraintes planes). On conseille pour les études sismiques de conserver RESI_CPLAN_RELAà \({10}^{-6}\) (valeur par défaut). De plus, il est préconisé de prendre une valeur de RESI_CPLAN_RELA identique à celle du résidu relatif sur l’équilibre RESI_GLOB_RELA. Si le critère de convergence n’est pas respecté, le calcul s’arrête (ou il y a redécoupage du pas de temps).
On peut utiliser le mot-clé ITER_CPLAN_MAXI afin de mieux satisfaire la condition de contrainte plane. Par défaut ce paramètre est fixé à 1 (valeur suffisante pour les modèles non adoucissants). Si on observe des problèmes de convergence au cours des itérations dus à l’algorithme de De Borst, on recommande d’augmenter la valeur de ce paramètre. On pourra prendre par exemple ‘ITER_CPLAN_MAXI’ égal 5 ou 10. Si le critère de convergence n’est pas respecté après le nombre d’itérations défini, le calcul s’arrête (ou il y a redécoupage du pas de temps).
Le choix de la valeur de ITER_CPLAN_MAXI dépend de l’opérateur de résolution utilisé dans la méthode de Newton (cf. § 7.2.3 ):
si on utilise la matrice tangente, on peut prendre d’abord la valeur par défaut ITER_CPLAN_MAXI=1. En cas de non convergence, on pourra tester une valeur supérieure;
si on utilise la matrice élastique ou la matrice de décharge il est préconisé de prendre directement une valeur de ITER_CPLAN_MAXI supérieure (on conseille de faire entre 5 et 10 itérations) sinon la condition de contraintes planes risque de ne pas être respectée.
4.3. Description des modèles de comportement de l’acier#
On présente brièvement dans ce paragraphe les modèles de comportement utilisables pour représenter le matériau acier dans le cadre des études sismiques. On résume dans le Tableau 1 les différents modèles disponibles en fonction de la modélisation utilisée.
Modélisation BARRE |
Modélisation multifibres POU_D_EM |
Modélisation GRILLE_MEMBRANE GRILLE_EXCENTRE |
|
VMIS_ISOT_LINE |
X |
X |
|
VMIS_CINE_LINE |
X |
X |
|
PINTO_MENEGOTTO |
X |
X |
|
GRILLE_ISOT_LINE |
X |
||
GRILLE_CINE_LINE |
X |
||
GRILLE_PINTO_MEN |
X |
Tableau 1 : modèles de comportement de l’acier.
On ne détaille pas dans ce document les modèles de comportement des aciers. Ces modèles sont décrits dans [R5.03.09] et [U4.51.11].
Notons simplement que:
le modèle de Von Mises avec écrouissage isotrope linéaire symétrique (VMIS_ISOT_LINE) et le modèle de Von Mises avec écrouissage cinématique linéaire symétrique (VMIS_CINE_LINE) sont des modèles élastoplastiques classiques;
le modèle PINTO_MENEGOTTO permet de représenter le comportement élastoplastique uniaxial des armatures du béton armé. Ce modèle traduit la non linéarité de l’écrouissage des barres sous chargement cyclique et prend en compte l’effet Bauschinger. Il permet de plus de simuler le flambement des armatures en compression.
Dans les études sismiques, les niveaux de déformation dans les aciers restent la plupart du temps relativement faibles. L’utilisation d’un modèle de comportement élastoplastique de Von Mises avec écrouissage cinématique est suffisant. Lorsqu’on souhaite représenter de manière plus fine le comportement plastique des aciers, on peut utiliser le modèle de Pinto - Menegotto.
4.4. Description des modèles de comportement de béton#
On présente dans ce paragraphe les modèles de comportement utilisables pour représenter le matériau béton dans le cadre des études sismiques. On résume dans le Tableau 2 les différents modèles disponibles en fonction de la modélisation utilisée.
3D massif |
2D Contraintes planes |
2D Global |
1D Fibre |
|
ENDO_ISOT_BETON |
X |
X(De Borst) |
X (De Borst) |
|
ENDO_ORTH_BETON |
X |
X(De Borst) |
X (De Borst) |
|
MAZARS |
X |
X |
X |
|
GLRC_DM |
– |
– |
X |
– |
DHRC |
– |
– |
X |
– |
Tableau 2 : modèles de comportement de béton ou béton armé.
4.4.1. Modèle ENDO_ISOT_BETON#
Ce modèle tridimensionnel ([R7.01.04] et Error: Reference source not found ]) est basé sur la théorie de l’endommagement ( Figure 4.4.1-a et Figure 4.4.1-b ), la variable d’endommagement étant scalaire (endommagement isotrope). Les intérêts principaux de ce modèle sont sa simplicité (deux ou trois paramètres d’entrée) et son écriture théorique thermodynamiquement fondée.
Détermination des paramètres du modèle:
On a 3 paramètres pour le modèle ENDO_ISOT_BETON [U4.43.01] en plus des paramètres élastiques classiques \(E\) (module de Young) et \(\nu\) (coefficient de Poisson):
SYT est la contrainte maximale en traction simple. La valeur de ce paramètre est une donnée expérimentale classique du béton. SYT est en général de l’ordre de 1 à 4 MPa ( Figure 4.4.1-a );
D_SIGM_EPSI est la pente de la courbe post-pic en traction ( Figure 4.4.1-a ). Ce paramètre joue un rôle prépondérant dans la réponse de la structure. Il est nécessaire d’utiliser une pente post-pic suffisamment raide afin que la propagation de l’endommagement soit correctement représentée par le calcul. Cependant l’utilisation d’une pente post-pic réaliste entraîne des problèmes de convergence importants. En effet, plus le comportement du matériau est adoucissant plus la convergence devient difficile. La valeur de ce paramètre est approximativement de -0.2 à -0.6 fois le module d’Young. En pratique, on doit souvent diminuer la valeur de ce paramètre afin de ne pas avoir une non convergence du calcul;
SYC est la limite élastique en compression simple. On rappelle que le modèle ENDO_ISOT_BETON est quasi-linéaire en compression (pas de non linéarité en compression). L’utilisation de ce paramètre optionnel permet de rendre le seuil d’endommagement dépendant du confinement [R7.01.04]. Pour des contraintes inférieures à SYC, on a un comportement du béton linéaire réaliste. Au-delà de SYC (limite élastique), le modèle n’est plus représentatif du comportement du béton. SYC vaut environ 10 fois la contrainte au pic de traction SYT, en valeur absolue. Si on n’utilise pas ce paramètre, la limite élastique en compression est prise de l’ordre de SYT, ce qui est trop faible. L’utilisation de ce paramètre est donc conseillée d’autant plus qu’il n’aggrave pas à priori les problèmes de convergence.
Variables internes:
\(\mathrm{V1}\) : valeur de l’endommagement,
\(\mathrm{V2}\) : indicateur d’endommagement (0 pour le régime élastique (endommagement nul), 1 si endommagé, 2 si rompu (endommagement égal à 1)).
ENDO_ISOT_BETON permet de modéliser:
le comportement fragile du béton en traction;
le comportement unilatéral du béton (refermeture des fissures par une reprise de rigidité).
ENDO_ISOT_BETON ne permet pas de modéliser:
le comportement non linéaire en compression;
l’anisotropie du matériau;
les déformations irréversibles en compression et en traction;
les boucles d’hystérésis en charge - décharge.

|

|
Figure 4.4.1-a : relation \((\sigma -\epsilon )\) en traction cyclique ENDO_ISOT_BETON . |
Figure 4.4.1-b : relation \((\sigma -\epsilon )\) en traction – compression cyclique ENDO_ISOT_BETON . |
4.4.2. Modèle ENDO_ORTH_BETON#
Ce modèle tridimensionnel [R7.01.09] est basé sur la théorie de l’endommagement ( Figure 4.4.2-a et Figure 4.4.2-b ). On choisit d’introduire deux variables d’endommagement:
un tenseur \(D\) d’ordre 2 relatif à l’endommagement créé en traction. Ceci permet de décrire l’orientation privilégiée des fissures orthogonalement à la direction de plus grande traction (endommagement anisotrope);
un scalaire d relatif à l’endommagement créé en compression (endommagement isotrope).
On a 6 paramètres pour le modèle ENDO_ORTH_BETON[U4.43.01]( Tableau 3 ), en plus des paramètres élastiques classiques \(E\) (module d’Young) et \(\nu\) (coefficient de Poisson).
Code_Aster |
Définition |
Dimension |
|
\(\alpha\) |
ALPHA |
Paramètre de couplage |
sans |
\({k}_{0}\) |
K0 |
Partie constante du seuil |
\(\mathrm{MPa}\) |
\({k}_{1}\) |
K1 |
Paramètre du seuil |
\(\mathrm{MPa}\) |
\({k}_{2}\) |
K2 |
Paramètre du seuil |
sans |
\({\gamma}_{B}\) |
ECROB |
Energie volumique bloquée relative à la traction |
\(\mathrm{MPa}\) |
\({\gamma}_{d}\) |
ECROD |
Energie volumique bloquée relative à la compression |
\(\mathrm{MPa}\) |
Tableau 3 : paramètres du modèle ENDO_ORTH_BETON.
Détermination des paramètres du modèle:
pour le paramètre \(\alpha\) , une valeur entre 0,85 et 0,9 est préconisée;
les paramètres \({k}_{0}\) et \({\gamma}_{B}\) doivent être identifiés simultanément sur un essai de traction simple;
les paramètres \({\gamma}_{d}\) , \({k}_{1}\) et \({k}_{2}\) doivent être identifiés simultanément sur un essai de compression simple.
On se reportera impérativement à la documentation [R7.01.09] et aux cas-tests [V6.04.176] dans lesquels on discute en détail du choix des paramètres du modèle.
Variables internes:
\(\mathrm{V1}\) à \(\mathrm{V6}\) : tenseur d’endommagement de traction;
\(\mathrm{V7}\) : endommagement de compression.
ENDO_ORTH_BETON permet de modéliser:
le comportement fragile du béton en traction;
le comportement non linéaire en compression;
le comportement unilatéral du béton (refermeture des fissures par une reprise de rigidité);
l’anisotropie du matériau.
ENDO_ORTH_BETON ne permet pas de modéliser:
les déformations irréversibles en compression et en traction;
les boucles d’hystérésis en charge - décharge.

|

|
||
Figure 4.4.2-a : relation \((\sigma -\epsilon )\) en traction cyclique ENDO_ORTH_BETON . |
Figure 4.4.2-b : relation \((\sigma -\epsilon )\) en compression cyclique ENDO_ORTH_BETON . |
||
4.4.3. Modèle MAZARS#
Ce modèle est basé sur la théorie de l’endommagement [R7.01.08]. Écrit en tridimensionnel, il est disponible dans Code_Aster en 1D, 2D, 3D, AXIS, contraintes planes. Une déclinaison de ce modèle a été développé spécifiquement pour les études de génie civil: MAZARS_UNIL. Deux variables CRITSIG et CRITEPS correspondent aux critères ELS et ELU classiquement utilisé en génie civil.
Pour les comportements 1D (poutres multi-fibres), on associe un comportement MAZARS_UNIL à chaque fibre de béton de la poutre. Il correspond à l’écriture en 1D du modèle de Mazars unilatéral (Mu modèle). Les principales caractéristiques de ce modèle sont les suivantes:
◦ utilisation de deux variables l’une associée à l’endommagement de traction, l’autre à l’endommagement de compression.
◦ gestion de l’ouverture des fissures et de leur refermeture en introduisant une restauration de la raideur endommagée.
Pour les comportements autres que 1D, le modèle correspond à celui décrit dans [R7.01.08] qui ne peut pas rendre compte de la refermeture des fissures en cas de chargement alterné.
Détermination des paramètres du modèle:
Les paramètres du modèle doivent être identifiés à partir des caractéristiques matériaux classiques du béton. On se reportera à [R7.01.08] qui donne les éléments nécessaires au calage des paramètres.
En pratique, l’utilisation de la commande DEFI_MATER_GC permet de définir rapidement les paramètres matériaux à partir des caractéristiques classiquement obtenues lors d’un essai de compression.
MAZARS_UNIL en 1D (Mu modèle) permet de modéliser:
le comportement fragile du béton en traction;
le comportement non linéaire en compression;
le comportement unilatéral du béton (refermeture des fissures par une reprise de rigidité);
les boucles d’hystérésis en charge – décharge.
MAZARS_UNIL en modélisation autre que 1D:
le comportement fragile du béton en traction;
le comportement non linéaire en compression;
le comportement unilatéral du béton (refermeture des fissures par une reprise de rigidité);
les boucles d’hystérésis en charge – décharge.
4.4.4. Localisation liée à l’endommagement et modèles non locaux#
Les modèles de comportement locaux d’endommagement ENDO_ISOT_BETON et ENDO_ORTH_BETON ou MAZARS peuvent conduire à une localisation des déformations. On observe dans ce cas une concentration de l’endommagement dans une bande d’épaisseur une maille. De plus l’énergie dissipée par l’endommagement devient nulle quand la largeur de cette bande tend vers 0. Le phénomène de localisation implique une dépendance de la réponse de la structure au maillage.
Afin d’être fixé sur la présence ou non de localisation, il est donc conseillé, si on observe des concentrations importantes d’endommagement, de reprendre le calcul en remaillant plus finement la zone suspectée. Si on constate que l’endommagement se concentre toujours sur la première bande d’éléments (réduction de la zone endommagée), il y a bien un problème de localisation.
Par ailleurs, des méthodes de délocalisation des modèles de comportements permettent d’éviter ces problèmes de dépendance de la solution au maillage. Il existe dans Code_Aster une méthode de délocalisation disponible pour les modèles ENDO_ISOT_BETON et ENDO_ORTH_BETON: la modélisation GRAD_VARI ([R5.04.01]).
Cette modélisation non locale n’est actuellement pas disponible dans Code_Aster en dynamique non linéaire (DYNA_NON_LINE) car l’opérateur d’inertie n’est pas calculé. De plus, il n’est pas non plus disponible pour les coques multicouches (uniquement pour les modélisations 3D ou D_PLAN).
4.4.5. Modèle GLRC_DM#
Le modèle GLRC_DM[R7.01.32] est un modèle «global» de béton armé basé sur une formulation par homogénéisation heuristique pour les plaques et coques en béton armé. Il s’agit d’un modèle d’endommagement formulé en terme de relations déformations/contraintes généralisées (extension membranaire, courbure, distorsion et efforts membranaires, moments fléchissants, efforts tranchants). Il possède 2 variables d’endommagement couplées décrivant l’endommagement par flexion-extension (une pour chaque face de la plaque), et donc l’anisotropie induite par l’endommagement. Il peut être utilisé en situations thermomécaniques (distribution de température affine dans l’épaisseur de la section de béton armé).
Comme on homogénéise le comportement du béton et de l’acier, le modèle global n’est pas adoucissant. De ce fait, on évite la plupart des problèmes de non-convergence. De plus, on évite ainsi les problèmes de localisation de l’endommagement. On se reportera à [R7.01.32] pour la description détaillée du modèle.
Les paramètres du modèle sont les suivants [U4.43.01]:
Paramètres élastiques:
Définition |
Dimension |
|
E |
Module de Young équivalent en traction (homogénéisé) |
\(\mathrm{Pa}\) |
NU |
Coefficient de Poisson équivalent en traction (homogénéisé) |
sans |
EF |
Module de Young équivalent en flexion (homogénéisé) |
\(\mathrm{Pa}\) |
NUF |
Coefficient de Poisson équivalent en flexion (homogénéisé) |
sans |
Paramètres non linéaires
Définition |
Dimension |
|
NYT |
(Contrainte * épaisseur) correspondant au seuil d’endommagement en traction puredu matériau homogénéisé(1) |
\(N/m\) |
MYF |
Seuil d’endommagement en flexion puredu matériau homogénéisé |
\(N\) |
NYC |
(Contrainte * épaisseur) correspondant au seuil d’endommagement en compression puredu matériau homogénéisé |
\(N/m\) |
GAMMA_T |
Paramètre gérant la pente endommageante (post-élastique) définie par rapport à la pente élastique en traction pure |
sans |
GAMMA_F |
Paramètre gérant la pente endommageante (post-élastique) définie par rapport à la pente élastique en flexion pure |
sans |
GAMMA_C |
Paramètre gérant la pente endommageante (post-élastique) définie par rapport à la pente élastique en compression pure |
sans |
ALPHA_C |
Paramètre de retard d’apparition de l’endommagement en compression |
sans |
(1): SYT est défini par: \(\text{SYT}={\sigma}_{\text{élas}}\times h\) , avec \({\sigma}_{\text{élas}}\) la contrainte élastique limite en traction pure et \(h\) l’épaisseur de la coque en béton armé.
Contrairement aux modèles locaux ENDO_ISOT_BETON et ENDO_ORTH_BETON, les pentes post-élastiques du modèle GLRC_DM (\({P}_{p\mathrm{trac.}}\) et \({P}_{p\mathrm{flex}}\) ) sont positives car elles représentent le comportement global du béton endommagé et des aciers élastoplastiques.
Détermination des paramètres du modèle:
Les quatre paramètres principaux à identifier sont:
le seuil élastique SYT et la pente post-élastique en membrane GAMMA_T;
le seuil élastique SYF et la pente post-élastique en flexion GAMMA_F.
Afin de recaler plus finement le modèle, on pourra de plus prendre un module deYoung et un coefficient de Poisson en flexion (EF et NUF) différents de ceux pris en membrane. En effet, comme le béton armé n’est pas un matériau homogène, la valeur effective de EF peut être différente de E (rigidité apparente en flexion). Par conséquent, on laisse à l’utilisateur la possibilité d’introduire une valeur de EF (sous le mot clé GLRC_DM) indépendante de E.
Pour l’identification deux méthodologies existent. La première méthodologie d’identification consiste à recaler les paramètres GLRC_DM par rapport au modèle DKT - ENDO_ISOT_BETON (béton) + GRILLE - VMIS_CINE_LINE (armatures) sur un test élémentaire en traction – compression, puis sur un test élémentaire en flexion.
Traction – compression:
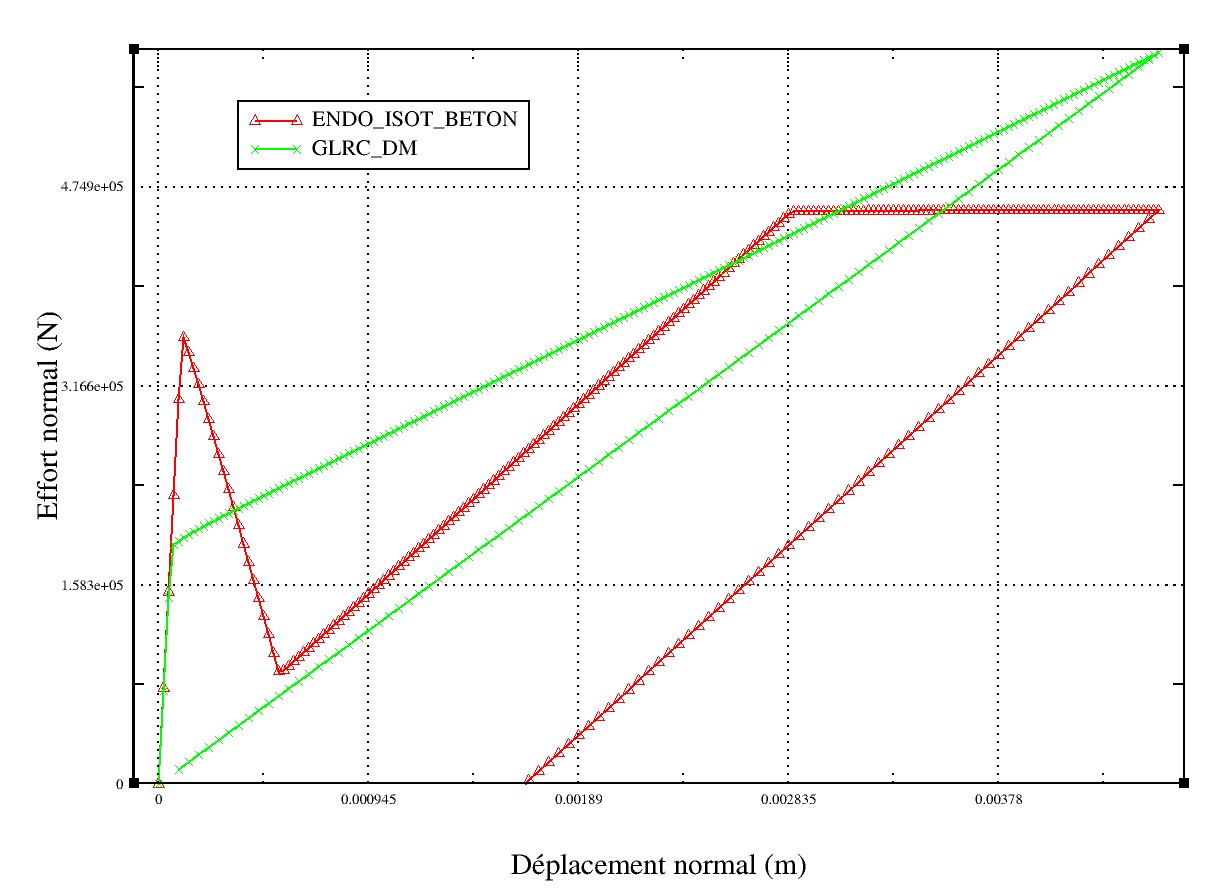
Il est conseillé d’exploiter le cas-test SSNS106A [V6.05.106] qui traite le cas de la traction-compression cyclique pour identifier les paramètres SYT et GAMMA_T. On obtient une courbe de réponse présentée Figure 4.4.5-a .
Flexion:
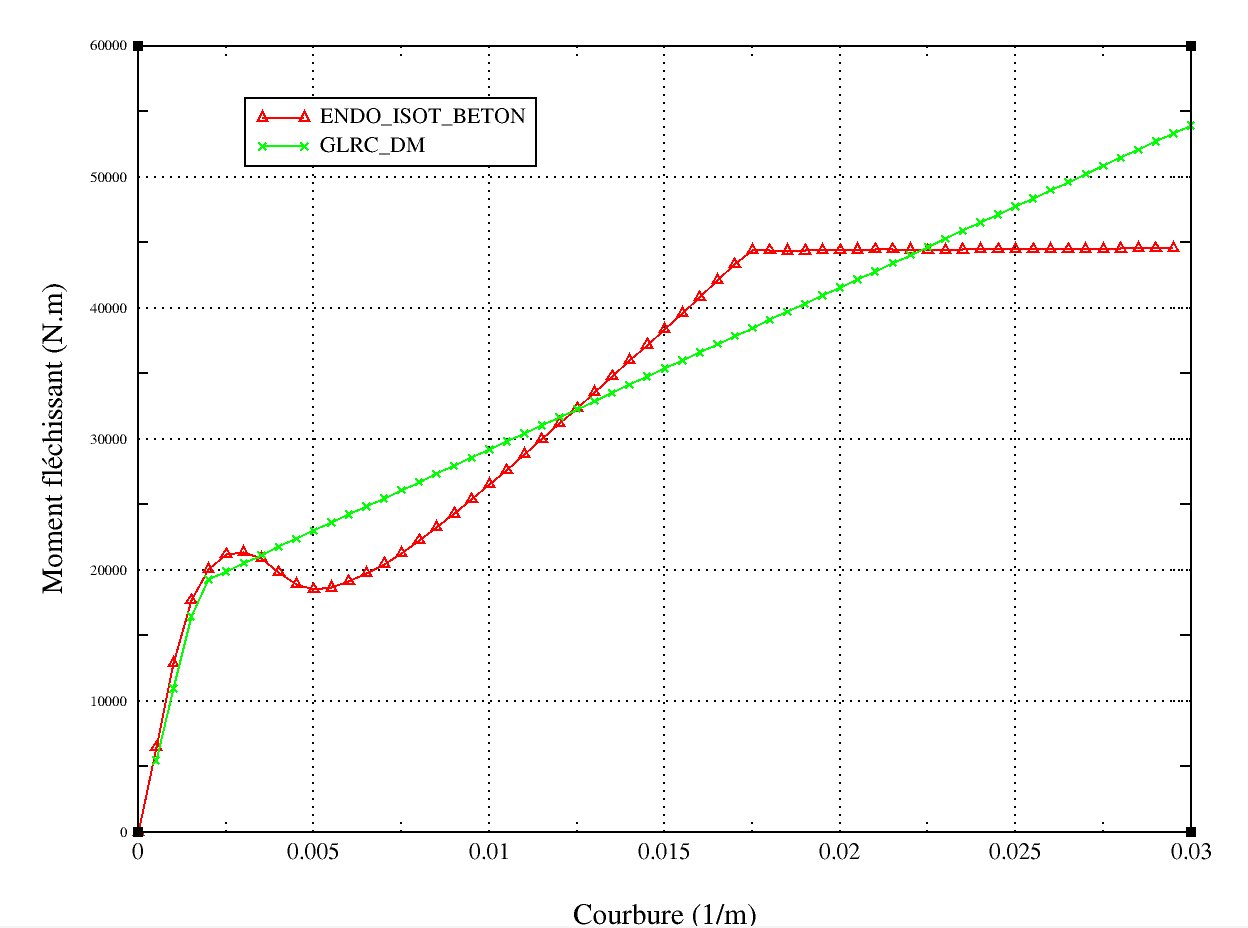
Il est conseillé d’exploiter le cas-test SSNS106B [V6.05.106] qui traite le cas de la flexion cyclique pour identifier les paramètres SYF et GAMMA_F. On peut de plus éventuellement recaler les paramètres EF et NUF (paramètres élastiques de la plaque en béton armé en flexion). On obtient une courbe de réponse présentée Figure 4.4.5-b .
Afin de recaler les paramètres du modèle GLRC_DM, l’utilisateur peut souhaiter conserver dans l’approche globale par rapport à une modélisation plus réaliste:
la raideur élastique initiale (et donc la fréquence propre initiale),
la limite d’élasticité,
la dissipation d’énergie (ou amortissement) définie par l’aire de la courbe de réponse sur un cycle,
la déformation maximale atteinte,
la dégradation de la raideur.
Sur les Figure 4.4.5-a et Figure 4.4.5-b , on a réalisé le recalage de manière à avoir approximativement l’aire sous les deux courbes (ENDO_ISOT_BETON et GLRC_DM) identique dans la gamme de chargement \((\epsilon -\sigma )\) visée dans l’analyse sismique (équivalente à l’énergie dissipée). On a cherché, de plus, à garder des limites élastiques proches dans les deux modèles.
|
|
Figure 4.4.5-a : réponse GLRC_DM et ENDO_ISOT_BETON - test en traction-compression. |
Figure 4.4.5-b : réponse GLRC_DM et ENDO_ISOT_BETON - test en flexion. |
Cette méthodologie est la plus précise. Cependant elle pose des problèmes de temps de mise en oeuvre. En effet, il devient vite fastidieux de réaliser ce recalage quand il est nécessaire d’étudier des dizaines de voiles et de planchers. Pour s’affranchir de cette difficulté, la commande DEFI_GLRC [U4.42.06], initialement développé pour déterminer de manière automatique les paramètres de la loi de comportement GLRC_DAMAGE, a été enrichie. Elle permet l’identification des paramètres de GLRC_DM à partir de la connaissance des données géométriques et matériaux des différents constituants de la dalle en béton armé.
Variables internes:
\(\mathrm{V1}\) : endommagement du côté de la face supérieure,
\(\mathrm{V2}\) : endommagement du côté de la face inférieure,
\(\mathrm{V3}\) : indicateur d’évolution de l’endommagement \(\mathrm{V1}\) . \(\mathrm{V3}\) vaut 1, lorsque \(\mathrm{V1}\) évolue et 0 sinon,
\(\mathrm{V4}\) : indicateur d’évolution de l’endommagement \(\mathrm{V2}\) . \(V4\) vaut 1, lorsque \(V2\) évolue et 0 sinon.
\(V5\) : affaiblissement relatif de raideur en traction
\(V6\) : affaiblissement relatif de raideur en compression
\(V7\) : affaiblissement relatif de raideur en flexion
On introduit de plusles «variables internes» \(V8\) , \(V9\) , \(V10\) et \(V11\) , afin de faciliter les post-traitements sur les armatures d’acier. Ces variables dépendent des déformations limites EPSI_ELS(limite à ELS) et EPSI_LIM(limite à l’ELU), qui sont fournies via DEFI_MATERIAU/GLRC_DM. Voir [R7.01.32].
On introduit aussiles «variables internes» \(V12\) , \(V13\) , \(V14\) , \(V15\) et \(V16\) afin d’accéder facilement aux déformationsextrémalestemporellesen traction et en compression dans lebéton, en en face supérieure et en face inférieure. Voir [R7.01.32].
On introduit enfinles «variables internes» \(V17\) et \(V18\) afin d’évaluer la validité des paramètres qui ont été choisis.
4.4.6. Modèle GLRC_DM couplé à l’élastoplasticité (VMIS_CINE_LINE)#
Afin de prendre en compte la phénoménologie élastoplastique du comportement et ainsi mieux représenter les hystérésis de la réponse cyclique d’une structure en béton armé, on dispose dans Code_Aster d’une plate-forme numérique de couplage de modèles endommageants et élastoplastiques [22] . Le modèle GLRC_DM est couplé avec un modèle de Von Mises (VMIS_CINE_LINE) pour la partie membrane uniquement (il est complété par un modèle élastique en flexion) [R7.01.19].
Pour résumer, le modèle de comportement GLRC_DM + VMIS_CINE_LINE permet de représenter l’endommagement en membrane-flexion et la plasticité en membrane.
On préconise de procéder par étape dans l’utilisation du modèle GLRC_DM couplé à l’élastoplasticité membranaire: on réalisera d’abord un calcul avec le modèle GLRC_DM simple et ensuite on mettra en œuvre ce modèle plus complexe.
Dans l’opérateur DYNA_NON_LINE, on utilise l’opérande RELATION_KIT. Le mot-clé associé aux couplages de comportements du béton est “KIT_DDI”. Ce mot-clé permet d’additionner les deux termes de déformations anélastiques définis par les lois de comportement GLRC_DM et VMIS_CINE_LINE existantes dans COMPORTEMENT:
COMPORTEMENT = _F( RELATION = ’KIT_DDI’

RELATION_KIT = (‘GLRC_DM’, ‘VMIS_CINE_LINE’))
Les données nécessaires du champ matériau doivent être fournies dans l’opérateur DEFI_MATERIAU. On se reportera au cas test SSNS106 [V6.05.106] pour plus de détails sur la syntaxe.
Détermination des paramètres du modèle
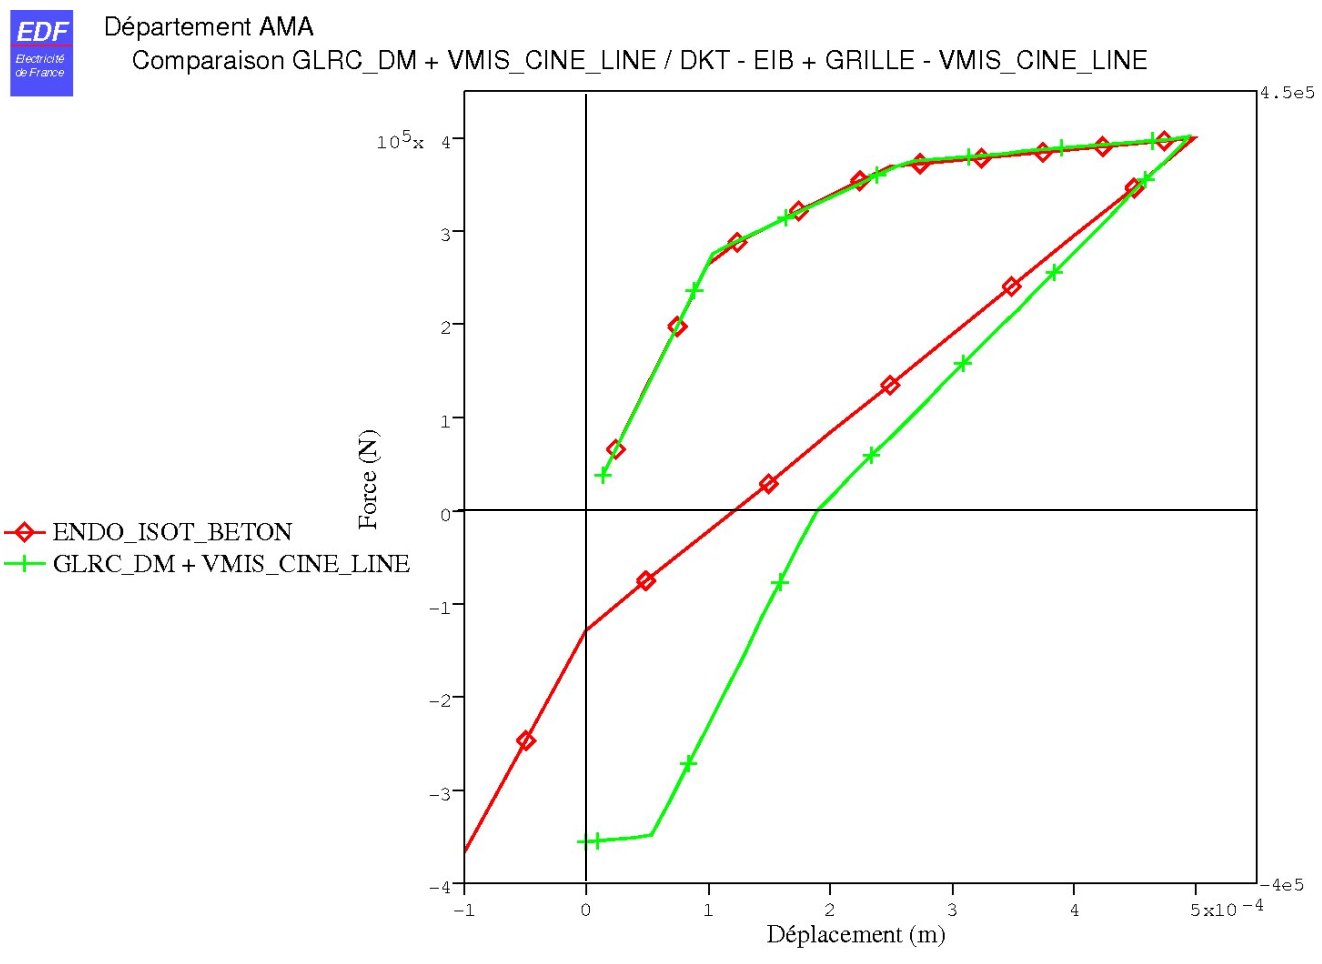
La méthodologie actuellement mise en œuvre consiste à identifier les paramètres GLRC_DM + VMIS_CINE_LINE en membrane par rapport au modèle DKT - ENDO_ISOT_BETON (béton) + GRILLE - VMIS_CINE_LINE (armatures) sur un test élémentaire en traction – compression.
Il est conseillé d’exploiter le cas-test SSNS106F qui traite le cas de la traction-compression cyclique pour le modèle GLRC_DM + VMIS_CINE_LINE. On obtient une courbe de réponse présentée Figure 4.4.6-a .
|
Figure 4.4.6-a : réponse élémentaire – test en traction-compression. |
Variables internes
Les variables internes de chaque loi sont cumulées dans le tableau des variables internes, et restituées loi par loi (4 variables internes pour GLRC_DM puis 7 variables internes pour VMIS_CINE_LINE).
4.4.7. Modèle DHRC#
Le modèle DHRC[R7.01.37] est un modèle «global» de béton armé basé sur une formulation par homogénéisation numérique, utilisant au préalable desrésolutions à l’échelle d’un v.é.r, représentatif de la section de béton armé, de dimensions égales aux pas de ferraillage transversal, pour les plaques et coques en béton armé.
Les objectifs particuliers du modèle DHRCsont:
couplage flexion-membrane et représentation de sections quelconques, à partir de la répartition des aciers dans le v.é.r;
modélisation de l’endommagement et de la réduction de raideur, dissipation associée;
modélisation du glissement acier-béton et des déformations irréversibles, tension stiffening et dissipation associée.

Figure 4.4.7-a: v.é.r pour le modèle DHRC.
Variables internes:
\(\mathrm{V1}\) : endommagement du côté de la face supérieure,
\(\mathrm{V2}\) : endommagement du côté de la face inférieure,
\(\mathrm{V3}\) : glissement acier-béton selon \(x\) lit d’armatures supérieures,
\(\mathrm{V4}\) : glissement acier-béton selon \(y\) lit d’armatures supérieures,
\(\mathrm{V5}\) : glissement acier-béton selon \(x\) litd’armatures inférieures,
\(\mathrm{V6}\) : glissement acier-béton selon \(y\) litd’armatures inférieures,
\(\mathrm{V7}\) : densité d’énergie dissipée par endommagement (cumul),
\(V8\) : densité d’énergie dissipée par glissement acier-béton(cumul),
\(V9\) : densité d’énergie dissipée totale (cumul),
\(V10\) : affaiblissement relatif de raideur en membrane par endommagement,
\(V11\) : affaiblissement relatif de raideur en flexion par endommagement.
4.5. Quel type de modèle de comportement adopter ?#
4.5.1. Introduction#
Le choix du modèle de comportement est étroitement lié à la modélisation adoptée. Dans le Tableau 4 , on résume les différentes stratégies de modélisation possibles.
Afin de choisir le modèle de comportement adapté à notre problème, il est nécessaire de répondre aux questions suivantes:
quel est le niveau de sollicitation maximal que l’on veut appliquer à la structure (niveau d’endommagement) et quelle est la robustesse du modèle de comportement du béton?
faible endommagement: peu de risques de non convergence;
endommagement élevé: risques de non convergence devenant élevés;
quels phénomènes mécaniques veut-on représenter?
endommagement du béton (traction / compression);
endommagement du béton et plasticité des aciers et du béton.
On présente ci-dessous les avantages et les inconvénients liés à chaque type de modèle de comportement. On répond à ces questions pour chaque type de modèle.
4.5.2. Modèle ENDO_ISOT_BETON#
Avantages:
c’est un modèle de comportement du béton 3D simple,
l’identification des paramètres est immédiate.
Inconvénients:
on représente l’endommagement du béton en traction uniquement,
on constate des problèmes importants de non-convergence lorsque l’endommagement devient élevé.
Remarque
Le modèle ENDO_ISOT_BETON utilisé en contraintes planes via la méthode de Deborst pour les coques multicouches est en principe plus robuste que sa version tridimensionnelle. En pratique, on observe toutefois des problèmes de convergence lorsque l’endommagement devient trop élevé dans la structure.
4.5.3. Modèle ENDO_ORTH_BETON#
Avantages:
c’est un modèle 3D permettant de représenter finement l’endommagement du béton en traction et en compression.
Inconvénients:
on constate des problèmes importants de non-convergence lorsque l’endommagement devient élevé,
la détermination des paramètres nécessite un calage préliminaire relativement complexe.
Remarque
Le modèle ENDO_ORTH_BETON utilisé en contraintes planes via la méthode de Deborst pour les coques multicouches est en principe plus robuste que sa version tridimensionnelle. En pratique, on observe toutefois des problèmes de convergence lorsque l’endommagement devient trop élevé dans la structure.
4.5.4. Modèle MAZARS_UNIL [R7.01.08]#
Avantages:
En 1D (utilisée avec les poutres multifibres [R5.03.09]):
◦ comme le modèle est écrit en 1D, les problèmes de non-convergence sont réduits de manière importante;
◦ il permet de représenter finement les phénomènes mécaniques dans la direction longitudinale (traction – compression et flexion); le modèle est capable de rendre compte du phénomène de refermeture des fissures.
En 2D, 3D, C_PLAN:
◦ permet de représenter les phénomènes de cisaillement, et permet de traduire le phénomène de refermeture des fissures (restauration de rigidité).
4.5.5. Modèle GLRC_DM [R7.01.32]#
Nombre de paramètres: acier: 3, béton: 8, géométrie: 5, méthode: 2. Mais ces paramètres sont fournis dans Code_Aster à partir de données «ingénieur» et d’hypothèses sur la gamme de déformation post-élastique.
Avantages:
le comportement adoucissant du béton n’est plus modélisé. De ce fait, on évite la plupart des problèmes de non convergence;
de même, comme on homogénéise le comportement du béton et de l’acier, on évite les problèmes de localisation;
le modèle GLRC_DM + plasticité permet de modéliser les déformations résiduelles (en membrane uniquement).
Inconvénients:
l’identification des paramètres nécessite un travail de recalage par comparaison à un modèle plus précis de type ENDO_ISOT_BETON.
Nappes d’armatures d’acier nécessairement identiques x-y, sup-inf.
pas de couplage flexion-membrane
4.5.6. Modèle DHRC [R7.01.37]#
Nombre de paramètres: acier: 3, béton: 10, glissement acier-béton: 1, géométrie: 11.
Avantages:
Nappes d’armatures d’acier quelconques,
Anisotropie native,
Glissement acier-béton consécutif à endommagement donc contribution à la dissipation et modélisation du phénomène «tension-stiffening effect»,
couplage flexion-membrane natif
Outil d’identification automatisée par homogénéisation numérique EF de paramètres dans Salomé_Méca à partir de données «ingénieur».
Inconvénients:
CPU : plus coûteux que GLRC_DM : 30 à 100%,
des voies de progrès sont attendues sur les essais de caractérisation de la liaison acier-béton: à ce stade de l’état de l’art, cette restriction affaiblit la capacité prédictive de cette modélisation;
Industrialisation et validation sur structures représentatives (campagnes expérimentales) à finir.
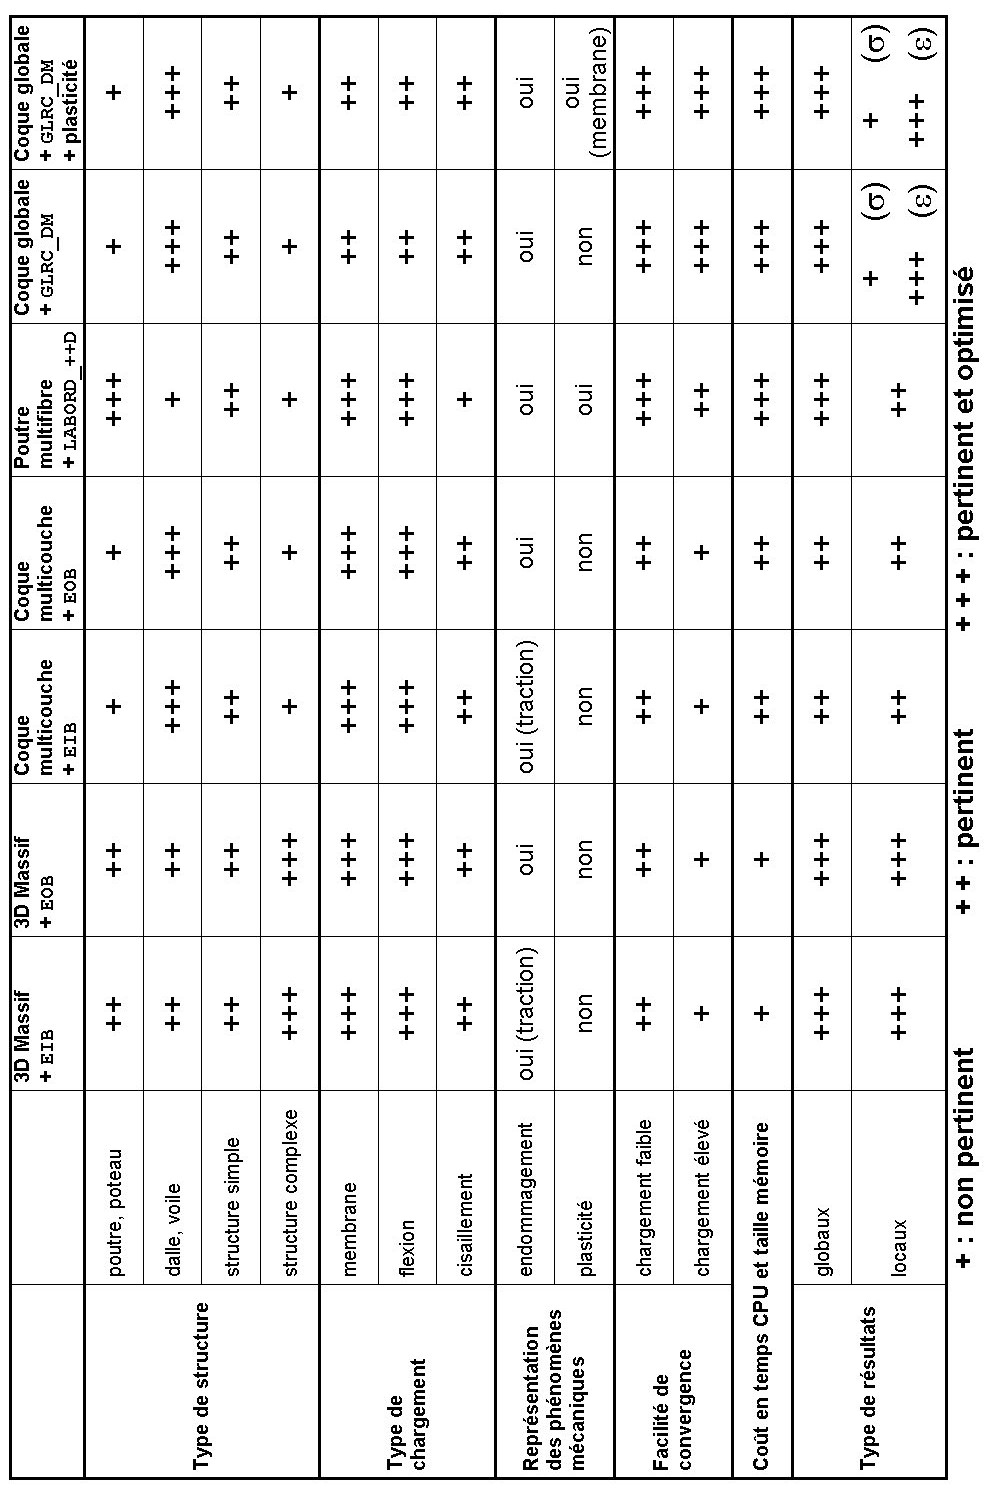
Tableau 4 : récapitulatif du choix de la modélisation et du modèle de comportement associé.