2. Synthèse des modèles cohésifs#
2.1. Cadre théorique#
Le modèles cohésifs présentés ici sont basés sur l’approche variationnelle de la rupture proposée par Francfort et Marigo [bib2]. Fondée sur un principe de minimisation d’énergie, elle permet de représenter l’amorçage et la propagation de fissures, sans hypothèses a priori sur leurs évolutions spatio-temporelles et quel que soit le chargement appliqué. Cette théorie postule que la configuration d’équilibre d’une structure est celle qui minimise, à chaque incrément de chargement, son énergie totale, somme de l’énergie potentielle et de l’énergie de surface. Cette dernière correspond à l’énergie dissipée pour créer une ou plusieurs fissures.
Les modèles numériques proposés ici sont limités à la recherche d’état d’équilibre (ou satisfaisant aux équations du mouvement en dynamique) d’une structure pour laquelle on connait au préalable le trajet de fissuration potentiel.
2.2. Modèles éléments finis#
Il existe dans Code_Aster trois type d’éléments finis destinés à modéliser la fissuration avec une loi cohésive. Les deux premiers présentés ci-dessous sont classiquement utilisés dans littérature (voir [bib5] ou [bib6]), le troisième est novateur et permet de conjuguer les avantages des deux précédents même si, pour le moment, il reste en cours de validation.
L’élément de joint ( \(\mathrm{EJ}\) ) classique, disposé le long des fissures potentielles, permet de discrétiser le saut de déplacement avec un ordre conforme aux autres éléments du maillage. En contrepartie, il nécessite une régularisation de la loi cohésive par pénalisation des conditions de contact et d’adhérence, apparemment source d’instabilités de la réponse globale de la structure. En outre, il conduit à des oscillations spatiales des forces cohésives qui peuvent s’avérer rédhibitoires, du fait de leur collocation aux points de Gauss des éléments.
Modélisations : PLAN_JOINT, AXIS_JOINT, 3D_JOINT
Documentations : [R3.06.09] et [U3.13.14]
L’élément à discontinuité ( \(\mathrm{ED}\) ) incluse discrétise à la fois le saut de déplacement (constant par morceau) et le champ de déplacement volumique environnant (\(\mathrm{Q1}\) ). Il remplit son objectif, à savoir la prise en compte sans régularisation des conditions d’adhérence. En revanche, contrairement à ce qu’on espérait, la position géométrique de la fissure n’est pas laissée libre, sauf à s’écarter d’une formulation énergétique. En outre, sa limitation à un comportement élastiqueen quasi-statiqueet l’ordre de discrétisation insuffisant le rendent limité dans la pratique.
Modélisations : PLAN_ELDI, AXIS_ELDI
Documentations : [R7.02.14] et [U3.13.14]
Plus récemment, le développement d’une troisième famille d’éléments finis a permis de concilier les avantages des deux précédentes. Disposé lui aussi le long des fissures potentielles, l’élément mixte d’interface ( \(\mathrm{EI}\) ) fournit une discrétisation du champ de déplacement (\(\mathit{P2}\) ), des forces cohésives (\(\mathrm{P1}\) ) et du saut de déplacement (\(\mathit{P1}\) -discontinu ou \(\mathit{P2}\) -discontinu). De la sorte:
il autorise le traitement des conditions d’adhérence sans aucune régularisation, d’où des réponses structurales plus régulières;
il respecte la condition LBB qui garantit une convergence satisfaisante avec le raffinement de maillage, avec le même taux que pour les éléments de volume(convergence quadratique);
il est compatible avec toute loi de comportement volumique.
en revanche il n’est compatible qu’avec un maillage quadratique
Pour les éléments d’interface, on distingue une modélisation standard *_INTERFACE et une modélisation sous-intégrée *_INTERFACE_S. Dans la première, le saut de déplacement est modélisé par un champ \(\mathit{P2}\) -discontinu, tandis que dans la seconde il est modélisé par un champ \(\mathit{P1}\) -discontinu. Chacune de ces modélisations présente des avantages et des inconvénients. La modélisation standard limite le risque d’apparition de pivots nuls dans la matrice tangente, mais ne vérifie pas strictement la condition LBB. Pour y remédier, on conseille de choisir un paramètre de pénalisation du lagrangien augmenté pas trop grand (ce choix apporte un peu de «souplesse» dans la modélisation). La modélisation sous-intégrée vérifie mieux la condition LBB, mais présente plus souvent des pivots nuls dans la matrice tangente. Ces pivots apparaissent en particulier lorsque l’interface se situe sur un plan de symétrie, ou entre un volume et un élément de structure (MEMBRANE, GRILLE ou BARRE).
Les premières applications confirment le potentiel de cet élément qui aura réussi la synthèse des deux précédentes familles. Son application en dynamique pour traiter les propagations brutales est prévue à court terme.
Modélisations : PLAN_INTERFACE, AXIS_INTERFACE, 3D_INTERFACE, PLAN_INTERFACE_S, AXIS_INTERFACE_S, 3D_INTERFACE_S
Documentations : [R3.06.13] et [U3.13.14]
Modèle élément finis |
\(\mathrm{EJ}\) |
\(\mathrm{ED}\) |
\(\mathrm{EI}\) |
Problème mécanique |
Minimum de l’énergie |
Minimum de l’énergie |
Minimum de l’énergie sous contraintes |
Modélisation |
2D plan, axis et 3D |
2D plan, axis |
2D plan, axis et 3D |
Dimension éléments finis |
Surfacique |
Volumique |
Surfacique |
Type d’éléments |
QUAD4, HEXA8, PENTA6 |
QUAD4 |
QUAD8, HEXA20, PENTA15 |
Forme de l’énergie |
Régularisée |
Non régularisée |
Non régularisée |
Matériau environnant |
Linéaire ou Non Linéaire |
Linéaire |
Linéaire ou Non Linéaire |
Interpolation |
DéplacementP1, SautP1 |
DéplacementP1, SautP0 |
DéplacementP2, ContraintesP1, Saut P1discontinu ou P2discontinu |
Influence des paramètres numériques |
Grande influence du paramètre numérique |
Pas de paramètre numérique |
Faible influence du paramètre numérique |
Type de calculs |
Statiques et dynamiques |
Statiques |
Statiques et dynamiques(?) |
Tableau 1 : synthèse des avantages et limites des modèles élément finis cités précédemment.
Dans le tableau 1 on retrouve les avantages des modèles \(\mathrm{EJ}\) et \(\mathrm{ED}\) dans le modèle \(\mathrm{EI}\) sans en avoir les limites : loi non régularisée, comportement matériau linéaire ou non linéaire, saut \(\mathrm{P1}\) et paramètre numérique qui n’influence pas les résultats du calcul tandis que c’est le cas avec celui des \(\mathrm{EJ}\) .
2.3. Lois cohésives#
Les lois cohésives sont une relation entre le vecteur contrainte et le saut de déplacement en chaque point de gauss. Toutes ces lois sont non-linéaires et doivent être utilisées avec les opérateur non-linéaires STAT/DYNA_NON_LINE (par conséquent elles ne sont pas adaptées pour MECA_STATIQUE). Pour les modèles précédents les lois cohésives sont baptisées :
EJ : CZM_LIN_REG , CZM_EXP_REG
ED : CZM_EXP
EI : CZM_OUV_MIX , CZM_TAC_MIX, CZM_EXP_MIX CZM_FAT_MIX, CZM_TRA_MIX, CZM_LAB_MIX
On donne un exemple en mode d’ouverture (figure 2.3), de la relation entre la composante normale du vecteur contrainte \({\sigma}_{n}\) et le saut normal \({\delta}_{n}\) . La variable interne seuil \(\kappa\) permet de gérer l’irréversibilité de la fissuration. Les paramètres mécaniques de la loi sont la contrainte critique d’amorçage \({\sigma}_{c}\) et le taux de restitution d’énergie critique \({G}_{c}\) . Le rapport de ces deux paramètres définit un saut critique \({\delta}_{c}={\mathrm{2G}}_{c}/{\sigma}_{c}\) au delà duquel la contrainte s’annule.
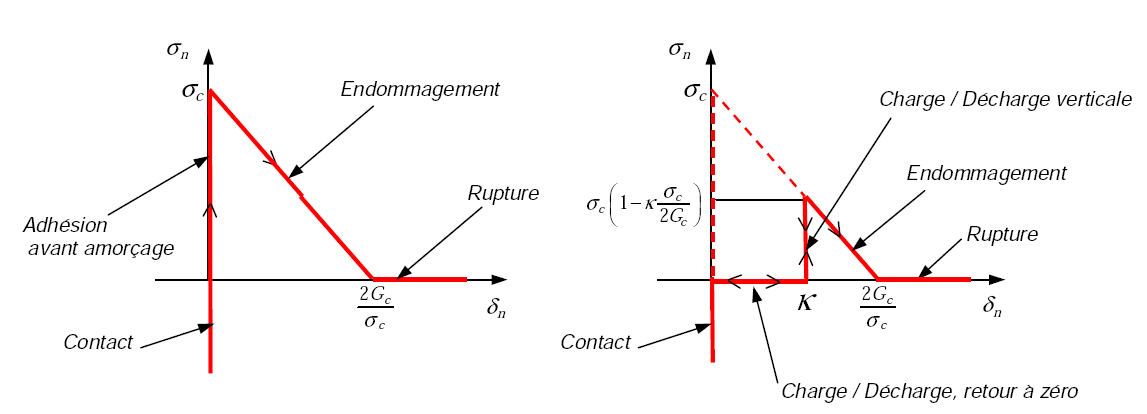
Figure 2.3 :Composante normale du vecteur contrainte en fonction du saut normal pour la loiCZM_OUV_MIX(seuil \(\kappa\) nul à gauche et positif à droite).
Les principales différences entre les lois CZM* portent sur la phase d’amorçage et sur la forme de la loi post-pic. Les lois REG prennent en compte la partie contact/adhésion de manière pénalisée tandis que les autres réalisent ces phases de manière parfaite (pente infinie à l’origine, voir figure 2.3). Notons que la régularisation des lois cohésives a une influence sur les résultats du calcul (voir la partie :ref:`15 <RefHeading__30315906>` ). Par ailleurs, les lois *EXP (sauf CZM_EXP_MIX dont la loi a été tronquée volontairement) ont un comportement décroissant exponentiel qui tend asymptotiquement vers zéro avec l’ouverture des lèvres. Formellement, celles-ci ne permettent pas de définir une pointe de fissure, on leur préférera les autres lois à décroissance linéaire qui fournissent explicitement la position du fond de fissure (saut critique de rupture, voir figure 2.3).
D’une manière générale, lors de la phase de propagation de la fissure, la forme de la loi cohésive (linéaire ou exponentielle) a peu d’influence sur la fissuration, en revanche elle peut avoir un rôle sur la phase d’amorçage. Pour plus de détails sur ces lois voir [R7.02.11].
2.4. Définition du repère local à la fissure#
Pour l’intégration de la loi cohésive qui fait intervenir un saut de déplacement, fonction des déplacements nodaux exprimés dans le repère global, il est nécessaire de connaître un repère local \((n,\mathrm{t1},\mathrm{t2})\) à l’élément. Pour les EI et les EJ deux méthodes différentes ont été retenues, chacune ayant ses avantages mais aussi ses limitations.
Pour les \(\mathrm{EI}\) : l’utilisateur fournit l’information nécessaire pour définir le repère local (en 2D, un angle de rotation suffit, en 3D il faut connaître les trois angles nautiques). C’est relativement simple pour une fissure rectiligne ou plane. Cela devient beaucoup plus complexe lorsque ce n’est plus le cas. En revanche cette méthode permet d’imposer un unique repère local à tous les éléments d’une fissure plane donnée et autorise ainsi une visualisation cohérente des sauts de déplacement en mode \(\mathrm{II}\) et \(\mathrm{III}\) . Nous verrons que ce n’est pas le cas pour les \(\mathrm{EJ}\) et \(\mathrm{ED}\) .
Pour un groupe de maille d’interface FISS dans un plan donné, l’utilisateur renseigne les caractéristiques des EI de la manière suivante (angles nautiques \((a,b,c)\) en degrés ) :
ORIEN_FI=AFFE_CARA_ELEM(
MODELE=MO,
MASSIF=(
_F(GROUP_MA=”FISS”,ANGL_REP=(a, b ,c)),
));
puis CARA_ELEM = ORIEN_FI dans STAT_NON_LINE.
En 2D il est facile de connaître l’angle entre la normale du repère local \(n\) et le vecteur \(X\) du repère global. Cet angle est le premier angle nautique, les deux autres sont renseignés à zéro. En 3D c’est un peu plus difficile. Pour aider l’utilisateur on fournit quelques exemples d’angles nautiques avec la définition du repère local \((n,\mathrm{t1},\mathrm{t2})\) dans le repère global \((X,Y,Z)\) .
\((0,0,0):(n,\mathrm{t1},\mathrm{t2})=(X,Y,Z)\)
\((90,0,0):(n,\mathrm{t1},\mathrm{t2})=(Y,-X,Z)\)
\((-90,0,-90):(n,\mathrm{t1},\mathrm{t2})=(-Y,-Z,X)\)
\((0,-90,-90):(n,\mathrm{t1},\mathrm{t2})=(Z,X,Y)\)
Pour les \(\mathrm{EJ}\) et les \(\mathrm{ED}\) : Le calcul du repère local est réalisé (en dur) à partir des coordonnées géométriques de l’élément. Aucune information n’est donnée par l’utilisateur, la prise en compte de fissures non rectilignes ou non planes est donc immédiate. En contrepartie, pour une fissure plane, les éléments ont tous la même normale mais des vecteurs tangents \((\mathrm{t1},\mathrm{t2})\) différents d’un élément à l’autre. Cela n’a bien sûr aucune incidence sur la validité des calculs, par contre cela empêche une visualisation propre des composantes du saut en mode \(\mathrm{II}\) ou \(\mathrm{III}\) .