4. Conseils d’utilisation#
Les modèles cohésifs couvrent un spectre assez large d’utilisation dans le domaine de la mécanique de la rupture. On commence les conseils d’utilisation sur des généralités concernant l’utilisation des paramètres et sur les chargements, valables quel que soit le type de simulation. On poursuit en donnant des conseils spécifiques pour les calculs en rupture fragile (matériau linéaire ou non linéaire), les calculs de fatigue et les calculs en dynamiques . Par la suite on souligne l’importance de s’appuyer sur des outils numériques pour améliorer la convergence des calculs. Enfin on termine sur des conseils pour le post-traitement des résultats.
4.1. Généralités#
4.1.1. Paramètres mécaniques#
Les paramètres mécaniques de la loi sont la contrainte critique d’amorçage \({\sigma}_{c}\) et le taux de restitution d’énergie critique \({G}_{c}\) . Sur la figure 2.3 à gauche, la contrainte \({\sigma}_{c}\) correspond au pic de la loi, la densité \({G}_{c}\) est reliée à l’aire sous le triangle. L’utilisateur définit un matériau et des valeurs (non nulles) de ces paramètres sous le mot clé RUPT_FRAG. Dans le cas d’un chargement thermique il est possible de faire dépendre ces derniers de la température. On utilise dans ce cas le mot clé RUPT_FRAG_FO, voir exemple dans le test SDNS105a.
Le rapport de ces deux paramètres définit un saut critique \({\delta}_{c}={\mathrm{2G}}_{c}/{\sigma}_{c}\) au delà duquel la contrainte s’annule pour les lois CZM_LIN_REG, CZM_OUV_MIX, CZM_TAC_MIX. Pour les deux lois CZM_EXP_REGet CZM_EXPla contrainte tends asymptotiquement vers zéro. Pour la loi CZM_EXP_MIX, un saut critique est défini à \({\delta}_{c}={\mathrm{3.2G}}_{c}/{\sigma}_{c}\) .Ce saut correspond à une erreur sur le taux de restitution d’énergie critique de 1%. Pour la loi de fatigue CZM_FAT_MIX,la valeur du saut au delà de laquelle la contrainte reste nulle dépend du chargement. Pour la loi ductile CZM_TRA_MIX les paramètres de forme fournis par l’utilisateur influencent ce saut critique. Pour plus de détails voir la documentation [R7.02.11].
Remarque :
Lorsqu’on impose des conditions de symétrie sur les lèvres de la fissure il peut être nécessaire de diviser la valeur de \({G}_{c}\) par deux, voir partie 16 .
4.1.2. Paramètres numériques#
Éléments à discontinuité interne : Il n’y a pas de paramètre numérique à renseigner pour ce modèle.
Élément de joint : Ce modèle possède deux paramètres numériques destinés à pénaliser l’adhérence PENA_ADHERENCE et le contact PENA_CONTACT. On remplace les parties infiniment rigides (contact et adhérence) par des contributions élastiques fortement rigides (voir doc [R7.02.11]). Par défaut PENA_CONTACT vaut 1 et conduit à une pénalisation identique à celle de l’adhérence, c’est la valeur que l’on préconise. Le paramètre PENA_ADHERENCE correspond à un pourcentage de la longueur interne de la loi cohésive, il doit être non nul et inférieur à 1. Plus la valeur est faible plus la pente de pénalisation est importante.
Les résultats de calculs sont fortement dépendants de la valeur de ce paramètre. D’une manière générale, on observe :
Des oscillations (snap back locaux) dans la réponse globale de la structure liées à l’ouverture successive des joints. Mais également des oscillations du profil de contrainte le long de la fissure d’autant plus marquée que la rigidité du joint est importante.
Une influence importante du paramètre sur la qualité de la solution en contrainte. Pour des valeurs de PENA_ADHERENCE assez faibles l’erreur est raisonnable, pour des valeurs plus élevées cela peu conduire à des écarts très importants.
La convergence de l’algorithme de Newton global est d’autant plus difficile que la pénalisation est importante.
On constate donc des effets antagonistes du paramètre de pénalisation qui impliquent de faire un compromis entre convergence du calcul et précision de la solution. Il est donc difficile de préconiser une règle généralefournissant la bonne valeur de ce paramètre. On conseille donc avant de réaliser une simulation numérique d’effectuer un test de sensibilité à ce paramètre. Dans tous les cas, la rigidité initiale des éléments de joint doit être plus importante que la rigidité des éléments volumiques voisins.
Élément d’interface: Ce modèle possède un paramètre numérique PENA_LAGR qui correspond à la pénalisation du lagrangien augmenté (voir [R3.06.13]). Les résultats de calcul ne dépendent pas de la valeur de ce paramètre. On conseille de prendre la valeur par défaut (100). Cette valeur doit être strictement supérieure à 1 afin d’assurer l’unicité de la solution lors de l’intégration de la loi cohésive.
Par ailleurs les lois CZM_OUV_MIX et CZM_TRA_MIXdestinées à l’ouverture en mode I uniquement possèdent un paramètre baptisé RIGI_GLIS qui permet d’imposer une rigidité non nulle en glissement et éviter ainsi les problèmes de pivot nul lors de la rupture des éléments. On conseille d’utiliser la valeur par défaut de 10. La solution n’est pas affectée par ce paramètre pourvu que les modes de glissement ne soient pas activés.
4.1.3. Chargements et conditions aux limites#
Tous les types de chargements mécaniques et thermiques peuvent être a priori appliqués sur une structure comportant des éléments cohésifs : déplacements imposés, efforts surfaciques, forces volumiques, champs de température issus d’un calcul thermique préalable.
Pour réaliser un gain en temps calcul, compte tenu des symétries du problème, il est souvent utile de simuler une demi-structure. Des conditions de symétrie sur les lèvres de la fissure cohésive (i.e. les faces des éléments cohésifs), conduisant à une ouverture en mode I pur, sont envisageables de deux façon différentes :
La première consiste à bloquer les déplacements normaux des faces des éléments cohésifs qui ne sont pas reliés au volume. Ces dernières coïncident alors avec l’axe de symétrie de la structure. Dans ce cas, une précaution est à prendre sur la valeur de la densité d’énergie de surface critique entrée par l’utilisateur. Puisqu’on ne modélise qu’une lèvre de fissure, il faut, pour une valeur matériau donné de \({G}_{c}\) , renseigner G_C= \({G}_{c}/2\) dans le fichier de commande. Autrement dit, cela coûte deux fois moins d’énergie d’ouvrir une demi-fissure.
La seconde consiste à faire ouvrir la fissure entièrement. Sur les lèvres de la fissure on impose des déplacements symétriques vis-à-vis d’un axe passant entre celles-ci (commande AFFE_CHAR_MECA/LIAISON_GROUP). Ce type de modélisation permet de prendre en compte la fissure dans son ensemble et ne nécessite pas de diviser le \({G}_{c}\) par deux. Par contre cela pose un problème sur le bilan énergétique puisqu’on modélise une demi-structure (donc une énergie volumique deux fois moindre) avec une fissure complète. Cette méthode est donc à utiliser avec beaucoup de précaution, on conseille plutôt d’adopter la précédente.
4.1.4. Critère de convergence#
Le critère de convergence de l’algorithme de Newton RESI_REFE_RELA permet de construire une force nodale de référence, qui sert à estimer, la nullité (approchée) du résidu (voir [R5.03.01]). Celui-ci permet d’améliorer la convergence dans le cas où les résidus sont hétérogènes, c’est-à-dire lorsque l’on traite des degrés de liberté de nature différentes. C’est le cas du modèle mixte EI pour lequel on recommande l’utilisation de ce critère.
Avec les modèles cohésifs, la force est définie à partir d’une contrainte et de son dual un déplacement. Pour utiliser ce critère on renseigne donc une contrainte et un déplacement de référence : SIGM_REFE et DEPL_REFE. Pour choisir ces valeurs, on propose celles issues de la loi cohésive : la contrainte d’amorçage \({\sigma}_{c}\) pour la première, et la longueur caractéristique \({G}_{c}/{\sigma}_{c}\) pour le second. Avec les modèles EJ et ED il n’est pas possible (et a priori pas utile) d’utiliser ce type de résidu.
4.1.5. Solveur linéaire#
La méthode de résolution du système linéaire global MUMPS est indispensable pour les éléments mixtes ayant des degrés de liberté de type Lagrange. Il est dont nécessaire de l’utiliser avec les EI. Son intérêt principal réside dans sa capacité à pivoter lignes et/ou colonnes de la matrice lors de la factorisation en cas de pivot petit. Les autres modèles éléments finis EJ et ED n’ont pas cette restriction, ils peuvent être utilisés avec la méthode par défaut (multifrontale).
Par ailleurs, la matrice tangente des lois cohésive est symétrique, l’utilisation du mot clé SYME=”OUI” destiné à symétriser cette dernière n’est pas nécessaire.
4.2. Une interface linéaire pour valider sa mise en données#
De la même manière qu’on recommande de réaliser un calcul élastique linéaire en préalable à un calcul plastique, il est préférable de débuter un calcul de fissuration en employant une relation de comportement cohésive linéaire . Le modèle CZM_ELAS_MIX a été introduit dans cette optique, voir [U4.51.11]. Cela permet de valider sa mise en données (orientation des interfaces, numérotation des degrés de liberté, affectation des caractéristiques et des chargements, etc.) dans un cadre suffisamment simple pour que l’intuition mécanique (ou l’échec du calcul) suffise à détecter d’éventuels résultats aberrants.Attention, toutefois: cette relation de comportement n’est disponible qu’avec les éléments d’interface (EI).
Ce modèle d’interface est élastique, avec une raideur dans la direction normale et une autre dans les deux directions tangentes. Elles sont définies via DEFI_MATERIAU [U4.43.01] sous le mot-clé facteur CZM_ELAS. Il est également possible de considérer des comportements limites via des conditions d’adhérence normale et/ou tangentielle parfaites, toujours sous le même mot clé facteur (dans ce cas, les raideurs ne jouent plus aucun rôle puisque le saut de déplacement dans la direction normale ou tangente est forcé à zéro). Typiquement, avec des conditions d’adhérence parfaite (normale et tangentielle), la réponse de la structure doit être très proche de celle qu’elle auraitsans interface (très proche mais pas nécessairement égale du fait de la formulation mixte utilisée avec l’élément EI).
Enfin, une dernière condition d’adhérence est proposée: il s’agit de conditions de contact en fermeture, assorties d’une raideur élastique en ouverture. Le calcul devientplus complexe car le problème n’est plus linéaire. Mais cela permet de s’assurer que les zones où l’interface s’ouvre et celles où elle reste fermée sont bien conformes à l’intuition.
4.3. Calculs en rupture fragile#
Modèles possibles : EJ, EI, Modèle conseillé : EI
Les modèles cohésifs sont adaptés pour modéliser la rupture fragile dans un matériau linéaire (tous) ou non linéaire (EJ et EI seulement). On donne ici quelques conseils propres à ce type de simulations. Des outils numériques permettent de garantir une bonne robustesse des algorithmes de résolution, on fournit également des conseils sur leur utilisation.
4.3.1. Matériau linéaire#
Pour un matériau élastique linéaire, il n’y pas de précautions de mise en œuvre spécifiques autres que les généralités précédentes (partie 15 ) et celle sur le maillage (partie 9 ). Pour la robustesse des calculs, l’utilisation du pilotage du chargement est primordiale. On consacre ci-dessous une partie aux conseils d’utilisation de cette méthode.
4.3.2. Matériau non linéaire#
Les modèles cohésifs EJ et EI peuvent interagir avec un matériau non linéaire environnant a priori quel qu’il soit. Les simulations envisageables restent dans le domaine de la rupture fragile en présence de plasticité, celle-ci étant confinée au voisinage de la pointe de fissure. Aucun traitement numérique spécifique n’est nécessaire pour ce type de calcul, si ce n’est les précautions habituelles sur la finesse du maillage (voir partie 9 ) afin de capter la zone cohésive mais également la bande plastique le long des lèvres de la fissure. La convergence de l’algorithme de Newton-Raphson est ralentie (plus d’itérations de Newton à pas de chargement donné) et le temps calcul est augmenté mais cela reste tout a fait raisonnable et n’entrave pas la robustesse des modèles cohésifs dans ce domaine d’application.
D’un point de vue mécanique, la plastification du matériau ainsi que la fissuration sont deux phénomènes qui entrent en interaction. Ainsi, une attention particulière devra être apportée dans le choix du rapport de la contrainte d’amorçage de la loi cohésive et de la limite d’élasticité du matériau.
Suivant les valeurs de ces paramètres, on pourra se trouver soit dans le cas de figure où la fissuration intervient sans développement de la plasticité, soit dans le cas contraire où la contrainte dans le matériau atteint le seuil plastique et évolue sans dépasser la contrainte d’amorçage, ou enfin le cas de figure où plasticité et fissuration évoluent conjointement. Dans ce dernier cas, on observe une zone plastique qui s’initie en pointe de fissure et qui évolue avec la propagation de celle-ci.
Par ailleurs, quelques calculs avec des matériaux viscoplastiques ont été réalisés à titre illustratif, le faible retour d’expérience dans ce domaine ne nous permet pas de fournir de conseils spécifiques.
4.3.3. Outils numériques#
Recherche linéaire
Il est possible d’utiliser la recherche linéaire avec les modèles cohésifs. Cela peut ponctuellement améliorer la convergence des calculs. Cette méthode n’est toutefois pas la mieux adaptée pour franchir les instabilités liés à la propagation brutale de fissure en quasi-statique. Dans ce cas de figure, on lui préférera le pilotage du chargement.
Pilotage du chargement
Le pilotage du chargement, disponible pour tous les modèles cohésifs, permet d’assurer la convergence de l’algorithme de Newton-Raphson en quasi-statique malgré une instabilité dans la réponse globale de la structure (propagation brutale de fissure par exemple). Cette méthode est valable pour les lois adoucissantes qui peuvent conduire à ce type de réponses et en particulier pour les lois cohésives. L’idée consiste à autoriser le relâchement du chargement pour restituer une partie de l’énergie potentielle et faire avancer la fissuration progressivement en contrôlant localement l’endommagement des zones cohésives.
L’utilisateur fournit la direction du chargement (déplacement ou effort surfacique) à partir d’un AFFE_CHAR_MECA, celle-ci est multipliée par le paramètre de pilotage scalaire \(\eta\) , nouvelle inconnue du problème qui donne son intensité. Ce dernier paramètre remplace la fonction multiplicative du chargement FONC_MULT. Lors de la résolution du problème mécanique, on ajoute une équation supplémentaire (contrôle du pilotage) qui ferme le système. Pour plus de détails sur cette technique, le lecteur peut se reporter à la documentation générale [R5.03.80] et aux documentations spécifiques au pilotage pour les modèles cohésifs [R7.02.11] et [R7.02.14].
Cet outil numérique est particulièrement important pour assurer la convergence de l’algorithme. Il est souvent nécessaire, y compris lorsque la réponse globale n’admet pas de retour arrière. En effet, dans certaines configurations, des retours arrières locaux, liés à une ouverture brutale au niveau élémentaire, peuvent intervenir. Toutes les lois cohésives peuvent être pilotées par prédiction élastique (PRED_ELAS), le rapport du pas de temps \(\Delta t\) sur le coefficient COEF_MULT permet de gérer l’évolution de la fissuration. Au niveau de la loi de comportement cela revient à contrôler la sortie du seuil. Plus ce rapport est élevé plus on souhaite passer l’instabilité rapidement et donc plus \(\eta\) sera élevé.
Dans la commande STAT_NON_LINE, on choisit de piloter la charge TRACTION (renseignée classiquement) de la façon suivante :
EXCIT = _F(CHARGE = TRACTION , TYPE_CHARGE = 'FIXE_PILO'),


On ajoute ensuite les données propres au pilotage :


PILOTAGE = _F(

SELECTION = 'RESIDU',

TYPE = 'PRED_ELAS',

GROUP_MA = 'JOINT',

COEF_MULT = c_mult_pilo,

),
Remarques et conseils :
On conseille de définir la direction du chargement piloté par un vecteur unitaire. Ainsi, le paramètre de pilotage \(\eta\) correspondra exactement à son intensité.
On conseille à l’utilisateur de commencer par choisir u n rapport \(\Delta t\) sur COEF_MULT égal à 0.05. De la sorte, on cherche à endommager de 5% le point de Gauss le plus sollicité.
Si l’algorithme ne converge pas malgré le pilotage, on conseille de réduire le rapport précédent : sous découpage automatique ou manuel du pas et/ou augmentation de COEF_MULT . Plus le rapport sera faible, plus la fissuration sera lente et inversement.
Il est parfois nécessaire de rompre la symétrie du problème pour éviter que le pilotage oscille entre deux valeurs de \(\eta\) si celles-ci fournissent un état de fissuration identique. Pour cela, on conseille de réaliser un premier calcul non linéaire avec un pas de chargement non piloté très faible. On reste ainsi dans le d omaine linéaire de la réponse et le calcul converge rapidement.
Une autre manière d’éviter les oscillations de la valeur du pilotage consiste à renseigner un ETA_PILO_R_MIN égal à zéro afin de n’autoriser que des valeurs positives du paramètre de pilotage.
Il est nécessaire de piloter finement (faible sortie du critère) les premiers pas de chargement piloté afin de capter correctement la valeur pic de la répon se globale.
Si le pilotage est utilisé dans un cas de figure où l’on pourrait s’en affranchir, la solution n’est pas modifiée. La seule différence est que l’on ne maitrise pas directement l’intensité de la charge.
Il n’est pas possible de piloter des chargements thermiques.
4.4. Calculs en rupture ductile#
Modèles possibles : EI
La loi CZM_TRA_MIX a été introduite en version 10.4 pour chercher à modéliser la rupture ductile. L’utilisation de celle-ci doit être circonscrite à un cadre de recherche amont. En effet, elle est en cours de validation et sera certainement amenée à évoluer.
La loi pour la rupture ductile s’inspire des lois classiquement proposées dans la littérature. En plus des paramètres de contrainte critique et de densité d’énergie critique, on ajoute deux paramètres liés à la forme de la loi (COEF_EXTR et COEF_PLAS). Cette dernière est choisie trapézoïdale. Des calculs de sensibilité aux paramètres ainsi que des tests sur éprouvettes CT (SSNP151) et AE (SSNA120) ont été réalisés. Les premières conclusions montrent que ce modèle permet de reproduire correctement la réponse globale et la cinétique de propagation observées avec un modèle de type Gurson (Rousselier) sur une CT 2D (SSNP151a). On note toutefois que le recalage des paramètres de la loi pour s’approcher du calcul fin de l’approche locale reste difficile. En revanche le gain en temps calcul et en robustesse est significatif. Lorsqu’on passe sur une CT 3D (SSNP151b) les résultats sont moins concluants à partir d’un certain niveau de chargement. Il semble que cela soit en partie dû à la mauvaise prise en compte des effets volumiques dans le modèle cohésif et notamment l’effet de confinement. Un travail est en cours pour essayer de prendre en compte l’influence de la triaxialité. D’autres limites sont également à souligner: comme pour les autres modèles cohésifs, le trajet de fissure doit être connu a priori . La fissuration ne peut se faire qu’en mode I (il est toutefois envisageable d’introduire les modes de glissement si cela s’avère judicieux). Enfin, les grandes ouvertures de fissures ne sont pas prises en compte, on peut toutefois utiliser des grandes déformations dans le matériau environnant.
Aucun traitement numérique spécifique n’est nécessaire pour ce type de calcul, si ce n’est les précautions habituelles sur la finesse du maillage (voir partie 9 ) afin de capter la zone cohésive mais également la bande plastique le long des lèvres de la fissure. La convergence de l’algorithme de Newton Raphson est ralentie (plus d’itérations de Newton à pas de chargement donné) et le temps calcul est augmenté mais cela reste tout a fait raisonnable et n’entrave pas la robustesse des modèles cohésifs dans ce domaine d’application.
D’un point de vue mécanique, la plastification du matériau ainsi que la fissuration sont deux phénomènes qui entrent en interaction. Ainsi, une attention particulière devra être apportée dans le choix du rapport de la contrainte d’amorçage de la loi cohésive et de la limite d’élasticité du matériau. Suivant les valeurs de ces paramètres, on pourra se trouver soit dans le cas de figure où la fissuration intervient sans développement de la plasticité, soit dans le cas contraire où la contrainte dans le matériau atteint le seuil plastique et évolue sans dépasser la contrainte d’amorçage, ou enfin le cas de figure où plasticité et fissuration évoluent conjointement. Dans ce dernier cas, on observe une zone plastique qui s’initie en pointe de fissure et qui évolue avec la propagation de celle-ci.
4.4.1. Outils numériques#
Recherche linéaire
Il est possible d’utiliser la recherche linéaire. Cela peut ponctuellement améliorer la convergence des calculs.
Pilotage du chargement
On considère que les fissures se propagent de façon progressive en mode de rupture ductile. Le pilotage du chargement n’est donc pas développé pour ce type de loi.
4.5. Calculs en fatigue#
Modèle possible : \(\mathrm{EI}\)
La loi disponible pour traiter du phénomène de fatigue en mode \(I\) est CZM_FAT_MIX (voir doc [R7.02.11]) utilisable avec les éléments d’interface. On peut réaliser des calculs en 2D ou 3D quel que soit le matériau et pour tous types de chargements mécaniques (d’amplitude constante ou variable), ou chargements thermiques. On pourra également se reporter aux tests SSNP118JKL et SSNP139B et à la partie 25 .
Pour rendre compte de la fatigue avec cette loi, il est nécessaire de parcourir tous les cycles du chargement. On comprend aisément qu’il n’est pas envisageable de simuler un grand nombre de cycles. Néanmoins, les premiers résultats mettent en évidence un certain nombre de phénomènes observés en fatigue (voir compte rendu [bib3]). Pour un matériau élastique :
On arrive à reproduire des lois d’évolution de type Paris dont on identifie les coefficients a posteriori ,
On note la faible influence d’une surcharge sur l’avancée,
On observe l’absence d’effet de séquence à amplitude variable,
On simule des évolutions de front de fissure 3D réalistes.
En présence de plasticité plusieurs effets observés expérimentalement sont reproduits:
On met en évidence l’effet de surcharge qui conduit au ralentissement de la propagation dû à la compression induite par l’augmentation de la zone plastique,
le ralentissement est d’autant plus prononcé que la surcharge est importante,
l’augmentation du rapport de charge contribue à réduire le retard à rapport de surcharge et amplitude de charge fixés.
Par ailleurs des travaux sur le saut de cycles sont envisagés. Il permettront, par extrapolation, de simuler un grand nombre de cycles.
Conseils sur la discrétisation du chargement:
Lors de la discrétisation du chargement cyclique quelques précautions sont à prendre pour optimiser le temps calcul. Le risque est de réaliser à chaque cycle un redécoupage automatique du pas qui peut devenir très couteux en CPU. Le retour d’expérience nous permet de conseiller à l’utilisateur de réaliser environ 4 incréments du chargement par cycle lorsque le matériau est élastique et de doubler cette valeur lorsque celui-ci à un comportement non linéaire. Cette règle n’est pas nécessairement valable dans toutes les situations et devra être adaptée au cas par cas pour optimiser le temps passé dans chaque cycle.
Conseil sur la définition de la fonction cyclique:
Pour la construction de la fonction multiplicative du chargement on peut utiliser DEFI_FONCTION ou du python dans le fichier de commande *. On propose ci-dessous un exemple de fonction en dent de scie à d’amplitude variable. Les instants impairs sont les fins de monté en charge (amplitude max) et les instants pairs sont les fins de décharge (amplitude min). De la sorte, on termine le* \(i\) ème cycle à l’instant \(\mathrm{2i}\) *. Dans l’exemple ci dessous le chargement varie*
De val_inf à val_sup au cours des cycles 1 à nb_cy_1,
De val_inf à val_surch au cours des cycles nb_cy_1+1 à nb_cy_2,
De val_inf à val_sup au cours des cycles nb_cy_2+1 et nb_cy_3
Exemple de fonction cyclique f d’amplitude variable :
f = []
for i in xrange(nb_cy_1) :
f.extend((2*i,val_inf,2*i+1,val_sup))
for i in range(nb_cy_1,nb_cy_2) :
f.extend((2*i,val_inf,2*i+1,val_surch))
for i in range(nb_cy_2,nb_cy_3) :
f.extend((2*i,val_inf,2*i+1,val_sup))
La définition du concept fonction dans Code_Aster est ensuite réalisé classiquement :
FCT_FAT = DEFI_FONCTION(
NOM_PARA = “INST”,
PROL_GAUCHE=”LINEAIRE”,
VALE = f,
)
Conseil sur le stockage des données
Pour éviter un stockage des bases trop importantes on conseille de ne garder que les valeurs des champs au sommet de chaque cycle à l’aide du mot clé ARCHIVAGE de STAT_NON_LINE . Pour ce faire, il est bien sûr nécessaire de réaliser une discrétisation du chargement qui passe par les sommets.
4.6. Calculs en dynamique#
Modèles possibles : \(\mathrm{EJ}\) , \(\mathrm{EI}\) (en cours de validation), Modèle conseillé : \(\mathrm{EJ}\)
Le fait de prendre en compte les aspects dynamiques introduit une complexité supplémentaire dans la modélisation. Outre les précautions d’usage en quasi-statique (raffinement de maillage suffisant pour discrétiser la zone cohésive, relativement petite pour les caractéristiques des aciers (de l’ordre de 1 mm)), le régime dynamique impose des règles supplémentaires. On propose les quelques conseils pratiques suivants reposant sur le retour d’expérience. On pourra également se reporter au compte rendu [bib1].
Le schéma d’intégration tout d’abord: le schéma de Newmark dit «d’accélération moyenne (\(d=1/2\) , \(a=1/4\) ), inconditionnellement stable et non dissipatif en milieu linéaire, semble le mieux adapté (pas de dissipation numérique décelée en présence de zones cohésives). Très peu de tests ont été expérimentés avec d’autres schémas (explicites, Wilson…) mais ont conduit à des problèmes de convergence. Une thèse est en cours (D. Doyen) pour optimiser des schémas en présence de chocs.
S’agissant de la discrétisation temporelle, tout dépend des phénomènes que l’on cherche à simuler. Pour cerner finement les réflexions des ondes sur la zone cohésive (entraînant une perturbation de la cinématique de la fissure), il faut (toujours pour les caractéristiques habituelles des aciers) considérer des pas de temps inférieurs ou égaux à \({10}^{-8}s\) . Si un suivi plus grossier de la cinématique est suffisant et que le phénomène important est l’amorçage et l’arrêt, alors des pas de l’ordre de \({10}^{-7}\le \Delta t\le {10}^{-5}s\) suffisent. Au dessus, des problèmes de convergence apparaissent ( \(\Delta t\approx {10}^{-6}s\) semble être un bon compromis).
Une attention toute particulière doit être portée sur le passage d’une phase stable à une phase instable (plus précisément une phase où la zone cohésive s’étend de façon progressive, puis où elle se propage de manière brutale). Dans ce cas, il faut adapter les pas de temps pour capter l’instant où la zone cohésive accélère, sous peine de gommer complètement «l’effet dynamique». L’utilisation du pilotage du chargement en quasi statique, associé à l’observation du snap back de la réponse globale peut fournir des informations sur cet instant critique.
Le petit paramètre PENA_ADHERENCE représentant la raideur du joint avant la décohésion (paramètre de régularisation) doit être pris inférieur à \({10}^{-4}\) . En effet, en dessous de cette valeur les résultats ne sont plus sensibles à ce paramètre.
D’une manière générale, le retour d’expérience est limité dans ce domaine d’application. L’utilisation de ces modèles en dynamique reste, pour le moment, destinée à des spécialistes.
4.7. Post-traitement de la fissuration et commande POST_CZM_FISS#
Visualisation de la fissuration pour les \(\mathrm{EJ}\) et \(\mathrm{EI}\)
Pour visualiser une fissure cohésive, plusieurs solutions sont possibles :
La variable interne au point de gauss (VARI_ELGA) \(\mathrm{V3}\) est un indicateur de fissuration qui permet de savoir si le point de gauss est sain (\(\mathrm{V3}=0\) ), endommagé (\(\mathrm{V3}=1\) ) ou rompu (\(\mathrm{V3}=2\) ). Voir l’exemple figure 4.5.
La variable \(\mathrm{V4}\) variecontinûment de 0 (sain) à 1 (rompu); elle correspond au pourcentage d’énergie de surface dissipée et peut être interprétée comme un indicateur d’endommagement. Voir l’exemple figure 4.5.
On peut égalementvisualiser les valeurs du saut de déplacement dans les trois modes de rupture I, II et III respectivement à partir des variables internes \(\mathrm{V7}\) , \(\mathrm{V8}\) et \(\mathrm{V9}\) .
Un indicateur de dissipation \(\mathrm{V2}\) permetde savoir si le point de gauss dissipe de l’énergie ou est en décharge (les valeurs prises par cette variable interne dépendent de la loi cohésive, voir doc [R7.02.11]).
Enfin on peut visualiser les composantesde la force cohésive dans les trois modes de rupture \(I\) , \(\mathrm{II}\) et \(\mathrm{III}\) respectivement à partir du vecteur contrainte au point de gauss SIEF_ELGA: SIGN, SITXet SITY. Le signe de SIGNpermet de savoir si le point est en contact ou pas.
Attention, pour les \(\mathrm{EJ}\) la visualisationdes sauts tangentiels en mode \(\mathrm{II}\) et \(\mathrm{III}\) (respectivement \(\mathrm{V8}\) et \(\mathrm{V9}\) ) n’a pas de sens compte tenu du fait que les vecteurs tangentiels du repère local sont indépendants d’un élément à l’autre (voir à ce sujet la partie 7 ).
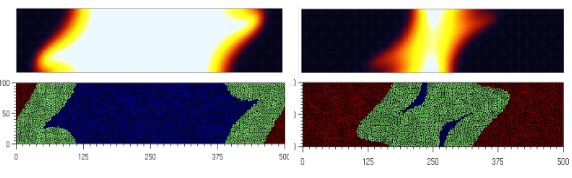
Figure 4.5 : Evolution de la rupture en mode mixte dans une poutre 3D, visualisation du plan de fissuration.
Variable interne \(\mathrm{V4}\) en haut (1 en noir, 0 en blanc) et \(\mathrm{V3}\) en bas (0 en bleu, 1 en vert, 2 en rouge).
Visualisation de la fissuration pour les ED
Pour les \(\mathrm{ED}\) les variables internes ne sont pas les même, le pourcentage d’énergie dissipée est stockée dans la \(\mathrm{V5}\) et l’indicateur de dissipation dans la variable \(\mathrm{V4}\) . On stocke également les contraintes normale et tangentielle dans \(\mathrm{V6}\) et V7 ainsi que les sauts de déplacement normal et tangentiel dans \(\mathrm{V1}\) et \(\mathrm{V2}\) .
POST_CZM_FISS : calcul de la longueur de fissure cohésives en 2D
Cette commande permet de connaître, à chaque instant, la taille de la fissure cohésive ainsi que la taille de la zone cohésive à partir des coordonnées d’un point POINT_ORIG et d’un vecteur directeur VECT_TANG donnés par l’utilisateur. Ce dernier doit également renseigner le résultat de calcul non-linéaire evol_noli ainsi que le groupe de mailles cohésives grma sur lequel il souhaite effectuer le post-traitement. La syntaxe est la suivante:
table_sdaster = POST_CZM_FISS(RESULTAT = evol_noli,
GROUP_MA = grma,
POINT_ORIG = (R,R),
VECT_TANG =(R,R))
Cette commande est utilisable pour les modélisations PLAN_JOINT, PLAN_INTERFACE, AXIS_JOINT et AXIS_INTERFACE et les lois cohésives CZM_OUV_MIX, CZM_TAC_MIX, CZM_LIN_REG,CZM_EXP_REG. Les longueurs de fissures sont évaluées à partir de la position géométrique des points de Gauss et de la variable interne V3 des lois cohésives qui permet de connaître l’état du point (sain, endommagé, cassé). On se reportera à la documentation U4 de POST_CZM_FISS pour plus d’informations. Un exemple d’utilisation est proposé dans les tests ssnp139a et ssnp139c.
Calcul de la longueur de fissure en 3D
Il est envisageable d’étendre la macro ci-dessus pour le 3D mais cela n’est pas prévu à court terme.