6. Exemples#
Les cas-tests retenus illustrent les différentes utilisations possibles des éléments discrets.
6.1. Éléments de masse#
Modélisation d’une masse ponctuelle M_T_D_N
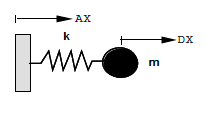
Fig. 6.1 Lâcher d’un simple masse-ressort.#
- Cas test :
SDLD34 [V2.01.034]
Modélisations :
SDLD34A DIS_T / M_T_D_N
SDLD34B DIS_T / M_T_D_N
Modélisation d’une masse ponctuelle M_TR_D_N en rotation
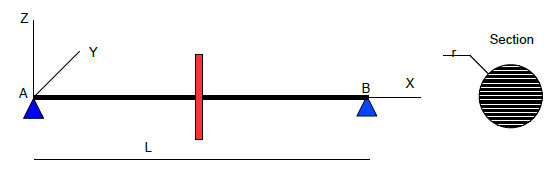
Fig. 6.2 Fréquence d’une ligne d’arbre simplifiée avec gyroscopie.#
- Cas test :
SDLL123 [V2.02.123]
Modélisations :
SDLL123A DIS_TR / M_TR_D_N
SDLL123B DIS_TR / M_TR_D_N
SDLL123C DIS_TR / M_TR_D_N
SDLL123D DIS_TR / M_TR_D_N
SDLL123E DIS_TR / M_TR_D_N
SDLL123F DIS_TR / M_TR_D_N
Modélisation de masse excentrée
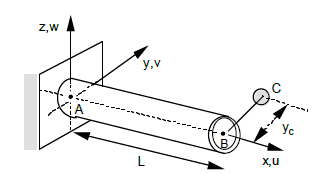
Fig. 6.3 Poutre élancée, encastrée-libre avec masse ou inertie excentrée.#
- Cas test :
SDLL15 [V2.02.015]
Modélisations :
SDLL15A DIS_TR / M_TR_D_N
6.2. Éléments de raideur#
Modélisation de raideurs aux appuis
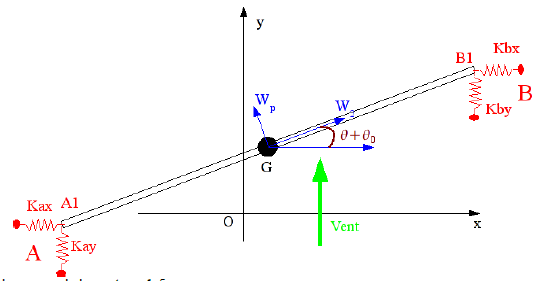
Fig. 6.4 Poutre soumise à un champ de vitesse de vent.#
- Cas test :
SDNL102 [V5.02.102]
Modélisations :
SDNL102A DIS_T /K_T_D_L
Modélisation de matrices de raideur et d’amortissement non symétriques
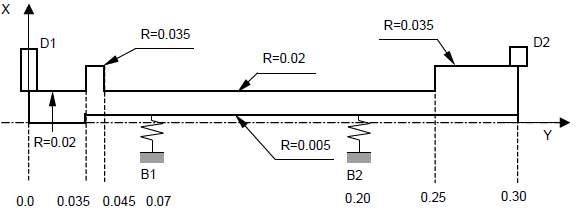
Fig. 6.5 Réponse harmonique d’un rotor avec deux disques et deux paliers non symétriques, soumis à l’effet gyroscopique.#
- Cas test :
SHLL103A [V2.06.103]
Modélisations :
SHLL103A DIS_TR / K_TR_N/ A_TR_N
Modélisation d’éléments structurels simples
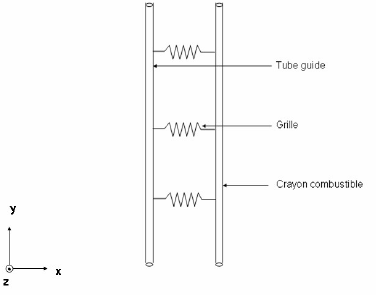
Fig. 6.6 Identification d’efforts fluides sur une structure filaire.#
- Cas test :
SDLS139A [V2.03.139]
Modélisations :
SDLS139A DIS_TR / K_TR_D_N
Modélisation des raideurs du sol réparties
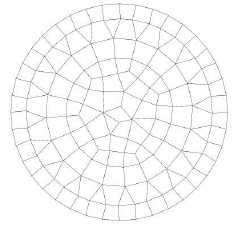
Fig. 6.7 Réponse d’une fondation circulaire rigide à une excitation sismique variable en espace.#
- Cas test :
SDLS118 [V2.03.118]
Modélisations :
SDLS118C DIS_TR / K_TR_D_N
SDLS118D DIS_TR / K_TR_D_N
Modélisation de raideurs de sol réparties avec décollement
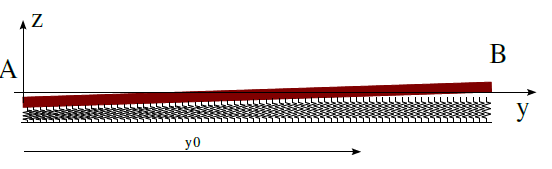
Fig. 6.8 Plaque indéformable sur un tapis de ressorts.#
- Cas test :
SSNL130 [V6.02.130]
Modélisations :
SSNL130A DIS_T / K_T_D_L
SSNL130B 2D_DIS_T / K_T_D_L
- Remarque:
Utilisation de la loi DIS_CHOC
Modélisation d’un assemblage boulonné
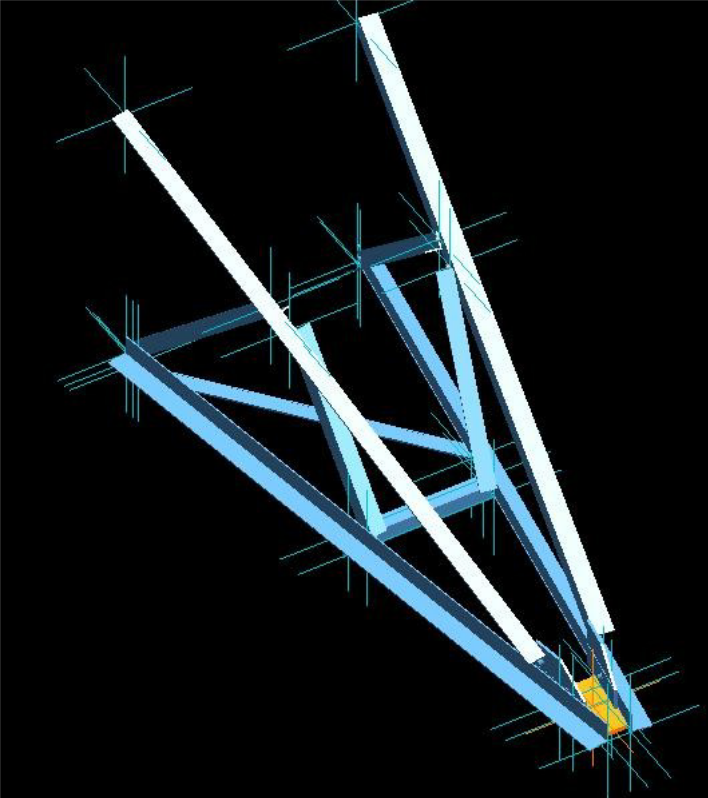
Fig. 6.9 Détermination des charges de ruine de la console MEKELEC.#
- Cas test :
SSNL135 [V3.03.020]
Modélisations :
SSNL135A DIS_TR
SSNL135B DIS_TR
SSNL135C DIS_TR
- Remarque:
Chaque boulon est représenté par un élément discret de longueur nulle et sa raideur K_TR_D_L.
Modélisation d’une fissure d’un rotor
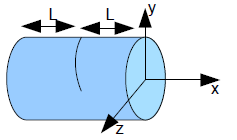
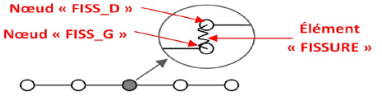
Fig. 6.10 Rotor fissuré tournant, soumis à un effort de flexion.#
- Cas test :
SDNL133 [V5.02.133]
Modélisations :
SDNL133A DIS_TR
- Remarque:
Voir la documentation Notice de mise en œuvre de calculs de rotors [U2.06.32].
6.3. Éléments d’amortissement#
Les documentations de modélisation de l’amortissement mécanique sont:
[R5.05.04] Modélisation de l’amortissement en dynamique linéaire
[U2.06.03] Notice de modélisation de l’amortissement mécanique
Modélisation de l’amortissement visqueux
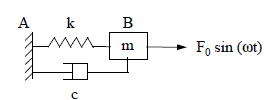
Fig. 6.11 Réponse dynamique transitoire d’un oscillateur harmonique avec amortissement variable#
- Cas test :
SDLD321 [V2.01.321]
Modélisations :
SDLD321A DIS_T / K_T_D_L M_T_L A_T_D_L
SDLD321B DIS_T / K_T_D_L M_T_L A_T_D_L
SDLD321C DIS_T / K_T_D_L M_T_L A_T_D_L
Modélisation de l’amortissement hystérétique
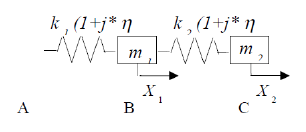
Fig. 6.12 Système masse ressort à 2 degrés de liberté avec amortissement hystérétique#
- Cas test :
SDLD313 [V2.01.313]
Modélisations :
SDLD313A DIS_T / K_T_D_L M_T_L
6.4. Autres utilisations#
6.4.1. Application de chargement ou conditions aux limites ponctuelles.#
Cylindre fissuré sous chargements multiples
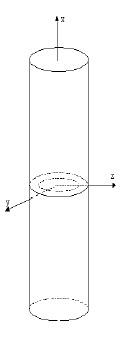
Fig. 6.13 Cylindre fissuré sous chargements multiples#
- Cas test :
SSNV166 [V6.04.166]
Modélisations : raideurs et masse nulles
SSNV166A DIS_TR / K_TR_D_N M_TR_D_N
SSNV166B DIS_TR / K_TR_D_N M_TR_D_N
SSNV166C DIS_TR / K_TR_D_N M_TR_D_N
Dans ce modèle 3D, on applique un chargement de torsion et flexion sur la face supérieure du cylindre via une maille POI1 et une liaison LIAISON_ELEM.
Réponse dynamique d’une poutre-tuyau encastrée-libre.
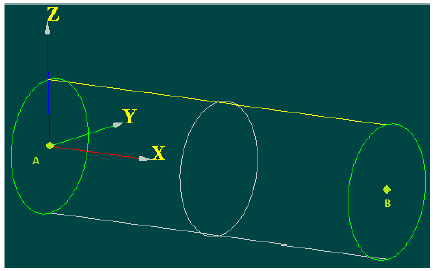
Fig. 6.14 Réponse dynamique d’une poutre-tuyau encastrée-libre.#
- Cas test :
SDLL135 [V2.02.135]
Modélisations : raideurs et masse nulles
SDLL135F DIS_TR / K_TR_D_N M_TR_D_N
Dans ce modèle DKT, les nœuds situés dans la section A sont liés (LIAISON_ELEM) à un élément discret DIS_TR (maille de type point POI1 située en A) à 6 degrés de liberté, qui lui est totalement fixe.
Modélisation d’un modèle constitué de nœuds pour la projection de résultats
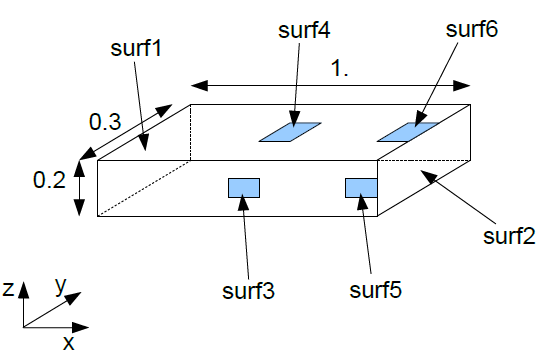
Fig. 6.15 Simulation d’une jauge de déformation par la commande OBSERVATION.#
- Cas test :
SDLV131 [V2.04.131]
Modélisations : raideurs et masse nulles
SDLV131A DIS_T
SDLV131B DIS_T
SDLV131C DIS_T
SDLV131D DIS_T
6.4.2. Création de modèle numérique pour la comparaison de résultats expérimentaux.#
SDLS112B : Extrapolation de mesures sur un modèle 2D (test de GARTEUR)
SDLV122A : Extrapolation de mesures locales sur un modèle complet (3D) [V2.04.122].
SDLD104A/B : Extrapolation de mesures locales sur un modèle complet (discret).
Prise en compte du contact (via opérateur DEFI_CONTACT) entre deux mailles POI1 de raideur nulle.
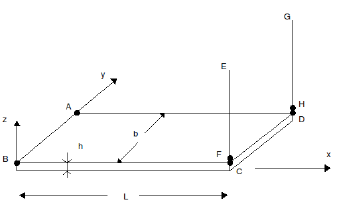
Fig. 6.16 Plaque encastrée soumise à une flexion par des poutres en contact avec le bord libre.#
- Cas test :
SSNL107 [V2.04.131]
Modélisations :
SSNL107A DIS_TR
SSNL107B DIS_TR
SSNL107C DIS_TR