4. Algorithme de résolution#
4.1. Algorithme non linéaire de résolution des équations d’équilibre#
Dans le cas général de la modélisation (coefficients variables, désaturation, convection) le problème variationnel présenté ci-dessus est non linéaire par rapport aux champs de déplacement, pression et température. Après discrétisation par éléments finis, on obtient un système matriciel non linéaire. La matrice de résolution contient de plus un terme non symétrique et est traité comme tel (pas de symétrisation de cette matrice pour utiliser des méthodes de minimum). On utilise dans tous les cas de modélisation le solveur non linéaire du Code_Aster STAT_NON_LINE reposant sur une méthode de Newton-Raphson, décrite en [R5.03.01]. Son principe est le suivant (les équations correspondant au traitement par dualisation des conditions aux limites ne sont pas indiquées explicitement ici).
L’équation d’équilibre thermo-poro-mécanique à l’instant \({t}^{+}\) , connaissant à l’instant précédent \(({\text{u}}_{-},{P}_{-},{T}_{-})\) , ainsi que les éventuelles variables interness’écrit :
\({F}_{i}({\text{u}}_{+},{P}_{+},{T}_{+})={L}_{e}({t}^{+})-G({\text{u}}_{-},{P}_{-},{T}_{-})\) ,
Pour trouver la solution de cette équation non linéaire, on construit une suite:
initialisée par une prédiction qui donne \(({\text{u}}_{0},{P}_{0},{T}_{0})=({\text{u}}_{-},{P}_{-},{T}_{-})+(\Delta {\text{u}}_{0},\Delta {P}_{0},\Delta {T}_{0})\) :
\({\mathit{DF}}_{i({\text{u}}_{-},{P}_{-},{T}_{-})}\circ (\Delta {\text{u}}_{0},\Delta {P}_{0},\Delta {T}_{0})={L}_{e}({t}^{+})-{L}_{e}({t}^{-})\)
corrigée par récurrence donnant:
\(({\text{u}}_{n+1},{P}_{n+1},{T}_{n+1})=({\text{u}}_{n},{P}_{n},{T}_{n})+(\delta {\text{u}}_{n+1},\delta {P}_{n+1},\delta {T}_{n+1})\)
\({\mathit{DF}}_{i}\circ (\delta {\text{u}}_{n+1},\delta {P}_{n+1},\delta {T}_{n+1})=-{F}_{i}({\text{u}}_{n},{P}_{n},{T}_{n})+{L}_{e}({t}^{+})-G({\text{u}}_{-},{P}_{-},{T}_{-})\)
Les notations suivantes ont été adoptées:
\({F}_{i}(\text{u},P,T)\) contient le travail de déformation, les contributions à l’instant actuel des termes de dissipation hydraulique et thermique exprimés au sein de la \(\theta\) ‑méthode, et des variations d’apport de masse fluide et d’entropie;
\({\mathit{DF}}_{i}\) désigne l’opérateur tangent, qui peut ne pas être actualisé à chaque itération en \(({\text{u}}_{n},{P}_{n},{T}_{n})\) , selon un compromis coût de calcul-vitesse de convergence; la convergence est vérifiée par un test sur la norme relative de la différence des itérés successifs (via le mot-clé INCO_GLOB_RELA);
\(G({\text{u}}_{-},{P}_{-},{T}_{-})\) contient les contributions à l’instant précédent des termes de dissipation hydraulique et thermique exprimées au sein de la \(\theta\) - méthode, et des variations d’apport de masse fluide et d’entropie;
\({L}_{e}(t)\) désigne le travail virtuel des forces «mortes» extérieures et d’apports extérieurs hydrauliques et de chaleur exprimés par la \(\theta\) -méthode.
à convergence à l’itération \(n+1\) , on opère une actualisation des champs . \(({\text{u}}_{+},{P}_{+},{T}_{+})=({\text{u}}_{n+1},{P}_{n+1},{T}_{n+1})\)
Dans la version présente de l’algorithme THM, nous avons décidé de regrouper tous les termes y compris ceux dus aux forces suiveuses et ceux du temps moins:
En posant:
\(-{R}_{i}({\text{u}}_{n},{P}_{n},{T}_{n})=-{F}_{i}({\text{u}}_{n},{P}_{n},{T}_{n})-G({\text{u}}_{-},{P}_{-},{T}_{-})\)
,
donc \({\mathit{DF}}_{i}={\mathit{DR}}_{i}\)
on a finalement:
\({\mathit{DF}}_{i}\circ (\delta {\text{u}}_{n+1},\delta {P}_{n+1},\delta {T}_{n+1})=-{R}_{i}({\text{u}}_{n},{P}_{n},{T}_{n})+{L}_{e}({t}^{+})\)
L’algorithme général d’équilibre s’écrira alors, pour un pas de temps:
Initialisations:
Calcul de \({L}_{e}({t}^{+})\) (option CHAR_MECA)
Calcul de \({\mathit{DF}}_{i({\text{u}}_{-},{P}_{-},{T}_{-})}\) (option RIGI_MECA-TANG)
Calcul de \((\Delta {\text{u}}_{0},\Delta {P}_{0},\Delta {T}_{0})\) par: \({\mathit{DF}}_{i({\text{u}}_{-},{P}_{-},{T}_{-})}\circ (\Delta {\text{u}}_{0},\Delta {P}_{0},\Delta {T}_{0})={L}_{e}({t}^{+})-{L}_{e}({t}^{-})\)
Itérations d’équilibre de Newton n
Si option FULL_MECA :
Calcul de \({\mathit{DF}}_{i({\text{u}}^{+},{P}^{+},{T}^{+})}\) et \(-{R}_{i}({\text{u}}_{n}^{+},{P}_{n}^{+},{T}_{n}^{+})\) :
Mise à jour matrice tangente: \({\mathit{DF}}_{i}={\mathit{DF}}_{i({\text{u}}_{n}^{+},{P}_{n}^{+},{T}_{n}^{+})}\)
Si option RAPH_MECA
Calcul de
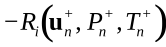
Calcul de \((\delta {\text{u}}_{n+1},\delta {P}_{n+1},\delta {T}_{n+1})\) par:
\({\mathit{DF}}_{i}\circ (\delta {\text{u}}_{n+1},\delta {P}_{n+1},\delta {T}_{n+1})=-{R}_{i}({\text{u}}_{n}^{+},{P}_{n}^{+},{T}_{n}^{+})+{L}_{e}({t}^{+})\)
Actualisation :
\(({\text{u}}_{n+1}^{+},{P}_{n+1}^{+},{T}_{n+1}^{+})=({\text{u}}_{n}^{+},{P}_{n}^{+},{T}_{n}^{+})+(\delta {\text{u}}_{n+1},\delta {P}_{n+1},\delta {T}_{n+1})\)
SI test convergence OK
fin Newton: pas de temps suivant
Sinon
n = n+1
4.2. Boucle sur les éléments, les points de Gauss#
Comme dans tous les codes d’éléments finis, les termes sont calculés par boucle sur les éléments et boucle sur les points de Gauss:
\(\begin{array}{c}{R}_{i}({\text{u}}_{n}^{+},{P}_{n}^{+},{T}_{n}^{+})=\sum_{\mathit{el}}\sum_{g}{w}_{g}^{\mathit{el}}{R}_{gi}^{\mathit{el}}({\text{u}}_{n}^{+},{P}_{n}^{+},{T}_{n}^{+})\\ {\mathit{DF}}_{i({\text{u}}_{n}^{+},{P}_{n}^{+},{T}_{n}^{+})}=\sum_{\mathit{el}}\sum_{g}{w}_{g}^{\mathit{el}}{\mathit{DF}}_{gi({\text{u}}_{n}^{+},{P}_{n}^{+},{T}_{n}^{+})}^{\mathit{el}}\end{array}\)
Notons: \(\lbrace {X}^{\mathit{el}}\rbrace\) le vecteur des inconnues nodales, sur un élément fini el
par exemple \(\lbrace {X}^{\mathit{el}}\rbrace =\begin{array}{c}u\\ v\\ w\\ {p}_{1}\\ {p}_{2}\\ T\\ u\\ v\\ w\\ {p}_{1}\\ {p}_{2}\\ T\\ u\\ v\\ w\\ {p}_{1}\\ {p}_{2}\\ T\end{array}\begin{array}{c}\begin{array}{c}\\ \\ \\ \\ \\ \end{array}\rbrace \text{noeud 1}\\ \begin{array}{c}\\ \\ \\ \\ \\ \end{array}\rbrace \text{noeud 2}\\ \begin{array}{c}\\ \\ \\ \\ \\ \end{array}\rbrace \text{noeud 3}\end{array}\)
Dans le présent paragraphe, pour simplifier la présentation, nous supposons que nous traitons d’un élément fini supportant des ddl de déplacement, deux ddl de pression et un ddl de température.
Notons \(\lbrace {\text{E}}_{g}^{\mathit{el}}\rbrace\) le vecteur des déformations généralisées au point de Gauss g de l’élément el
Par exemple:
\(\lbrace {\text{E}}_{g}^{\mathit{el}}\rbrace =\left\lbrace \begin{array}{c}\text{u}\\ \epsilon (\text{u})\\ {p}_{1}\\ \nabla {p}_{1}\\ {p}_{2}\\ \nabla {p}_{2}\\ T\\ \nabla T\end{array}\right\rbrace\)
Nous notons \(\lbrace {\Sigma}_{g}^{\mathit{el}}\rbrace\) le vecteur de contraintes généralisées pour le point de Gauss g de l’élément el
Par exemple, et toujours dans le cas le plus complet:
\(\lbrace {\Sigma}_{g}^{\mathit{el}}\rbrace =\left\lbrace \begin{array}{c}\underline{\underline{\sigma '}}\\ {\sigma}_{p}\\ {m}_{1}^{1}\\ {\text{M}}_{1}^{1}\\ {h}_{\mathrm{1m}}^{1}\\ {m}_{1}^{2}\\ {\text{M}}_{1}^{2}\\ {h}_{\mathrm{1m}}^{2}\\ {m}_{2}^{1}\\ {\text{M}}_{2}^{1}\\ {h}_{\mathrm{2m}}^{1}\\ {m}_{2}^{2}\\ {\text{M}}_{2}^{2}\\ {h}_{\mathrm{2m}}^{2}\\ Q'\\ \text{q}\end{array}\right\rbrace\)
Les routines éléments finis calculent la matrice: \({[B]}_{g}^{\mathit{el}}\) définie par:
\(\lbrace {E}_{g}^{\mathit{el}}\rbrace ={[B]}_{g}^{\mathit{el}}\lbrace X\rbrace\)
L’algorithme deviendra alors:
Initialisations:
Calcul de \({L}_{e}({t}^{+})\) (option CHAR_MECA)
Calcul de \({\mathit{DF}}_{i({\text{u}}_{-},{P}_{-},{T}_{-})}\) (option RIGI_MECA-TANG)
Calcul de \((\Delta {\text{u}}_{0},\Delta {P}_{0},\Delta {T}_{0})\) par: \({\mathit{DF}}_{i({\text{u}}_{-},{P}_{-},{T}_{-})}\circ (\Delta {\text{u}}_{0},\Delta {P}_{0},\Delta {T}_{0})={L}_{e}({t}^{+})-{L}_{e}({t}^{-})\)
Itérations d’équilibre de Newton n
Boucle éléments el
Boucle points de gauss g
Calcul \({[B]}_{g}^{\mathit{el}}\)
Calcul \(\left\lbrace {E}_{g}^{\mathit{el}-}\right\rbrace ={\left[B\right]}_{g}^{\mathit{el}}\left\lbrace {X}^{-}\right\rbrace\) et \(\left\lbrace {E}_{\mathit{gn}}^{\mathit{el}+}\right\rbrace ={\left[B\right]}_{g}^{\mathit{el}}\left\lbrace {X}_{n}^{+}\right\rbrace\)
Calcul \(\left\lbrace {\Sigma}_{\mathit{gn}}^{\mathit{el}+}\right\rbrace\) , \(-{R}_{\mathit{ig}}^{\mathit{el}}({\text{u}}_{n}^{+},{P}_{n}^{+},{T}_{n}^{+})\) et \({\mathit{DF}}_{gi({\text{u}}_{n}^{+},{P}_{n}^{+},{T}_{n}^{+})}^{\mathit{el}}\) (selon options) à partir de:
\(\left\lbrace {E}_{g}^{\mathit{el}-}\right\rbrace ,\left\lbrace {E}_{g}^{\mathit{el}+}\right\rbrace ,\left\lbrace {\Sigma}_{g}^{\mathit{el}-}\right\rbrace ,\left\lbrace {E}_{g}^{\mathit{el}+}\right\rbrace ,{\left[B\right]}_{g}^{\mathit{el}}\)
Calcul de \((\delta {\text{u}}_{n+1},\delta {P}_{n+1},\delta {T}_{n+1})\) par:
\({\mathit{DF}}_{i}\circ (\delta {\text{u}}_{n+1},\delta {P}_{n+1},\delta {T}_{n+1})=-{R}_{i}({\text{u}}_{n}^{+},{P}_{n}^{+},{T}_{n}^{+})+{L}_{e}({t}^{+})\)
Actualisation :
\(({\text{u}}_{n+1}^{+},{P}_{n+1}^{+},{T}_{n+1}^{+})=({\text{u}}_{n}^{+},{P}_{n}^{+},{T}_{n}^{+})+(\delta {\text{u}}_{n+1},\delta {P}_{n+1},\delta {T}_{n+1})\)
SI test convergence OK
fin Newton: pas de temps suivant
Sinon
n = n+1
4.3. Vecteurs et matrices selon les options : routine EQUTHM#
La partie centrale encadrée de l’algorithme présenté ci dessus est réalisée par une routine générique EQUTHM. Nous donnons en annexe une représentation graphique de l’appel de cette routine.
Cette routine est paramétrée en fonction des équations présentes (mécanique, hydraulique avec 1 ou 2 pressions, thermique). Le travail effectué par cette routine est paramétré par l’option.
Le terme \(-{R}_{i}({\text{u}}_{n},{P}_{n},{T}_{n})\) sera calculé par les options RAPH_MECA et FULL_MECA. Ce terme inclut les forces de volume suiveuses: on considérera que les forces suiveuses seront intégrées aux options RAPH_MECA, FULL_MECA et RIGI_MECA_TANG. Dans le cas où les données utilisateurs ne comportent pas de forces de volume, le vecteur \({\text{F}}^{{m}^{+}}\) sera simplement nul.
Les présentations faites dans les deux paragraphes suivants sont faites dans le cas le plus général où on a une équation de mécanique, deux équations d’hydraulique et une équation de thermique. La routine EQUTHM calculera ou non les différents termes selon la description qu’on lui fera des équations présentes.
Les indices g et el sont désormais omis, mais il est clair que ce qui est décrit s’applique à chaque point de Gauss de chaque élément.
Remarque:
Dans le cadre de la modélisation HM permanente saturée, une routine similaire à la routine EQUTHM a été implantée (la routine EQUTHP), qui tient compte des spécificités des équations de la modélisation permanente (pas d’apport massique).
4.3.1. Résidu ou force nodale : options RAPH_MECA et FULL_MECA#
On répartira les termes de la formulation variationnelle selon le principe suivant:
Si \({\text{E}}_{g}^{\text{*}\mathit{el}}\) désigne un champ de déformation virtuel, \({\text{E}}_{g}^{\text{*}\mathit{elT}}=(\text{v},\epsilon (\text{v}),{\pi}_{1,}\nabla {\pi}_{1,}{\pi}_{2,}\nabla {\pi}_{2,}\tau ,\nabla \tau )\) calculé à partir d’un vecteur de déplacement nodaux virtuels: \(\left\lbrace {X}^{\text{*}\mathit{el}}\right\rbrace\)
\({\text{E}}_{g}^{\text{*}\mathit{elT}}\cdot {R}_{\mathit{ig}}^{\mathit{el}}({\text{u}}_{+},{P}_{+},{T}_{+})={R}_{1}\text{v}+{R}_{2}\epsilon (\text{v})+{R}_{3}{\pi}_{1}+{R}_{4}\nabla {\pi}_{1}+{R}_{5}{\pi}_{2}+{R}_{6}\nabla {\pi}_{2}+{R}_{7}\tau +{R}_{8}\nabla \tau\)
On a alors:
Indice |
R |
associé à |
1 |
\(-\left({m}_{1}^{1+}+{m}_{1}^{2+}+{m}_{2}^{1+}+{m}_{2}^{2+}\right){\text{F}}^{{m}^{+}}\) |
\(\text{v}\) |
2 |
\(\sigma {'}^{+}+{\sigma}_{p}^{+}I\) |
\(\epsilon (\text{v})\) |
3 |
\(-{m}_{1}^{1+}-{m}_{1}^{2+}+{m}_{1}^{1-}+{m}_{1}^{2-}\) |
\({\pi}_{1}\) |
4 |
\(\theta \Delta t\left({M}_{1}^{1+}+{M}_{1}^{2+}\right)+(1-\theta )\Delta t\left({M}_{1}^{1-}+{M}_{1}^{2-}\right)\) |
\(\nabla {\pi}_{1}\) |
5 |
\(-{m}_{2}^{1+}-{m}_{2}^{2+}+{m}_{2}^{1-}+{m}_{2}^{2-}\) |
\({\pi}_{2}\) |
6 |
\(\theta \Delta t\left({M}_{2}^{1+}+{M}_{2}^{2+}\right)+(1-\theta )\Delta t\left({M}_{2}^{1-}+{M}_{2}^{2-}\right)\) |
\(\nabla {\pi}_{2}\) |
7 |
\(\begin{array}{c}Q{'}^{+}-Q{'}^{-}\\ (\theta {h}_{\mathrm{1m}}^{1+}+(1-\theta ){h}_{\mathrm{1m}}^{1-})({m}_{1}^{1+}-{m}_{1}^{1-})+(\theta {h}_{\mathrm{1m}}^{2+}+(1-\theta ){h}_{\mathrm{1m}}^{2-})({m}_{1}^{2+}-{m}_{1}^{2-})\\ (\theta {h}_{\mathrm{2m}}^{1+}+(1-\theta ){h}_{\mathrm{2m}}^{1-})({m}_{2}^{1+}-{m}_{2}^{1-})+(\theta {h}_{\mathrm{2m}}^{2+}+(1-\theta ){h}_{\mathrm{2m}}^{2-})({m}_{2}^{2+}-{m}_{2}^{2-})\\ -\Delta t\theta ({\text{M}}_{1}^{1+}+{\text{M}}_{1}^{2+}+{\text{M}}_{2}^{1+}+{\text{M}}_{2}^{2+})\cdot {\text{F}}^{m}-\Delta t(1-\theta )({\text{M}}_{1}^{1-}+{\text{M}}_{1}^{2-}+{\text{M}}_{2}^{1-}+{\text{M}}_{2}^{2-})\cdot {\text{F}}^{m}\end{array}\) |
\(\tau\) |
8 |
\(\begin{array}{c}-\theta \Delta t\left({h}_{\mathrm{1m}}^{1+}{M}_{1}^{1+}+{h}_{\mathrm{1m}}^{2+}{M}_{1}^{2+}+{h}_{\mathrm{2m}}^{1+}{M}_{2}^{1+}+{h}_{\mathrm{2m}}^{2+}{M}_{2}^{2+}+{\text{q}}^{+}\right)\\ -(1-\theta )\Delta t\left({h}_{\mathrm{1m}}^{1+}{M}_{1}^{1+}+{h}_{\mathrm{1m}}^{2+}{M}_{1}^{2+}+{h}_{\mathrm{2m}}^{1+}{M}_{2}^{1+}+{h}_{\mathrm{2m}}^{2+}{M}_{2}^{2+}+{\text{q}}^{+}\right)\end{array}\) |
\(\nabla \tau\) |
A partir de là on définira le vecteur résidu nodal \(\left\lbrace {V}_{g}^{\mathit{el}}\right\rbrace\) tel que:
\({\left\lbrace {X}^{\text{*}\mathit{el}}\right\rbrace }^{T}\cdot \left\lbrace {V}_{g}^{\mathit{el}}\right\rbrace ={E}_{g}^{\text{*}{\mathit{el}}^{T}}\cdot {R}_{\mathit{ig}}^{\mathit{el}}({\text{u}}_{+},{P}_{+},{T}_{+})\)
\(\left\lbrace {V}_{g}^{\mathit{el}}\right\rbrace\) se calculera par:
\(\left\lbrace {V}_{g}^{\mathit{el}}\right\rbrace ={\left[{B}_{g}^{\mathit{el}}\right]}^{T}\cdot \lbrace R\rbrace\)
Remarque:
Dans le cadre de la modélisation HM permanente saturée, la routine EQUTHP n’assemble jamais les termes R3 et R5.
4.3.2. Chargement : options CHAR_MECA#
Ce chapitre n’est ici que pour mémoire car la routine EQUTHM ne s’occupera pas de ces termes.
On répartira les termes de la formulation variationnelle selon le principe suivant:
\({\text{E}}_{g}^{\text{*}{\mathit{el}}^{T}}\cdot {L}_{\mathit{eg}}^{\mathit{el}}(t+)={L}_{1}\text{v}+{L}_{2}\epsilon (\text{v})+{L}_{3}{\pi}_{1}+{L}_{4}\nabla {\pi}_{1}+{L}_{5}{\pi}_{2}+{L}_{6}\nabla {\pi}_{2}+{L}_{7}\tau +{L}_{8}\nabla \tau\)
Indice |
L |
type élément |
associé à |
1 |
\({\text{f}}^{{\mathit{ext}}^{+}}\) |
bord |
\(\text{v}\) |
3 |
\(\Delta t\left({M}_{\mathrm{1ext}}^{1\theta }+{M}_{\mathrm{1ext}}^{2\theta }\right)\) |
bord |
\({\pi}_{1}\) |
5 |
\(\Delta t\left({M}_{\mathrm{2ext}}^{1\theta }+{M}_{\mathrm{2ext}}^{2\theta }\right)\) |
bord |
\({\pi}_{2}\) |
7 |
\(\begin{array}{c}\Delta t{R}^{\theta}\\ -\Delta t\left({\text{q}}_{\mathit{ext}}^{\theta}+\left({h}_{\mathrm{1m}}^{1\theta }{\text{M}}_{\mathrm{1ext}}^{1\theta }+{h}_{\mathrm{1m}}^{2\theta }{\text{M}}_{\mathrm{1ext}}^{2\theta }\right)\right)\\ -\Delta t\left({h}_{\mathrm{2m}}^{1\theta }{\text{M}}_{\mathrm{2ext}}^{1\theta }+{h}_{\mathrm{2m}}^{2\theta }{\text{M}}_{\mathrm{2ext}}^{2\theta }\right)\\ =-\Delta t\stackrel{̃}{\text{q}}{}_{\mathit{ext}}^{\theta}\end{array}\) |
volume bord |
\(\tau\) |
4.3.3. Opérateur tangent : options FULL_MECA, RIGI_MECA_TANG#
Remarque sur les notations matricielles:
Dans ce qui suit, si \(X\) désigne un vecteur de composantes \({X}^{i}\) et \(Y\) un vecteur de composantes \({Y}^{i}\) , \(\left[\frac{\partial X}{\partial Y}\right]\) désignera une matrice dont l’élément \((\mathit{ligne}:i,\mathit{colonne}:j)\) est \(\frac{\partial {X}^{i}}{\partial {Y}^{j}}\) .
Pour calculer l’opérateur tangent \({\mathit{DF}}_{i}\) , on calculera les quantités suivantes:
\(\left[\text{DRDE}\right]\) =
DR1U |
DR1E |
DR1P1 |
DR1GP1 |
DR1P2 |
DR1GP2 |
DR1T |
DR1GT |
DR2U |
DR2E |
DR2P1 |
DR2GP1 |
DR2P2 |
DR2GP2 |
DR2T |
DR2GT |
DR3U |
DR3E |
DR3P1 |
DR3GP1 |
DR3P2 |
DR3GP2 |
DR3T |
DR3GT |
DR4U |
DR4E |
DR4P1 |
DR4GP1 |
DR4P2 |
DR4GP2 |
DR4T |
DR4GT |
DR5U |
DR5E |
DR5P1 |
DR5GP1 |
DR5P2 |
DR5GP2 |
DR5T |
DR5GT |
DR6U |
DR6E |
DR6P1 |
DR6GP1 |
DR6P2 |
DR6GP2 |
DR6T |
DR6GT |
DR7U |
DR7E |
DR7P1 |
DR7GP1 |
DR7P2 |
DR7GP2 |
DR7T |
DR7GT |
DR8U |
DR8E |
DR8P1 |
DR8GP1 |
DR8P2 |
DR8GP2 |
DR8T |
DR8GT |
Où on a noté:
\(\begin{array}{c}\mathit{DRiU}=\underline{\frac{\partial {F}_{i}}{\partial u}}\\ \mathit{DRiE}=\underline{\underline{\frac{\partial {F}_{i}}{\partial \epsilon }}}\\ \mathit{DRiP1}=\frac{\partial {F}_{i}}{\partial {p}_{1}}\\ \mathit{DRiP2}=\frac{\partial {F}_{i}}{\partial {p}_{2}}\\ \mathit{DRiGP1}=\underline{\frac{\partial {F}_{i}}{\partial \nabla {p}_{1}}}\\ \mathit{DRiGP2}=\underline{\frac{\partial {F}_{i}}{\partial \nabla {p}_{2}}}\\ \mathit{DRiT}=\frac{\partial {F}_{i}}{\partial T}\\ \mathit{DRiGT}=\underline{\frac{\partial {F}_{i}}{\partial \nabla T}}\end{array}\)
Pour faire ces calculs on considère que les lois de comportement fourniront, pour les options correspondantes, toutes les dérivées suivantes:
\(\left[\text{DSDE}\right]=\left[\begin{array}{cccccccc}\frac{\partial \sigma '}{\partial \text{u}}& \frac{\partial \sigma '}{\partial \epsilon }& \frac{\partial \sigma '}{\partial {p}_{1}}& \frac{\partial \sigma '}{\partial \nabla {p}_{1}}& \frac{\partial \sigma '}{\partial {p}_{2}}& \frac{\partial \sigma '}{\partial \nabla {p}_{2}}& \frac{\partial \sigma '}{\partial T}& \frac{\partial \sigma '}{\partial \nabla T}\\ \frac{\partial {\sigma}_{p}}{\partial \text{u}}& \frac{\partial {\sigma}_{p}}{\partial \epsilon }& \frac{\partial {\sigma}_{p}}{\partial {p}_{1}}& \frac{\partial {\sigma}_{p}}{\partial \nabla {p}_{1}}& \frac{\partial {\sigma}_{p}}{\partial {p}_{2}}& \frac{\partial {\sigma}_{p}}{\partial \nabla {p}_{2}}& \frac{\partial {\sigma}_{p}}{\partial T}& \frac{\partial {\sigma}_{p}}{\partial \nabla T}\\ \frac{\partial {m}_{1}^{1}}{\partial \text{u}}& \frac{\partial {m}_{1}^{1}}{\partial \epsilon }& \frac{\partial {m}_{1}^{1}}{\partial {p}_{1}}& \frac{\partial {m}_{1}^{1}}{\partial \nabla {p}_{1}}& \frac{\partial {m}_{1}^{1}}{\partial {p}_{2}}& \frac{\partial {m}_{1}^{1}}{\partial \nabla {p}_{2}}& \frac{\partial {m}_{1}^{1}}{\partial T}& \frac{\partial {m}_{1}^{1}}{\partial \nabla T}\\ \frac{\partial {\text{M}}_{1}^{1}}{\partial \text{u}}& \frac{\partial {\text{M}}_{1}^{1}}{\partial \epsilon }& \frac{\partial {\text{M}}_{1}^{1}}{\partial {p}_{1}}& \frac{\partial {\text{M}}_{1}^{1}}{\partial \nabla {p}_{1}}& \frac{\partial {\text{M}}_{1}^{1}}{\partial {p}_{2}}& \frac{\partial {\text{M}}_{1}^{1}}{\partial \nabla {p}_{2}}& \frac{\partial {\text{M}}_{1}^{1}}{\partial T}& \frac{\partial {\text{M}}_{1}^{1}}{\partial \nabla T}\\ \frac{\partial {h}_{\mathrm{1m}}^{1}}{\partial \text{u}}& \frac{\partial {h}_{\mathrm{1m}}^{1}}{\partial \epsilon }& \frac{\partial {h}_{\mathrm{1m}}^{1}}{\partial {p}_{1}}& \frac{\partial {h}_{\mathrm{1m}}^{1}}{\partial \nabla {p}_{1}}& \frac{\partial {h}_{\mathrm{1m}}^{1}}{\partial {p}_{2}}& \frac{\partial {h}_{\mathrm{1m}}^{1}}{\partial \nabla {p}_{2}}& \frac{\partial {h}_{\mathrm{1m}}^{1}}{\partial T}& \frac{\partial {h}_{\mathrm{1m}}^{1}}{\partial \nabla T}\\ \frac{\partial {m}_{1}^{2}}{\partial \text{u}}& \frac{\partial {m}_{1}^{2}}{\partial \epsilon }& \frac{\partial {m}_{1}^{2}}{\partial {p}_{1}}& \frac{\partial {m}_{1}^{2}}{\partial \nabla {p}_{1}}& \frac{\partial {m}_{1}^{2}}{\partial {p}_{2}}& \frac{\partial {m}_{1}^{2}}{\partial \nabla {p}_{2}}& \frac{\partial {m}_{1}^{2}}{\partial T}& \frac{\partial {m}_{1}^{2}}{\partial \nabla T}\\ \frac{\partial {\text{M}}_{1}^{2}}{\partial \text{u}}& \frac{\partial {\text{M}}_{1}^{2}}{\partial \epsilon }& \frac{\partial {\text{M}}_{1}^{2}}{\partial {p}_{1}}& \frac{\partial {\text{M}}_{1}^{2}}{\partial \nabla {p}_{1}}& \frac{\partial {\text{M}}_{1}^{2}}{\partial {p}_{2}}& \frac{\partial {\text{M}}_{1}^{2}}{\partial \nabla {p}_{2}}& \frac{\partial {\text{M}}_{1}^{2}}{\partial T}& \frac{\partial {\text{M}}_{1}^{2}}{\partial \nabla T}\\ \frac{\partial {h}_{\mathrm{1m}}^{2}}{\partial \text{u}}& \frac{\partial {h}_{\mathrm{1m}}^{2}}{\partial \epsilon }& \frac{\partial {h}_{\mathrm{1m}}^{2}}{\partial {p}_{1}}& \frac{\partial {h}_{\mathrm{1m}}^{2}}{\partial \nabla {p}_{1}}& \frac{\partial {h}_{\mathrm{1m}}^{2}}{\partial {p}_{2}}& \frac{\partial {h}_{\mathrm{1m}}^{2}}{\partial \nabla {p}_{2}}& \frac{\partial {h}_{\mathrm{1m}}^{2}}{\partial T}& \frac{\partial {h}_{\mathrm{1m}}^{2}}{\partial \nabla T}\\ \frac{\partial {m}_{2}^{1}}{\partial \text{u}}& \frac{\partial {m}_{2}^{1}}{\partial \epsilon }& \frac{\partial {m}_{2}^{1}}{\partial {p}_{1}}& \frac{\partial {m}_{2}^{1}}{\partial \nabla {p}_{1}}& \frac{\partial {m}_{2}^{1}}{\partial {p}_{2}}& \frac{\partial {m}_{2}^{1}}{\partial \nabla {p}_{2}}& \frac{\partial {m}_{2}^{1}}{\partial T}& \frac{\partial {m}_{2}^{1}}{\partial \nabla T}\\ \frac{\partial {\text{M}}_{2}^{1}}{\partial \text{u}}& \frac{\partial {\text{M}}_{2}^{1}}{\partial \epsilon }& \frac{\partial {\text{M}}_{2}^{1}}{\partial {p}_{1}}& \frac{\partial {\text{M}}_{2}^{1}}{\partial \nabla {p}_{1}}& \frac{\partial {\text{M}}_{2}^{1}}{\partial {p}_{2}}& \frac{\partial {\text{M}}_{2}^{1}}{\partial \nabla {p}_{2}}& \frac{\partial {\text{M}}_{2}^{1}}{\partial T}& \frac{\partial {\text{M}}_{2}^{1}}{\partial \nabla T}\\ \frac{\partial {h}_{\mathrm{2m}}^{1}}{\partial \text{u}}& \frac{\partial {h}_{\mathrm{2m}}^{1}}{\partial \epsilon }& \frac{\partial {h}_{\mathrm{2m}}^{1}}{\partial {p}_{1}}& \frac{\partial {h}_{\mathrm{2m}}^{1}}{\partial \nabla {p}_{1}}& \frac{\partial {h}_{\mathrm{2m}}^{1}}{\partial {p}_{2}}& \frac{\partial {h}_{\mathrm{2m}}^{1}}{\partial \nabla {p}_{2}}& \frac{\partial {h}_{\mathrm{2m}}^{1}}{\partial T}& \frac{\partial {h}_{\mathrm{2m}}^{1}}{\partial \nabla T}\\ \frac{\partial {m}_{2}^{2}}{\partial \text{u}}& \frac{\partial {m}_{2}^{2}}{\partial \epsilon }& \frac{\partial {m}_{2}^{2}}{\partial {p}_{1}}& \frac{\partial {m}_{2}^{2}}{\partial \nabla {p}_{1}}& \frac{\partial {m}_{2}^{2}}{\partial {p}_{2}}& \frac{\partial {m}_{2}^{2}}{\partial \nabla {p}_{2}}& \frac{\partial {m}_{2}^{2}}{\partial T}& \frac{\partial {m}_{2}^{2}}{\partial \nabla T}\\ \frac{\partial {\text{M}}_{2}^{2}}{\partial \text{u}}& \frac{\partial {\text{M}}_{2}^{2}}{\partial \epsilon }& \frac{\partial {\text{M}}_{2}^{2}}{\partial {p}_{1}}& \frac{\partial {\text{M}}_{2}^{2}}{\partial \nabla {p}_{1}}& \frac{\partial {\text{M}}_{2}^{2}}{\partial {p}_{2}}& \frac{\partial {\text{M}}_{2}^{2}}{\partial \nabla {p}_{2}}& \frac{\partial {\text{M}}_{2}^{2}}{\partial T}& \frac{\partial {\text{M}}_{2}^{2}}{\partial \nabla T}\\ \frac{\partial {h}_{\mathrm{2m}}^{2}}{\partial \text{u}}& \frac{\partial {h}_{\mathrm{2m}}^{2}}{\partial \epsilon }& \frac{\partial {h}_{\mathrm{2m}}^{2}}{\partial {p}_{1}}& \frac{\partial {h}_{\mathrm{2m}}^{2}}{\partial \nabla {p}_{1}}& \frac{\partial {h}_{\mathrm{2m}}^{2}}{\partial {p}_{2}}& \frac{\partial {h}_{\mathrm{2m}}^{2}}{\partial \nabla {p}_{2}}& \frac{\partial {h}_{\mathrm{2m}}^{2}}{\partial T}& \frac{\partial {h}_{\mathrm{2m}}^{2}}{\partial \nabla T}\\ \frac{\partial Q'}{\partial \text{u}}& \frac{\partial Q'}{\partial \epsilon }& \frac{\partial Q'}{\partial {p}_{1}}& \frac{\partial Q'}{\partial \nabla {p}_{1}}& \frac{\partial Q'}{\partial {p}_{2}}& \frac{\partial Q'}{\partial \nabla {p}_{2}}& \frac{\partial Q'}{\partial T}& \frac{\partial Q'}{\partial \nabla T}\\ \frac{\partial \text{q}}{\partial \text{u}}& \frac{\partial \text{q}}{\partial \epsilon }& \frac{\partial \text{q}}{\partial {p}_{1}}& \frac{\partial \text{q}}{\partial \nabla {p}_{1}}& \frac{\partial \text{q}}{\partial {p}_{2}}& \frac{\partial \text{q}}{\partial \nabla {p}_{2}}& \frac{\partial \text{q}}{\partial T}& \frac{\partial \text{q}}{\partial \nabla T}\end{array}\right]\)
En fait, dans ces expressions, les dérivées par rapport à u sont toutes nulles, mais nous gardons l’écriture compte tenu de la définition des matrices \({[B]}_{g}^{\mathit{el}}\) que nous avons adoptée.
L’appel aux lois de comportement fournira les morceaux de la matrice \(\left[\text{DSDE}\right]\) selon les équations présentes:
\(\left[\text{DMECDE}\right]=\left[\begin{array}{c}\frac{\partial \sigma '}{\partial \epsilon }\\ \frac{\partial {\sigma}_{p}}{\partial \epsilon }\end{array}\right];\left[\text{DMECP1}\right]=\left[\begin{array}{cc}\frac{\partial \sigma '}{\partial {p}_{1}}& \frac{\partial \sigma '}{\partial \nabla {p}_{1}}\\ \frac{\partial {\sigma}_{p}}{\partial {p}_{1}}& \frac{\partial {\sigma}_{p}}{\partial \nabla {p}_{1}}\end{array}\right];\left[\text{DMECP2}\right]=\left[\begin{array}{cc}\frac{\partial \sigma '}{\partial {p}_{2}}& \frac{\partial \sigma '}{\partial \nabla {p}_{2}}\\ \frac{\partial {\sigma}_{p}}{\partial {p}_{2}}& \frac{\partial {\sigma}_{p}}{\partial \nabla {p}_{2}}\end{array}\right];\left[\text{DMECDT}\right]=\left[\begin{array}{cc}\frac{\partial \sigma '}{\partial T}& \frac{\partial \sigma '}{\partial \nabla T}\\ \frac{\partial {\sigma}_{p}}{\partial T}& \frac{\partial {\sigma}_{p}}{\partial \nabla T}\end{array}\right]\)
\(\left[\text{DP11DE}\right]=\left[\begin{array}{c}\frac{\partial {m}_{1}^{1}}{\partial \epsilon }\\ \frac{\partial {\text{M}}_{1}^{1}}{\partial \epsilon }\\ \frac{\partial {h}_{\mathrm{1m}}^{1}}{\partial \epsilon }\end{array}\right];\left[\text{DP11P1}\right]=\left[\begin{array}{cc}\frac{\partial {m}_{1}^{1}}{\partial {p}_{1}}& \frac{\partial {m}_{1}^{1}}{\partial \nabla {p}_{1}}\\ \frac{\partial {\text{M}}_{1}^{1}}{\partial {p}_{1}}& \frac{\partial {\text{M}}_{1}^{1}}{\partial \nabla {p}_{1}}\\ \frac{\partial {h}_{\mathrm{1m}}^{1}}{\partial {p}_{1}}& \frac{\partial {h}_{\mathrm{1m}}^{1}}{\partial \nabla {p}_{1}}\end{array}\right];\left[\text{DP11P2}\right]=\left[\begin{array}{cc}\frac{\partial {m}_{1}^{1}}{\partial {p}_{2}}& \frac{\partial {m}_{1}^{1}}{\partial \nabla {p}_{2}}\\ \frac{\partial {\text{M}}_{1}^{1}}{\partial {p}_{2}}& \frac{\partial {\text{M}}_{1}^{1}}{\partial \nabla {p}_{2}}\\ \frac{\partial {h}_{\mathrm{1m}}^{1}}{\partial {p}_{2}}& \frac{\partial {h}_{\mathrm{1m}}^{1}}{\partial \nabla {p}_{2}}\end{array}\right];\left[\text{DP11DT}\right]=\left[\begin{array}{cc}\frac{\partial {m}_{1}^{1}}{\partial T}& \frac{\partial {m}_{1}^{1}}{\partial \nabla T}\\ \frac{\partial {\text{M}}_{1}^{1}}{\partial T}& \frac{\partial {\text{M}}_{1}^{1}}{\partial \nabla T}\\ \frac{\partial {h}_{\mathrm{1m}}^{1}}{\partial T}& \frac{\partial {h}_{\mathrm{1m}}^{1}}{\partial \nabla T}\end{array}\right]\)
\(\left[\text{DP12DE}\right]=\left[\begin{array}{c}\frac{\partial {m}_{1}^{2}}{\partial \epsilon }\\ \frac{\partial {\text{M}}_{1}^{2}}{\partial \epsilon }\\ \frac{\partial {h}_{\mathrm{1m}}^{2}}{\partial \epsilon }\end{array}\right];\left[\text{DP12P1}\right]=\left[\begin{array}{cc}\frac{\partial {m}_{1}^{2}}{\partial {p}_{1}}& \frac{\partial {m}_{1}^{2}}{\partial \nabla {p}_{1}}\\ \frac{\partial {\text{M}}_{1}^{2}}{\partial {p}_{1}}& \frac{\partial {\text{M}}_{1}^{2}}{\partial \nabla {p}_{1}}\\ \frac{\partial {h}_{\mathrm{1m}}^{2}}{\partial {p}_{1}}& \frac{\partial {h}_{\mathrm{1m}}^{2}}{\partial \nabla {p}_{1}}\end{array}\right];\left[\text{DP12P2}\right]=\left[\begin{array}{cc}\frac{\partial {m}_{1}^{2}}{\partial {p}_{2}}& \frac{\partial {m}_{1}^{2}}{\partial \nabla {p}_{2}}\\ \frac{\partial {\text{M}}_{1}^{2}}{\partial {p}_{2}}& \frac{\partial {\text{M}}_{1}^{2}}{\partial \nabla {p}_{2}}\\ \frac{\partial {h}_{\mathrm{1m}}^{2}}{\partial {p}_{2}}& \frac{\partial {h}_{\mathrm{1m}}^{2}}{\partial \nabla {p}_{2}}\end{array}\right];\left[\text{DP12DT}\right]=\left[\begin{array}{cc}\frac{\partial {m}_{1}^{2}}{\partial T}& \frac{\partial {m}_{1}^{2}}{\partial \nabla T}\\ \frac{\partial {\text{M}}_{1}^{2}}{\partial T}& \frac{\partial {\text{M}}_{1}^{2}}{\partial \nabla T}\\ \frac{\partial {h}_{\mathrm{1m}}^{2}}{\partial T}& \frac{\partial {h}_{\mathrm{1m}}^{2}}{\partial \nabla T}\end{array}\right]\)
\(\left[\text{DP21DE}\right]=\left[\begin{array}{c}\frac{\partial {m}_{2}^{1}}{\partial \epsilon }\\ \frac{\partial {\text{M}}_{2}^{1}}{\partial \epsilon }\\ \frac{\partial {h}_{\mathrm{2m}}^{1}}{\partial \epsilon }\end{array}\right];\left[\text{DP21P1}\right]=\left[\begin{array}{cc}\frac{\partial {m}_{2}^{1}}{\partial {p}_{1}}& \frac{\partial {m}_{2}^{1}}{\partial \nabla {p}_{1}}\\ \frac{\partial {\text{M}}_{2}^{1}}{\partial {p}_{1}}& \frac{\partial {\text{M}}_{2}^{1}}{\partial \nabla {p}_{1}}\\ \frac{\partial {h}_{\mathrm{2m}}^{1}}{\partial {p}_{1}}& \frac{\partial {h}_{\mathrm{2m}}^{1}}{\partial \nabla {p}_{1}}\end{array}\right];\left[\text{DP21P2}\right]=\left[\begin{array}{cc}\frac{\partial {m}_{2}^{1}}{\partial {p}_{2}}& \frac{\partial {m}_{2}^{1}}{\partial \nabla {p}_{2}}\\ \frac{\partial {\text{M}}_{2}^{1}}{\partial {p}_{2}}& \frac{\partial {\text{M}}_{2}^{1}}{\partial \nabla {p}_{2}}\\ \frac{\partial {h}_{\mathrm{2m}}^{1}}{\partial {p}_{2}}& \frac{\partial {h}_{\mathrm{2m}}^{1}}{\partial \nabla {p}_{2}}\end{array}\right];\left[\text{DP21DT}\right]=\left[\begin{array}{cc}\frac{\partial {m}_{2}^{1}}{\partial T}& \frac{\partial {m}_{2}^{1}}{\partial \nabla T}\\ \frac{\partial {\text{M}}_{2}^{1}}{\partial T}& \frac{\partial {\text{M}}_{2}^{1}}{\partial \nabla T}\\ \frac{\partial {h}_{\mathrm{2m}}^{1}}{\partial T}& \frac{\partial {h}_{\mathrm{2m}}^{1}}{\partial \nabla T}\end{array}\right]\)
\(\left[\text{DP22DE}\right]=\left[\begin{array}{c}\frac{\partial {m}_{2}^{2}}{\partial \epsilon }\\ \frac{\partial {\text{M}}_{2}^{2}}{\partial \epsilon }\\ \frac{\partial {h}_{\mathrm{2m}}^{2}}{\partial \epsilon }\end{array}\right];\left[\text{DP22P1}\right]=\left[\begin{array}{cc}\frac{\partial {m}_{2}^{2}}{\partial {p}_{1}}& \frac{\partial {m}_{2}^{2}}{\partial \nabla {p}_{1}}\\ \frac{\partial {\text{M}}_{2}^{2}}{\partial {p}_{1}}& \frac{\partial {\text{M}}_{2}^{2}}{\partial \nabla {p}_{1}}\\ \frac{\partial {h}_{\mathrm{2m}}^{2}}{\partial {p}_{1}}& \frac{\partial {h}_{\mathrm{2m}}^{2}}{\partial \nabla {p}_{1}}\end{array}\right];\left[\text{DP22P2}\right]=\left[\begin{array}{cc}\frac{\partial {m}_{2}^{2}}{\partial {p}_{2}}& \frac{\partial {m}_{2}^{2}}{\partial \nabla {p}_{2}}\\ \frac{\partial {\text{M}}_{2}^{2}}{\partial {p}_{2}}& \frac{\partial {\text{M}}_{2}^{2}}{\partial \nabla {p}_{2}}\\ \frac{\partial {h}_{\mathrm{2m}}^{2}}{\partial {p}_{2}}& \frac{\partial {h}_{\mathrm{2m}}^{2}}{\partial \nabla {p}_{2}}\end{array}\right];\left[\text{DP22DT}\right]=\left[\begin{array}{cc}\frac{\partial {m}_{2}^{2}}{\partial T}& \frac{\partial {m}_{2}^{2}}{\partial \nabla T}\\ \frac{\partial {\text{M}}_{2}^{2}}{\partial T}& \frac{\partial {\text{M}}_{2}^{2}}{\partial \nabla T}\\ \frac{\partial {h}_{\mathrm{2m}}^{2}}{\partial T}& \frac{\partial {h}_{\mathrm{2m}}^{2}}{\partial \nabla T}\end{array}\right]\)
\(\left[\text{DTDE}\right]=\left[\begin{array}{c}\frac{\partial Q'}{\partial \epsilon }\\ \frac{\partial \text{q}}{\partial \epsilon }\end{array}\right];\left[\text{DTDP1}\right]=\left[\begin{array}{cc}\frac{\partial Q'}{\partial {p}_{1}}& \frac{\partial Q'}{\partial \nabla {p}_{1}}\\ \frac{\partial \text{q}}{\partial {p}_{1}}& \frac{\partial \text{q}}{\partial \nabla {p}_{1}}\end{array}\right];\left[\text{DTDP2}\right]=\left[\begin{array}{cc}\frac{\partial Q'}{\partial {p}_{2}}& \frac{\partial Q'}{\partial \nabla {p}_{2}}\\ \frac{\partial \text{q}}{\partial {p}_{2}}& \frac{\partial \text{q}}{\partial \nabla {p}_{2}}\end{array}\right];\left[\text{DTDT}\right]=\left[\begin{array}{cc}\frac{\partial Q'}{\partial T}& \frac{\partial Q'}{\partial \nabla T}\\ \frac{\partial \text{q}}{\partial T}& \frac{\partial \text{q}}{\partial \nabla T}\end{array}\right]\)
Par ailleurs, en dérivant l’expression du résidu par rapport aux contraintes, on définit:
\(\left[\text{DRDS}\right]=\left[\begin{array}{cccccccccccccccc}\frac{\partial {R}_{1}}{\partial \sigma '}& \frac{\partial {R}_{1}}{\partial {\sigma}_{p}}& \frac{\partial {R}_{1}}{\partial {m}_{1}^{1}}& \frac{\partial {R}_{1}}{\partial {\text{M}}_{1}^{1}}& \frac{\partial {R}_{1}}{\partial {h}_{\mathrm{1m}}^{1}}& \frac{\partial {R}_{1}}{\partial {m}_{1}^{2}}& \frac{\partial {R}_{1}}{\partial {\text{M}}_{1}^{2}}& \frac{\partial {R}_{1}}{\partial {h}_{\mathrm{1m}}^{2}}& \frac{\partial {R}_{1}}{\partial {m}_{2}^{1}}& \frac{\partial {R}_{1}}{\partial {\text{M}}_{2}^{1}}& \frac{\partial {R}_{1}}{\partial {h}_{\mathrm{2m}}^{1}}& \frac{\partial {R}_{1}}{\partial {m}_{2}^{2}}& \frac{\partial {R}_{1}}{\partial {\text{M}}_{2}^{2}}& \frac{\partial {R}_{1}}{\partial {h}_{\mathrm{2m}}^{2}}& \frac{\partial {R}_{1}}{\partial Q'}& \frac{\partial {R}_{1}}{\partial \text{q}}\\ \frac{\partial {R}_{2}}{\partial \sigma '}& \frac{\partial {R}_{2}}{\partial {\sigma}_{p}}& \frac{\partial {R}_{2}}{\partial {m}_{1}^{1}}& \frac{\partial {R}_{2}}{\partial {\text{M}}_{1}^{1}}& \frac{\partial {R}_{2}}{\partial {h}_{\mathrm{1m}}^{1}}& \frac{\partial {R}_{2}}{\partial {m}_{1}^{2}}& \frac{\partial {R}_{2}}{\partial {\text{M}}_{1}^{2}}& \frac{\partial {R}_{2}}{\partial {h}_{\mathrm{1m}}^{2}}& \frac{\partial {R}_{2}}{\partial {m}_{2}^{1}}& \frac{\partial {R}_{2}}{\partial {\text{M}}_{2}^{1}}& \frac{\partial {R}_{2}}{\partial {h}_{\mathrm{2m}}^{1}}& \frac{\partial {R}_{2}}{\partial {m}_{2}^{2}}& \frac{\partial {R}_{2}}{\partial {\text{M}}_{2}^{2}}& \frac{\partial {R}_{2}}{\partial {h}_{\mathrm{2m}}^{2}}& \frac{\partial {R}_{2}}{\partial Q'}& \frac{\partial {R}_{2}}{\partial \text{q}}\\ \frac{\partial {R}_{3}}{\partial \sigma '}& \frac{\partial {R}_{3}}{\partial {\sigma}_{p}}& \frac{\partial {R}_{3}}{\partial {m}_{1}^{1}}& \frac{\partial {R}_{3}}{\partial {\text{M}}_{1}^{1}}& \frac{\partial {R}_{3}}{\partial {h}_{\mathrm{1m}}^{1}}& \frac{\partial {R}_{3}}{\partial {m}_{1}^{2}}& \frac{\partial {R}_{3}}{\partial {\text{M}}_{1}^{2}}& \frac{\partial {R}_{3}}{\partial {h}_{\mathrm{1m}}^{2}}& \frac{\partial {R}_{3}}{\partial {m}_{2}^{1}}& \frac{\partial {R}_{3}}{\partial {\text{M}}_{2}^{1}}& \frac{\partial {R}_{3}}{\partial {h}_{\mathrm{2m}}^{1}}& \frac{\partial {R}_{3}}{\partial {m}_{2}^{2}}& \frac{\partial {R}_{3}}{\partial {\text{M}}_{2}^{2}}& \frac{\partial {R}_{3}}{\partial {h}_{\mathrm{2m}}^{2}}& \frac{\partial {R}_{3}}{\partial Q'}& \frac{\partial {R}_{3}}{\partial \text{q}}\\ \frac{\partial {R}_{4}}{\partial \sigma '}& \frac{\partial {R}_{4}}{\partial {\sigma}_{p}}& \frac{\partial {R}_{4}}{\partial {m}_{1}^{1}}& \frac{\partial {R}_{4}}{\partial {\text{M}}_{1}^{1}}& \frac{\partial {R}_{4}}{\partial {h}_{\mathrm{1m}}^{1}}& \frac{\partial {R}_{4}}{\partial {m}_{1}^{2}}& \frac{\partial {R}_{4}}{\partial {\text{M}}_{1}^{2}}& \frac{\partial {R}_{4}}{\partial {h}_{\mathrm{1m}}^{2}}& \frac{\partial {R}_{4}}{\partial {m}_{2}^{1}}& \frac{\partial {R}_{4}}{\partial {\text{M}}_{2}^{1}}& \frac{\partial {R}_{4}}{\partial {h}_{\mathrm{2m}}^{1}}& \frac{\partial {R}_{4}}{\partial {m}_{2}^{2}}& \frac{\partial {R}_{4}}{\partial {\text{M}}_{2}^{2}}& \frac{\partial {R}_{4}}{\partial {h}_{\mathrm{2m}}^{2}}& \frac{\partial {R}_{4}}{\partial Q'}& \frac{\partial {R}_{4}}{\partial \text{q}}\\ \frac{\partial {R}_{5}}{\partial \sigma '}& \frac{\partial {R}_{5}}{\partial {\sigma}_{p}}& \frac{\partial {R}_{5}}{\partial {m}_{1}^{1}}& \frac{\partial {R}_{5}}{\partial {\text{M}}_{1}^{1}}& \frac{\partial {R}_{5}}{\partial {h}_{\mathrm{1m}}^{1}}& \frac{\partial {R}_{5}}{\partial {m}_{1}^{2}}& \frac{\partial {R}_{5}}{\partial {\text{M}}_{1}^{2}}& \frac{\partial {R}_{5}}{\partial {h}_{\mathrm{1m}}^{2}}& \frac{\partial {R}_{5}}{\partial {m}_{2}^{1}}& \frac{\partial {R}_{5}}{\partial {\text{M}}_{2}^{1}}& \frac{\partial {R}_{5}}{\partial {h}_{\mathrm{2m}}^{1}}& \frac{\partial {R}_{5}}{\partial {m}_{2}^{2}}& \frac{\partial {R}_{5}}{\partial {\text{M}}_{2}^{2}}& \frac{\partial {R}_{5}}{\partial {h}_{\mathrm{2m}}^{2}}& \frac{\partial {R}_{5}}{\partial Q'}& \frac{\partial {R}_{5}}{\partial \text{q}}\\ \frac{\partial {R}_{6}}{\partial \sigma '}& \frac{\partial {R}_{6}}{\partial {\sigma}_{p}}& \frac{\partial {R}_{6}}{\partial {m}_{1}^{1}}& \frac{\partial {R}_{6}}{\partial {\text{M}}_{1}^{1}}& \frac{\partial {R}_{6}}{\partial {h}_{\mathrm{1m}}^{1}}& \frac{\partial {R}_{6}}{\partial {m}_{1}^{2}}& \frac{\partial {R}_{6}}{\partial {\text{M}}_{1}^{2}}& \frac{\partial {R}_{6}}{\partial {h}_{\mathrm{1m}}^{2}}& \frac{\partial {R}_{6}}{\partial {m}_{2}^{1}}& \frac{\partial {R}_{6}}{\partial {\text{M}}_{2}^{1}}& \frac{\partial {R}_{6}}{\partial {h}_{\mathrm{2m}}^{1}}& \frac{\partial {R}_{6}}{\partial {m}_{2}^{2}}& \frac{\partial {R}_{6}}{\partial {\text{M}}_{2}^{2}}& \frac{\partial {R}_{6}}{\partial {h}_{\mathrm{2m}}^{2}}& \frac{\partial {R}_{6}}{\partial Q'}& \frac{\partial {R}_{6}}{\partial \text{q}}\\ \frac{\partial {R}_{7}}{\partial \sigma '}& \frac{\partial {R}_{7}}{\partial {\sigma}_{p}}& \frac{\partial {R}_{7}}{\partial {m}_{1}^{1}}& \frac{\partial {R}_{7}}{\partial {\text{M}}_{1}^{1}}& \frac{\partial {R}_{7}}{\partial {h}_{\mathrm{1m}}^{1}}& \frac{\partial {R}_{7}}{\partial {m}_{1}^{2}}& \frac{\partial {R}_{7}}{\partial {\text{M}}_{1}^{2}}& \frac{\partial {R}_{7}}{\partial {h}_{\mathrm{1m}}^{2}}& \frac{\partial {R}_{7}}{\partial {m}_{2}^{1}}& \frac{\partial {R}_{7}}{\partial {\text{M}}_{2}^{1}}& \frac{\partial {R}_{7}}{\partial {h}_{\mathrm{2m}}^{1}}& \frac{\partial {R}_{7}}{\partial {m}_{2}^{2}}& \frac{\partial {R}_{7}}{\partial {\text{M}}_{2}^{2}}& \frac{\partial {R}_{7}}{\partial {h}_{\mathrm{2m}}^{2}}& \frac{\partial {R}_{7}}{\partial Q'}& \frac{\partial {R}_{7}}{\partial \text{q}}\\ \frac{\partial {R}_{8}}{\partial \sigma '}& \frac{\partial {R}_{8}}{\partial {\sigma}_{p}}& \frac{\partial {R}_{8}}{\partial {m}_{1}^{1}}& \frac{\partial {R}_{8}}{\partial {\text{M}}_{1}^{1}}& \frac{\partial {R}_{8}}{\partial {h}_{\mathrm{1m}}^{1}}& \frac{\partial {R}_{8}}{\partial {m}_{1}^{2}}& \frac{\partial {R}_{8}}{\partial {\text{M}}_{1}^{2}}& \frac{\partial {R}_{8}}{\partial {h}_{\mathrm{1m}}^{2}}& \frac{\partial {R}_{8}}{\partial {m}_{2}^{1}}& \frac{\partial {R}_{8}}{\partial {\text{M}}_{2}^{1}}& \frac{\partial {R}_{8}}{\partial {h}_{\mathrm{2m}}^{1}}& \frac{\partial {R}_{8}}{\partial {m}_{2}^{2}}& \frac{\partial {R}_{8}}{\partial {\text{M}}_{2}^{2}}& \frac{\partial {R}_{8}}{\partial {h}_{\mathrm{2m}}^{2}}& \frac{\partial {R}_{8}}{\partial Q'}& \frac{\partial {R}_{8}}{\partial \text{q}}\end{array}\right]\)
Toutes ces quantités n’étant pas forcément calculées, on notera:
\(\left[\text{DR1DS}\right]=\left[\begin{array}{cc}\frac{\partial {R}_{1}}{\partial {\sigma}^{'+}}& \frac{\partial {R}_{1}}{\partial {\sigma}_{p}^{+}}\end{array}\right];\left[\text{DR1P11}\right]=\left[\begin{array}{cc}\frac{\partial {R}_{1}}{\partial {m}_{1}^{1+}}& \frac{\partial {R}_{1}}{\partial {\text{M}}_{1}^{1+}}\end{array}\right]\mathit{ou}\left[\begin{array}{ccc}\frac{\partial {R}_{1}}{\partial {m}_{1}^{1+}}& \frac{\partial {R}_{1}}{\partial {\text{M}}_{1}^{1+}}& \frac{\partial {R}_{1}}{\partial {\sigma}_{\mathrm{1m}}^{1+}}\end{array}\right]\)
\(\left[\text{DR1P12}\right]=\left[\begin{array}{cc}\frac{\partial {R}_{1}}{\partial {m}_{1}^{2+}}& \frac{\partial {R}_{1}}{\partial {\text{M}}_{1}^{2+}}\end{array}\right]\mathit{ou}\left[\begin{array}{ccc}\frac{\partial {R}_{1}}{\partial {m}_{1}^{2+}}& \frac{\partial {R}_{1}}{\partial {\text{M}}_{1}^{2+}}& \frac{\partial {R}_{1}}{\partial {h}_{\mathrm{1m}}^{2+}}\end{array}\right]\)
\(\left[\text{DR1P21}\right]=\left[\begin{array}{cc}\frac{\partial {R}_{1}}{\partial {m}_{2}^{1+}}& \frac{\partial {R}_{1}}{\partial {\text{M}}_{2}^{1+}}\end{array}\right]\mathit{ou}\left[\begin{array}{ccc}\frac{\partial {R}_{1}}{\partial {m}_{2}^{1+}}& \frac{\partial {R}_{1}}{\partial {\text{M}}_{2}^{1+}}& \frac{\partial {R}_{1}}{\partial {h}_{\mathrm{2m}}^{1+}}\end{array}\right]\)
\(\left[\text{DR1P22}\right]=\left[\begin{array}{cc}\frac{\partial {R}_{1}}{\partial {m}_{2}^{2+}}& \frac{\partial {R}_{1}}{\partial {\text{M}}_{2}^{2+}}\end{array}\right]\mathit{ou}\left[\begin{array}{ccc}\frac{\partial {R}_{1}}{\partial {m}_{2}^{2+}}& \frac{\partial {R}_{1}}{\partial {\text{M}}_{2}^{2+}}& \frac{\partial {R}_{1}}{\partial {h}_{\mathrm{2m}}^{2+}}\end{array}\right]\)
\(\left[\text{DR1DT}\right]=\left[\begin{array}{cc}\frac{\partial {R}_{1}}{\partial {Q}^{'+}}& \frac{\partial {R}_{1}}{\partial {\text{q}}^{+}}\end{array}\right]\)
De même:
\(\left[\text{DR8DS}\right],\left[\text{DR8P11}\right],\left[\text{DR8P12}\right],\left[\text{DR8P21}\right],\left[\text{DR8P22}\right],\left[\text{DR8DT}\right]\)
Il est alors clair que:
\(\left[\text{DRDE}\right]=\left[\text{DRDS}\right]\cdot \left[\text{DSDE}\right]\)
Et la contribution du point de Gauss à la matrice tangente \({{\text{DF}}_{g}^{\mathit{el}}}_{i({u}_{n}^{+},{P}_{n}^{+},{T}_{n}^{+})}\) s’obtient par:
\(\left[{{\text{DF}}_{g}^{\mathit{el}}}_{i({u}_{n}^{+},{P}_{n}^{+},{T}_{n}^{+})}\right]={\left[{\text{B}}_{g}^{\mathit{el}}\right]}^{T}\cdot \left[\text{DRDE}\right]\cdot \left[{\text{B}}_{g}^{\mathit{el}}\right]\)