2. Solution de référence#
2.1. Méthode de calcul utilisée pour la solution de référence#
Pour le calcul des coefficients ajoutés:
on montre [bib1] que les coefficients de masse et d’amortissements ajoutés dépendent, dans chaque région où \(\rho\) est constant, du potentiel permanent des vitesses fluides \(\stackrel{ˉ}{\phi }\) ainsi que de deux potentiels fluctuants \({\phi }_{1}\) et \({\phi }_{2}\) : ces potentiels s’écrivent dans le cas du mouvement de rotation du cylindre externe autour du pivot C [bib1]:
Pour la région relative à

:
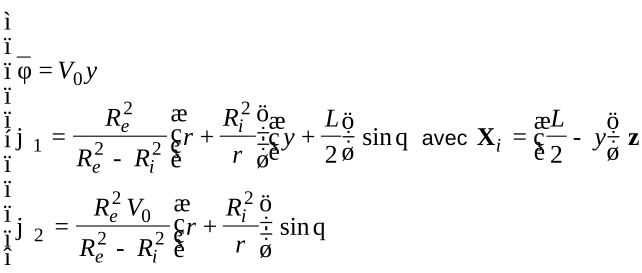
Pour la région relative à

:
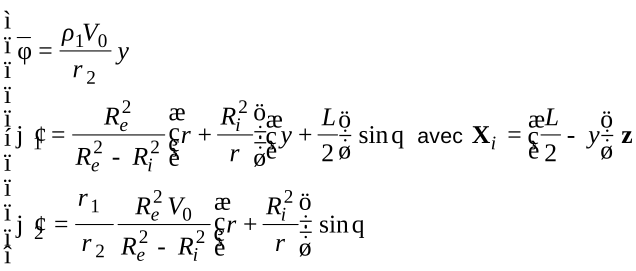
Or les coefficients modaux ajoutés projetés sur ce mode de rotation s’écrivent:
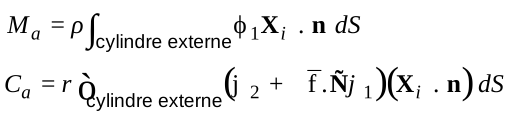
soiten séparant l’intégrale sur deux demi-cylindres:
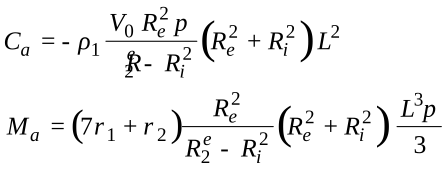
Applications numériques:
On a fait un calcul d’amortissement ajouté qui correspond pour la vitesse donnée à un comportement vibratoire amorti de la structure:
vitesse

à \(4{\mathrm{m.s}}^{-1}\)
Les valeurs du système mécanique sont:
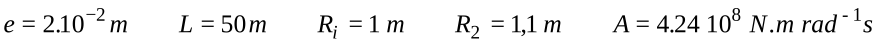
La masse ajoutée apportée par l’écoulement vaut:
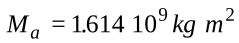
(indépendant de la valeur de la vitesse d’écoulement)
L’amortissement ajouté vaut avec \({V}_{0}=4{\mathrm{m.s}}^{-1}\) (il est indépendant du changement de masse volumique) :
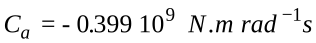
Sachant que l’amortissement du système mécanique vaut
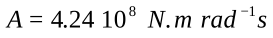
, l’amortissement total du système fluide/structure s’écrit:
à
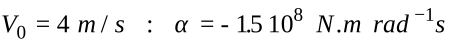
L’écoulement n’amplifie pas les vibrations. L’amortissement structural interne est suffisamment important pour dissiper l’énergie apportée par l’écoulement à la structure. Le système est encore amorti .
2.2. Résultats de référence#
Résultat analytique.
2.3. Références bibliographique#
ROUSSEAU G., LUU H.T. : Masse, amortissement et raideur ajoutés pour une structure vibrante placée dans un écoulement potentiel - Bibliographie et implantation dans le Code_Aster - HP-61/95/064