2. Modélisation A#
2.1. Caractéristiques de la modélisation A#
Modélisation 3D_HMS. Le maillage est composé de 1806 HEXA8 et de 204 PENTA6.
Le temps de simulation est de \(t=86,4s\) (soit \(t=0,001\mathit{jours}\) ) effectué en 10 pas de temps.
2.2. Résultats#
La représente les contraintes radiales pour un angle \(\theta =90°\) , soit suivant l’axe \(y\) . Les résultats de modélisation et analytiques sont représentées. Si l’allure globale est la même il y a cependant des différences qui sont logiques : tout d’abord pour des raisons de temps de calculs le maillage est ici grossier notamment dans l’épaisseur \(h\) . Par ailleurs nous sommes assez loin d’une géométrie infinie et les contraintes de cisaillement au bord ne sont pas appliquées. Enfin le formalisme en contrainte effective/contrainte totale proposé par Abousleiman est légèrement différent du notre et la comparaison nécessite certains ajustements.
Sachant cela, on peut considérer que cet accord est tout à fait acceptable.
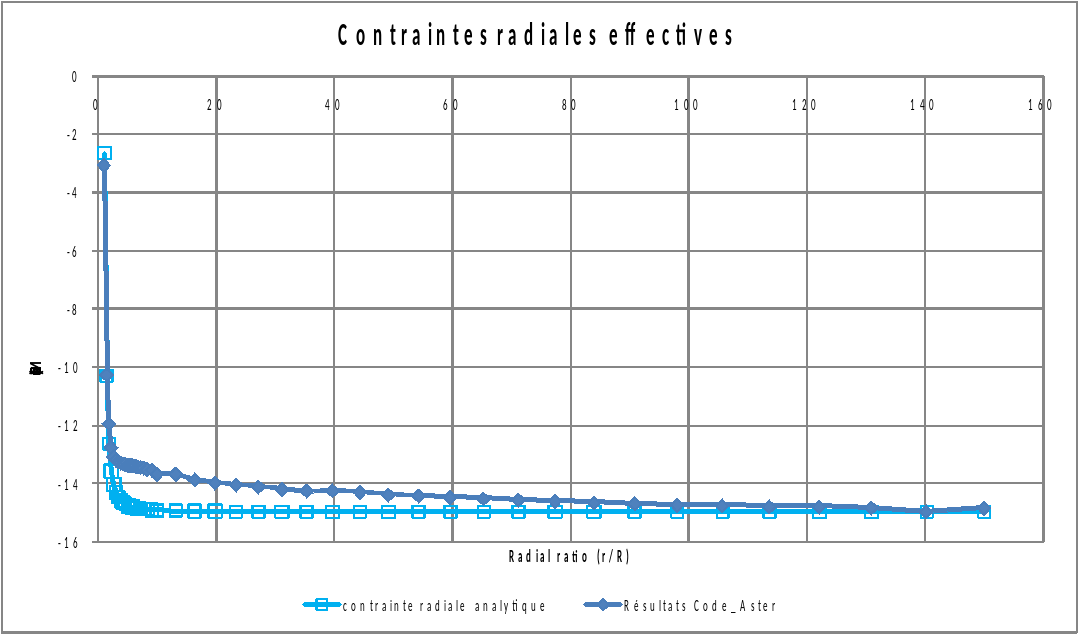
Figure 2.2-1 : Géométrie modélisée
2.3. Valeurs testées#
Conformément à 1 , on regarde les contraintes radiales au temps \(t=86,4s\) (soit \(t=0,001\mathit{jours}\) ).
\(N°\) NŒUD |
\(\mathrm{COOR}\text{\_}X\) |
\(\mathrm{COOR}\text{\_}Y\) |
\(\mathrm{COOR}\text{\_}Z\) |
Référence \(\mathrm{PRE1}(\mathrm{MPa})\) |
Aster \(\mathrm{PRE1}(\mathrm{MPa})\) |
Tolérance admise \((\text{\%})\) |
2286 |
0 |
\(0.14\) |
\(0.5\) |
\(10.5\) |
\(9.93\) |
\(10\) |
\(N°\) NŒUD |
\(\mathrm{COOR}\text{\_}X\) |
\(\mathrm{COOR}\text{\_}Y\) |
\(\mathrm{COOR}\text{\_}Z\) |
Référence \({\sigma}_{r}(\mathrm{MPa})\) |
Aster \(\mathrm{SIYY}(\mathrm{MPa})\) |
Tolérance \((\text{\%})\) |
2286 |
0 |
\(0.14\) |
\(0.5\) |
\(10.3\) |
\(10.25\) |
\(10\) |
2582 |
0 |
\(13.1\) |
\(0.5\) |
\(14.9\) |
\(14.8\) |
\(10\) |