1. Problème de référence#
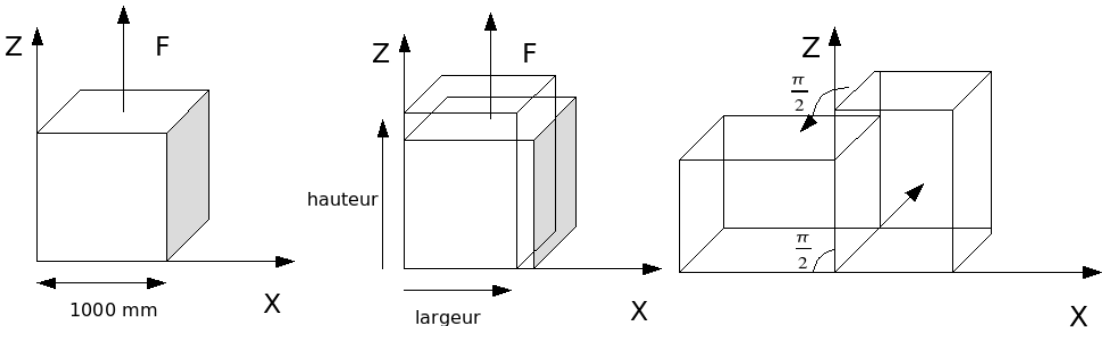
1.1. Géométrie#
Figure1 : Problème de référence (pour une rotation de \(90°\) )
On considère un élément de matière cubique de \(1000\mathrm{mm}\) de côté soumis alternativement à une force de traction puis à une rotation d’ensemble de \(45°\) . Il subit en tout 4 cycles traction/rotation.
1.2. Données matériau#
On considère ici la loi de comportement élasto-plastique à écrouissage isotrope de type von Mises : VMIS_ISOT_LINE. Le tableau ci-dessous liste les paramètres utilisés ; afin de renforcer la comparaison, les paramètres utilisés aboutissent à des lois de comportement identiques dans les 2 cas (écrouissage isotrope linéaire).
Module d’Young: |
\(200000\mathrm{MPa}\) |
Coefficient de Poisson |
\(0,3\) |
Limite d’élasticité |
\(200\mathrm{MPa}\) |
Module d’écrouissage linéaire |
\(2000\mathrm{MPa}\) |
1.3. Conditions aux limites et chargements#
Dans la modélisation \(A\) , en \(\mathrm{3D}\) on bloque les déplacements normaux des faces avant et arrière, afin de comparer les résultats à la modélisation \(B\) \(\mathrm{2D}\) (D_PLAN).
Dans la modélisation \(C\) , également en \(\mathrm{3D}\) on laisse libres les déplacements des faces avant et arrière, afin de comparer les résultats à la modélisation \(D\) \(\mathrm{2D}\) (C_PLAN).
Deux types de phases doivent être distingués : les phases de traction et les phases de rotation.
Première phase de traction
Entité |
Type charge |
Valeur |
Face inférieure |
FACE_IMPO |
\(\mathrm{DNOR}=0\) |
Face supérieure |
FACE_IMPO |
\(\mathrm{DNOR}=\mathrm{500mm}\) |
Axe rotation |
DDL_IMPO |
\(\mathrm{DX}=0\) |
Face avant (\(\mathrm{3D}\) ) |
FACE_IMPO |
\(\mathrm{DNOR}=0\) |
Face arrière (\(\mathrm{3D}\) ) |
FACE_IMPO |
\(\mathrm{DNOR}=0\) |
Tractions suivantes :
Entité |
Type charge |
Valeur |
Face inférieure |
LIAISON_OBLIQUE |
\(\mathrm{DZ}=0\) |
Face supérieure |
LIAISON_OBLIQUE |
\(\mathrm{DZ}=\mathrm{200mm}\) |
Côté \(X=0\) ; \(Z=\mathrm{1mm}\) |
LIAISON_OBLIQUE |
\(\mathrm{DX}=0\) |
Axe rotation |
DDL_IMPO |
\(\mathrm{DX}=0,\mathrm{DZ}=0\) |
Face avant (\(\mathrm{3D}\) ) |
DDL_IMPO |
\(\mathrm{DY}=0\) |
Face arrière (\(\mathrm{3D}\) ) |
DDL_IMPO |
\(\mathrm{DY}=0\) |
Phase de rotation :
Conditions aux limites
Entité |
Type charge |
Valeur |
Axe rotation |
DDL_IMPO |
\(\mathrm{DX}=0,\mathrm{DZ}=0\) |
Face avant (\(\mathrm{3D}\) ) |
DDL_IMPO |
\(\mathrm{DY}=0\) |
Face arrière (\(\mathrm{3D}\) ) |
DDL_IMPO |
\(\mathrm{DY}=0\) ou libre |
Le chargement de rotation est imposé via une macro nommée CHAR_ROTA ; on impose une rotation d’ensemble de \(45°\) par phase, découpée en 5 incréments de 9°.