1. Problème de référence#
1.1. Description du dispositif#
L’amortisseur visqueux est représenté par le modèle rhéologique ci-dessous.
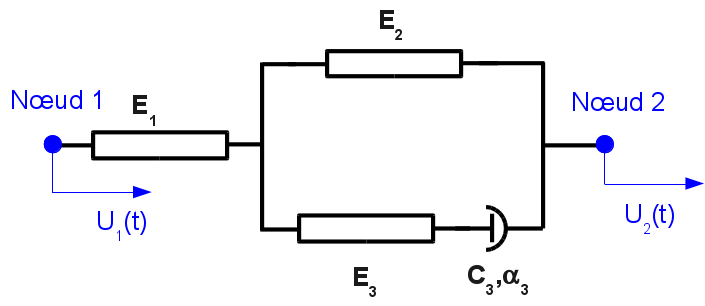
Figure 1.1-a : Modèle rhéologique de l’amortisseur visqueux.
Les valeurs des différentes raideurs \({E}_{1}\) , \({E}_{2}\) , \({E}_{3}\) et les caractéristiques de la partie visqueuse non linéaire \({C}_{3}\) , \({\alpha}_{3}\) sont issues d’essais. Les équations régissant le comportement sont [R5.03.17]:
\({\dot{F}}_{1}\left(\frac{1}{{E}_{1}}+\frac{1}{{E}_{3}}+\frac{{E}_{2}}{\left({E}_{1}.{E}_{3}\right)}\right)=\left({\dot{U}}_{2}-{\dot{U}}_{1}\right)\left(1+\frac{{E}_{2}}{{E}_{3}}\right)-{\langle \langle \frac{{F}_{1}}{{C}_{3}}\left(1+\frac{{E}_{2}}{{E}_{1}}\right)-\frac{{E}_{2}}{{C}_{3}}\left({U}_{2}-{U}_{1}\right)\rangle \rangle }^{1/{\alpha}_{3}}\)
avec \(\begin{array}{cc}{\langle \langle x\rangle \rangle }^{a}={x}^{a}& \mathit{si}x\ge 0\\ {\langle \langle x\rangle \rangle }^{a}=-{∣x∣}^{a}& \mathit{si}x\le 0\end{array}\)
L’incrément de dissipation est :
\(\Delta D={C}_{3}.{∣\frac{{F}_{1}}{{C}_{3}}\left(1+\frac{{E}_{2}}{{E}_{1}}\right)-\frac{{E}_{2}}{{C}_{3}}\left({U}_{2}-{U}_{1}\right)∣}^{1+1/{\alpha}_{3}}\)
1.2. Modélisations#
Les modélisations testées le sont sur des éléments DIS_T puis DIS_TR, mailles SEG2 puis mailles POI1. Les caractéristiques de raideur des éléments discrets, qui servent pour la prédiction de l’algorithme non linéaire, sont donc du type: K_T_D_L, K_TR_D_L, K_T_D_N, K_TR_D_N, selon le type d’élément.
Remarque: Les unités des paramètres doivent être en accord avec l’unité des efforts, l’unité des longueurs et l’unité de temps du problème [R5.03.17]. Pour toutes les modélisations les unités sont homogènes à des [N], [m], [s].
1.2.1. Modélisation A#
Cette modélisation permet de tester le comportement cyclique statique non linéaire de la loi.
1.2.2. Modélisation B#
Cette modélisation en statique non linéaire permet de tester, en plus de la loi de comportement, la dissipation lors d’un chargement cyclique stabilisé. La dissipation est comparée à une valeur théorique obtenu dans le cas particulier \({\alpha}_{3}=1.0\) . Pour un chargement cyclique avec \({\alpha}_{3}\ne 1\) le calcul théorique de la dissipation n’est pas accessible.
1.2.3. Modélisation C#
Cette modélisation statique non linéaire permet de tester la loi de comportement lors d’un essai de type fluage. Le déplacement est imposé et reste constant. La réponse de la loi de comportement ainsi que la dissipation sont comparées aux valeurs théoriques obtenues dans le cas particulier \({\alpha}_{3}=0.5\) .
1.2.4. Modélisation D#
Cette modélisation valide le fait qu’il est possible de modéliser un amortisseur de type Maxwell en affectant les caractéristiques matériaux adaptées. Il est possible de faire tendre les raideurs vers l’infini en utilisant les mots clef UNSUR_K lors de la définition du matériau. Dans ce cas particulier \(\mathit{K1}=120.0\) , \(\mathit{K2}=0\) , \(\mathit{K3}\to \infty\) soit \(\mathit{UNSUR}\text{\_}\mathit{K3}=0\) . L’amortisseur modélisé est représenté à la figure suivante.
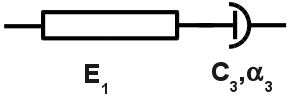
Figure 1.2.4-a : Amortisseur de type Maxwell.
Remarque: On peut également choisir pour modéliser cet amortisseur les valeurs suivantes \(\mathit{K2}=0\) , \(\mathit{K3}=120.0\) , \(\mathit{K1}\to \infty\) soit \(\mathit{UNSUR}\text{\_}\mathit{K1}=0.0\) .
1.3. Propriétés matériaux#
1.3.1. Modélisation A#
\(\mathit{K1}=120.0\) , \(\mathit{K2}=10.0\) , \(\mathit{K3}=60.0\) , \(C=1.7\) , \(\mathit{PUIS}\text{\_}\mathit{ALPHA}=0.8\)
1.3.2. Modélisation B#
\(\mathit{K1}=120.0\) , \(\mathit{K2}=10.0\) , \(\mathit{K3}=60.0\) , \(C=1.7\) , \(\mathit{PUIS}\text{\_}\mathit{ALPHA}=1.0\)
1.3.3. Modélisation C#
\(\mathit{K1}=120.0\) , \(\mathit{K2}=10.0\) , \(\mathit{K3}=60.0\) , \(C=1.7\) , \(\mathit{PUIS}\text{\_}\mathit{ALPHA}=0.5\)
1.3.4. Modélisation D#
\(\mathit{K1}=120.0\) , \(\mathit{K2}=0.0\) , \(\mathit{UNSUR}\text{\_}\mathit{K3}=0.0\) , \(C=1.7\) , \(\mathit{PUIS}\text{\_}\mathit{ALPHA}=0.50\)
1.4. Conditions aux limites et chargements#
Lorsque le discret est un SEG2, l’un des nœuds est bloqué, sur l’autre une condition de déplacement est imposé. Lorsque le discret est un POI1 la condition de déplacement est imposé sur ce nœud.
La condition en déplacement est une fonction du temps pour les modélisations A, B et D:
\({U}_{0}.\sin(2\pi .\mathit{f.t})\) avec \(f=5\mathit{Hz}\)
Dans la modélisation C, le déplacement est imposé et reste constant: \({U}_{0}=0.1\)