1. Problème de référence#
1.1. Géométrie#
La géométrie générée automatiquement dans la macro-commande SIMU_POINT_MAT[U4.51.12] est unique et simple: il s’agit d’un tétraèdre de côté 1, aux nœuds desquels on applique des relations linéaires pour obtenir un état de contrainte et de déformation homogène.
1.2. Propriétés du matériau#
Les caractéristiques des matériaux sont définies via la commande DEFI_MATERIAU. Les caractéristiques élastiques sont:
\(E=32000\mathrm{MPa}\) (à l’exception de la modélisation D, voir tableau ci-dessous)
\(\nu =0.2\) ,
Les autres paramètres décrivant les lois ont été choisis à partir des cas-tests de Code_Aster. Le tableau suivant résume l’ensemble des lois de Code_Aster considérées et les paramètres associés:
Modélisation |
lois de comportement de Code_Aster |
paramètres retenus |
test retenu pour le choix des paramètres |
A |
BETON_RAG |
COMP_BETON = “ENDO_FLUA”, ENDO_MC = 1.95, ENDO_MT = 2.00, ENDO_SIGUC = 35.00 MPa, ENDO_SIGUT = 3.18 MPa, ENDO_DRUPRA = 0.15, # Unités MPa et MPa.Jour FLUA_SPH_KR = 200000.0, FLUA_SPH_KI = 20000.0, FLUA_SPH_NR = 350000.0, FLUA_SPH_NI = 2500000.0, FLUA_DEV_KR = 100000.0, FLUA_DEV_KI = 90000.0, FLUA_DEV_NR = 2000000.0, FLUA_DEV_NI = 3000000.0, |
Valeurs non réalistes , pour les besoins du test de vérification informatique. |
B |
BETON_UMLV |
K_RS = 2.0E5 (MPa) ETA_RS = 4.0E10 (MPa/s) K_IS = 5.0E4 (MPa) ETA_IS = 1.0E11 (MPa/s) K_RD = 5.0E4 (MPa) ETA_RD = 1.0E10 (MPa/s) ETA_ID = 1.0E11 (MPa/s) |
Paramètres identiques au test SSNV163A |
C |
BETON_BURGER |
K_RS = 2.0E5 (MPa) ETA_RS = 4.0E10 (MPa/s) ETA_IS = 1.0E11 (MPa/s) K_RD = 5.0E4 (MPa) ETA_RD = 1.0E10 (MPa/s) ETA_ID = 1.0E11 (MPa/s) ETA_FD = 0. (Mpa/s) KAPPA = 3.0E-3 |
Paramètres identiques au test SSNV163D |
D |
ENDO_LOCA_EXP |
E= 34129(Mpa) KAPPA = 5.84194 P = 2.0 SIGC = 3.033958 (Mpa) SIG0 = 0.827102 (Mpa) REST_RIGIDITE = 8532.28 |
Paramètres identiques au test SSNV261A |
1.3. Conditions aux limites et chargements#
1.3.1. Caractéristiques du trajet de chargement#
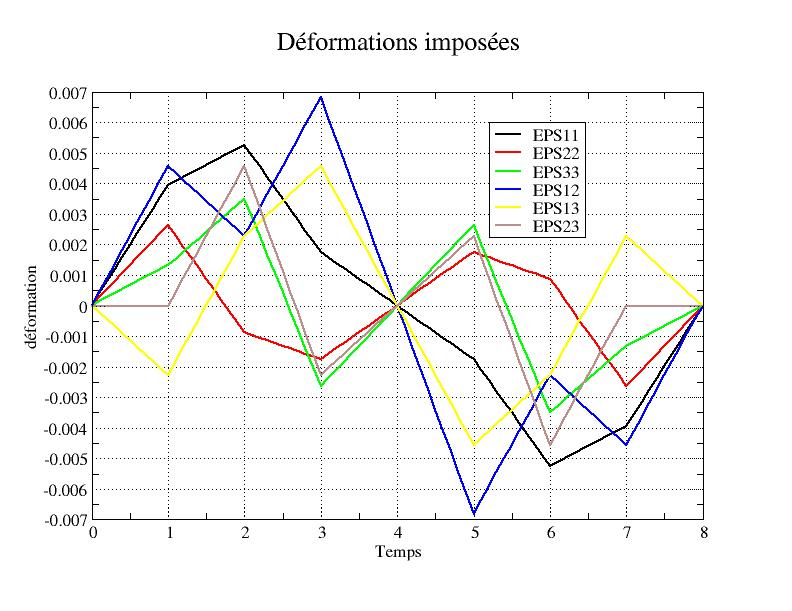
Le chargement proposé fait varier de manière découplée chaque composante du tenseur des déformations par étapes successives. On propose un trajet cyclique en charge-décharge en couvrant les états de traction et compression ainsi qu’une inversion des signes des cisaillements afin d’éprouver une large gamme de valeurs.
Schématiquement, il suit un parcours sur 8 segments \([O-A-B-C-O-C’-B’-A’-O]\) où la seconde partie du trajet \([O-C’-B’-A’-O]\) est symétrique par rapport à l’origine de la première \([O-A-B-C-O]\) .
1.3.2. Application des sollicitations#
On se ramène à l’étude d’un point matériel (en utilisant la macro-commande SIMU_POINT_MAT [U4.51.12]) en sollicitant un élément de manière homogène en imposanten \(\mathrm{3D}\) , les 6 composantes du tenseur de déformation:
\(\stackrel{ˉ}{\varepsilon}=\left[\begin{array}{ccc}{\varepsilon}_{xx}& {\varepsilon}_{xy}& {\varepsilon}_{xz}\\ {\varepsilon}_{xy}& {\varepsilon}_{yy}& {\varepsilon}_{yz}\\ {\varepsilon}_{xz}& {\varepsilon}_{yz}& {\varepsilon}_{zz}\end{array}\right]\)
Pour une écriture plus générale, le tenseur des déformations imposé sera décomposé en une partie hydrostatique et déviatorique sur des bases de cisaillement:
\(\stackrel{ˉ}{\varepsilon}=\left[\begin{array}{ccc}{\varepsilon}_{xx}& {\varepsilon}_{xy}& {\varepsilon}_{xz}\\ {\varepsilon}_{xy}& {\varepsilon}_{yy}& {\varepsilon}_{yz}\\ {\varepsilon}_{xz}& {\varepsilon}_{yz}& {\varepsilon}_{zz}\end{array}\right]=p\left[\begin{array}{ccc}1& 0& 0\\ 0& 1& 0\\ 0& 0& 1\end{array}\right]+{d}_{1}\left[\begin{array}{ccc}1& 0& 0\\ 0& -1& 0\\ 0& 0& 1\end{array}\right]+{d}_{2}\left[\begin{array}{ccc}0& 0& 0\\ 0& 1& 0\\ 0& 0& -1\end{array}\right]+\left[\begin{array}{ccc}0& {\varepsilon}_{xy}& {\varepsilon}_{xz}\\ {\varepsilon}_{xy}& 0& {\varepsilon}_{yz}\\ {\varepsilon}_{xz}& {\varepsilon}_{yz}& 0\end{array}\right]\) en \(\mathrm{3D}\)
1.3.3. Description du trajet de déformation imposée#
Le trajet appliqué est décrit dans le tableau ci-dessous, les valeurs de déformations appliquées sont calibrées vis à vis du module élastique:
N° segment |
1 |
2 |
3 |
4 |
5 |
6 |
7 |
8 |
Segment |
\(O-A\) |
\(A-B\) |
\(B-C\) |
\(O\) |
\(C’\) |
\(B’\) |
\(A’\) |
\(O\) |
\({\varepsilon}_{xx}\times E\) |
787.5 |
1050 |
350 |
0 |
-350 |
-1050 |
-787.5 |
0 |
\({\varepsilon}_{yy}\times E\) |
525.0 |
-175 |
-350 |
0 |
350 |
175 |
525 |
0 |
\({\varepsilon}_{zz}\times E\) |
262.5 |
700 |
-525 |
0 |
525 |
-700 |
-262.5 |
0 |
\({\varepsilon}_{xy}\times E/(1+\nu )\) |
700 |
350 |
1050 |
0 |
-1050 |
-350 |
-700 |
0 |
\({\varepsilon}_{xz}\times E/(1+\nu )\) |
-350 |
350 |
700 |
0 |
-700 |
-350 |
700 |
0 |
\({\varepsilon}_{yz}\times E/(1+\nu )\) |
0 |
700 |
-350 |
0 |
350 |
-700 |
0 |
0 |
\(P\) |
525 |
525 |
-175 |
0 |
175 |
-525 |
-525 |
0 |
\(\mathrm{d1}\) |
262.5 |
525 |
525 |
0 |
-525 |
-525 |
-262.5 |
0 |
\(\mathrm{d2}\) |
262.5 |
-175 |
350 |
0 |
-350 |
175 |
-262.5 |
0 |
Ce trajet est illustré par le graphe suivant:
1.4. Conditions initiales#
Contraintes et déformations nulles.