1. Problème de référence#
1.1. Géométrie#
La structure est un carré sain dans lequel on introduit trois interfaces, en rouge sur la figure 1.1-a. La première est oblique et coupe entièrement le domaine. La deuxième est verticale. Elle se branche sur la première. La troisième est horizontale. Elle se branche sur la deuxième. Les dimensions de la structure ainsi que la position des interfaces sont données sur la figure 1.1-a et s’expriment en mètres, \(\text{[m]}\) .
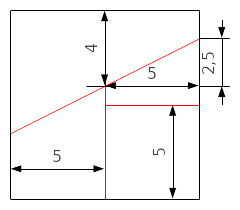
Figure 1.1-a: Géométrie de la structure et positionnement des interfaces.
1.2. Propriétés du matériau#
Le matériau a un comportement élastique isotrope définis par les paramètres matériau suivants:
Module d’Young : \(100\text{MPa}\)
Coefficient de poisson : \(0.3\)
1.3. Conditions aux limites et chargements#
Dans le cas sans contact (modélisations A à D), on applique des conditions en déplacement sur les bords gauche et droit de la structure, de manière à ce que chacune des 4 zones ait un déplacement différent des autres selon \(\text{X}\) . Ce chargement est représenté figure 1.3-a. On bloque les déplacements en \(\text{Y}\) (et en \(\text{Z}\) pour les modélisations 3D) sur ces mêmes bords.
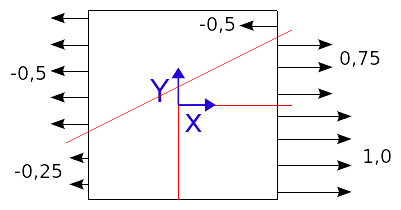
Figure 1.3-a : Illustration des conditions aux limites et des chargements, cas sans contact.
Dans le cas du contact (modélisations E à H), on impose des conditions de rouleau sur les bords gauche et bas et on applique une pression homogène sur les bords droit et haut de \(\text{1 MPa}\) . Ce chargement est représenté figure 1.3-b. Chaque bloc est alors compressé de manière uniforme selon \(X\) et \(Y\) .
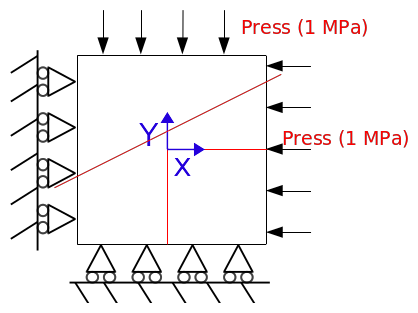
Figure 1.3-b : Illustration des conditions aux limites et des chargements, cas avec contact.