1. Problème de référence#
1.1. Géométrie#
La structure 3D de dimensions \(\mathit{LX}=\mathrm{1m}\) , \(\mathit{LY}=\mathrm{2m}\) et \(\mathit{LZ}=\mathrm{3m}\) comporte une interface plane horizontale se situant à mi-hauteur (voir [ Figure 1.1-1 ]).
L’interface n’est pas maillée, et la géométrie est en fait une structure saine sans interface. L’interface est alors introduite par fonctions de niveaux (level sets) directement dans le fichier de commandes à l’aide de l’opérateur DEFI_FISS_XFEM [U4.82.08].
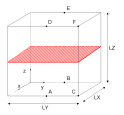
Figure 1.1-1 : Géométrie de la structure 3D
On définit les points \(A\) , \(B\) , \(C\) , \(D\) , \(E\) et \(F\) qui serviront à bloquer les modes rigides.
\(x\) |
\(y\) |
\(z\) |
|
\(A\) |
LX |
\(\mathrm{LY}/2\) |
\(0\) |
\(B\) |
\(0\) |
\(\mathrm{LY}/2\) |
\(0\) |
\(C\) |
\(\mathrm{LX}\) |
\(\mathrm{LY}\) |
\(0\) |
\(D\) |
\(\mathrm{LX}\) |
\(\mathrm{LY}/2\) |
LZ |
\(E\) |
\(0\) |
\(\mathrm{LY}/2\) |
LZ |
\(F\) |
\(\mathrm{LX}\) |
\(\mathrm{LY}\) |
LZ |
Tableau 1.1-1 : Coordonnées des points de blocage en 3D
On définit aussi la structure équivalente en 2D, de dimensions \(\mathrm{LX}=\mathrm{2m}\) , \(\mathrm{LY}=\mathrm{3m}\) comportant une interface plane horizontale se situant à mi-hauteur (voir [ Figure 1.1-2 ]).
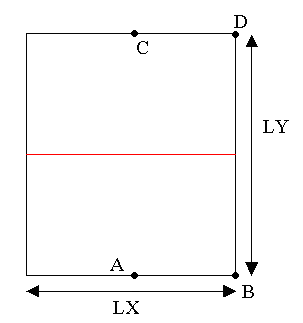
Figure 1.1-2 : Géométrie de la structure 2D
On définit les points \(A\) , \(B\) , \(C\) et \(D\) qui serviront à bloquer les modes rigides.
\(x\) |
\(y\) |
|
\(A\) |
\(\mathrm{LX}/2\) |
\(0\) |
\(B\) |
\(\mathrm{LX}\) |
\(0\) |
\(C\) |
\(\mathrm{LX}/2\) |
\(\mathrm{LY}\) |
\(D\) |
\(\mathrm{LX}\) |
\(\mathrm{LY}\) |
Tableau 1.1-2 : Coordonnées des points de blocage en 2D
1.2. Propriétés du matériau#
Module d’Young : \(E=10000\mathrm{MPa}\)
Coefficient de Poisson : \(\nu =0\)
1.3. Conditions aux limites et chargements#
En 3D, les modes rigides sont bloqués de la manière suivante:
|
\(\lbrace \begin{array}{}{\mathrm{DX}}^{A}={\mathrm{DX}}^{D}=0\\ {\mathrm{DY}}^{A}={\mathrm{DY}}^{D}=0\\ {\mathrm{DZ}}^{A}={\mathrm{DZ}}^{D}=0\end{array}\) |
|
\({\mathrm{DZ}}^{B}={\mathrm{DZ}}^{E}=0\) |
|
\(\lbrace \begin{array}{}{\mathrm{DX}}^{C}={\mathrm{DX}}^{F}=0\\ {\mathrm{DZ}}^{C}={\mathrm{DZ}}^{F}=0\end{array}\) |
En 2D, les modes rigides sont bloqués de la manière suivante:
|
\(\lbrace \begin{array}{}{\mathrm{DX}}^{A}={\mathrm{DX}}^{C}=0\\ {\mathrm{DY}}^{A}={\mathrm{DY}}^{C}=0\end{array}\) |
|
\({\mathrm{DY}}^{B}={\mathrm{DY}}^{D}=0\) |
En 3D, on envisage deux chargements:
Pression répartie constante (\(p=10000\mathrm{Pa}\) ) sur les faces latérales (plans \(y=0\) et \(y=\mathrm{LY}\) ), correspondant à un cas de compression selon l’axe \(\mathrm{Oy}\) .
Pression positive (\(p=10000\mathrm{Pa}\) ) sur les faces latérales supérieures et une pression négative (\(p=-10000\mathrm{Pa}\) ) sur les faces latérales inférieures, correspondant à un cas de compression sur le solide supérieur et un cas de traction sur le solide inférieur
En 2D, on envisage deux chargements:
Pression répartie constante (\(p=10000\mathrm{Pa}\) ) sur les segments latéraux (\(x=0\) et \(x=\mathrm{LX}\) ), correspondant à un cas de compression selon l’axe \(\mathrm{Ox}\) .
Pression positive (\(p=10000\mathrm{Pa}\) ) sur les arêtes latérales supérieures et une pression négative (\(p=-10000\mathrm{Pa}\) ) sur les arêtes latérales inférieures, correspondant à un cas de compression sur le solide supérieur et un cas de traction sur le solide inférieur

Figure 1.3-1 : Chargements en pression
1.4. Solutions du problème#
On présente la solution du problème 3D. Celle du problème 2D s’obtient en remplaçant \(y\) par \(x\) .
1.4.1. Chargement en compression pure#
La structure est en compression pure, la solution en déplacement est triviale. Pour les nœuds de la face latérale de gauche, le déplacement solution est:
\({u}_{y}=-\frac{\mathit{LY}}{2}{\varepsilon}_{yy}=-\frac{\mathit{LY}}{2}\frac{{\sigma}_{yy}}{E}=\frac{\mathit{LY}}{2}\frac{p}{E}=\frac{{2.10}^{4}}{{2.10}^{10}}={10}^{-6}m\)
Pour les nœuds de la face latérale de droite, le déplacement solution est:
\({u}_{y}=\frac{\mathit{LY}}{2}{\varepsilon}_{yy}=\frac{\mathit{LY}}{2}\frac{{\sigma}_{yy}}{E}=\frac{-\mathit{LY}}{2}\frac{p}{E}=-\frac{{2.10}^{4}}{{2.10}^{10}}=-{10}^{-6}m\)
Lorsqu’un nœud du bord est enrichi par la fonction Heaviside, son déplacement s’écrit comme une combinaison d’un terme continu et d’un terme discontinu. Pour ce cas de chargement, il n’y a pas de discontinuité au travers de l’interface, donc les degrés de liberté enrichis sont tous nuls.
1.4.2. Chargement en compression / traction#
La structure supérieure est en compression pure et les déplacements des nœuds de la face latérale supérieure sont les mêmes que ceux du cas de chargement précédent.


La structure inférieure est en traction pure. Seuls les signes des valeurs de déplacement changent. Pour les nœuds de la face latérale inférieure de gauche, le déplacement solution est:
\({u}_{y}=-\frac{\mathrm{LY}}{2}{\varepsilon}_{yy}=\frac{\mathrm{LY}}{2}\frac{p}{E}=-\frac{{2.10}^{4}}{{2.10}^{10}}=-{10}^{-6}m\)
Pour les nœuds de la face latérale inférieure de droite, le déplacement solution est:
\({u}_{y}=\frac{\mathrm{LY}}{2}{\varepsilon}_{yy}=\frac{\mathrm{LY}}{2}\frac{p}{E}=\frac{{2.10}^{4}}{{2.10}^{10}}={10}^{-6}m\)
Dans ce cas, le déplacement est discontinu au travers de l’interface. Les valeurs des degrés de liberté discontinus peuvent être facilement déterminées (on se référera au cas similaire traité dans [V6.04.173]).