2. Solution de référence#
2.1. Méthode de calcul utilisée pour la solution de référence#
La solution de référence est calculée de façon analytique, sachant qu’en traction, seul le critère de traction est activé, et que dans le cas d’un chargement hydrostatique, on se projette au sommet du cône de traction. Il faut donc résoudre un système linéaire d’une équation à une inconnue, qui permet d’obtenir la déformation plastique cumulée en traction. Celle-ci permet de calculer ensuite déformations et contraintes.
2.2. Calcul de la solution de référence de référence#
Pour plus de détail sur les notations et la mise en équation, on se reportera au document de référence [R7.01.03]. Seules, les principales équations sont rappelées ici.
On note « \(a\) « , le déplacement imposé suivant les directions \(x\) , \(y\) et \(z\) . Le tenseur de déformation est de la forme \((a,a,a,0.,0.,0.)\) en prenant les notations usuelles de Code_Aster (trois composantes principales, trois composantes de cisaillement).
Le tenseur de contrainte est de la forme \((\sigma ,\sigma ,\sigma ,0.,0.,0.)\) , dans la modélisation A.
Équations générales du modèle :
Les équations constitutives du modèle sont écrites en distinguant la partie isotrope de la partie déviatorique des tenseurs de contraintes et de déformations.
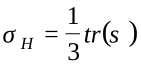
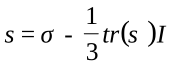
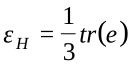
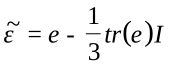
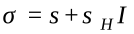
et
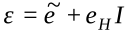
La contrainte équivalente s’écrit alors :
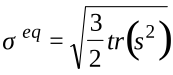
Dans le cas d’une formulation incrémentale, et d’une loi de comportement variable, en notant avec un exposant « e » les composantes élastiques de la contrainte et de la déformation, on obtient :
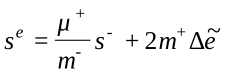
et
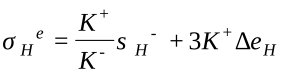
Les critères en compression

et en traction

s’expriment de la manière suivante:
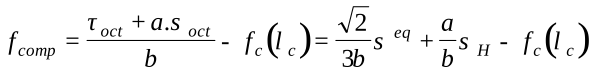
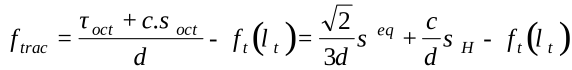
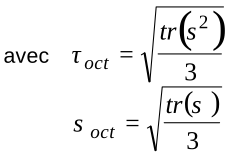

: multiplicateur plastique en compression

: multiplicateur plastique en traction
et

les coefficients du modèle
Les déformations plastiques en traction et en compression s’expriment:
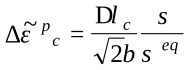
|
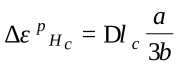
|
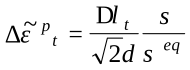
|
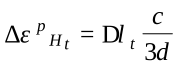
|
On obtient pour la contrainte:
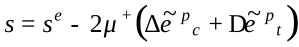
|
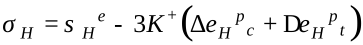
|
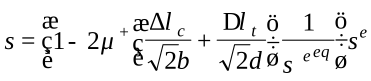
|
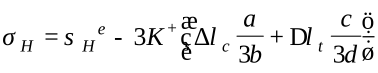
|
pour la contrainte équivalente : |
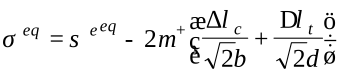
|
Les deux critères conduisent alors à un système de deux équations à deux inconnues

et

à résoudre :
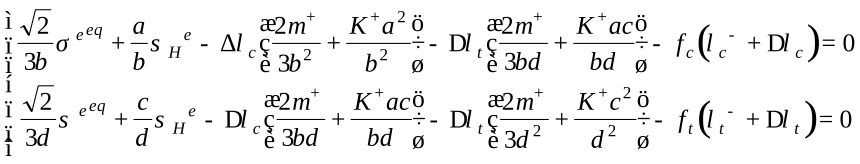
De façon analogue, dans le cas du seul critère de traction activé, configuration du cas test , on obtient un système d’une équation à une inconnue

à résoudre :
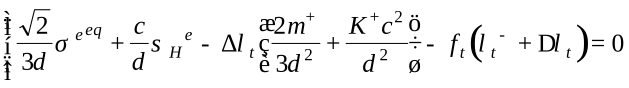
Résolution avec projection au sommet du cône de traction :
On cherche donc à résoudre ce système, en utilisant la forme particulière des tenseurs de contraintes et de déformations, uniformes sur la structure.
En partant de \(\varepsilon =(a,a,a,0.,0.,0.)\) et de \(\sigma =(\sigma ,\sigma ,\sigma ,0.,0.,0.)\) . on obtient :
Le tenseur de contrainte élastique
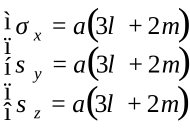
Le déviateur de contrainte élastique
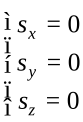
La contrainte hydrostatique élastique
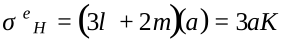
La contrainte équivalente élastique

Dans le cas d’une courbe d’écrouissage post-pic linéaire en traction, l’expression du paramètre d’écrouissage est la suivante :
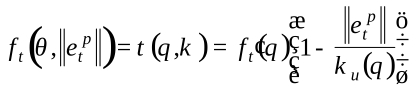
avec
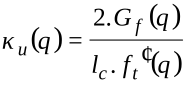
où

désigne le maximum de température au cours de l’historique de chargement,

la résistance en traction.
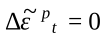
|
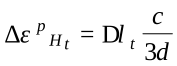
|
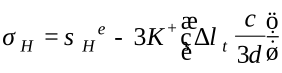
|
L’équation caractérisant la projection au sommet du cône de traction est la suivante :
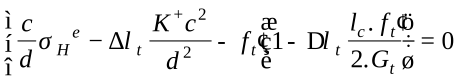
éq 2.2-1

étant l’énergie de rupture en traction (caractéristique du matériau).
Ce qui permet d’obtenir le multiplicateur plastique :
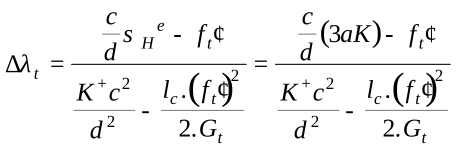
Puis la contrainte:
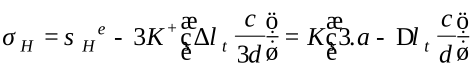
Connaissant a, le déplacement imposé, on obtient toutes les inconnues du problème.
2.3. Incertitude sur la solution#
La solution étant analytique, l’incertitude est négligeable, de l’ordre de la précision de la machine.
2.4. Références bibliographiques#
Le modèle a été défini à partir des thèses suivantes et est décrit dans le rapport de spécification :
Heinfling, lors de sa thèse « Contribution à la modélisation numérique du comportement du béton et des structures en béton armé sous sollicitations thermo-mécaniques à haute température »,
Georgin, lors de sa thèse « Contribution à la modélisation du béton sous sollicitation de dynamique rapide. La prise en compte de l’effet de vitesse par la viscoplasticité ».
SCSA/128IQ1/RAP/00.034 Version 1.2, Développement d’un modèle de comportement 3D béton avec double critère de plasticité dans le Code_Aster - Spécifications « .