2. Solution de référence#
2.1. Méthode de calcul utilisée pour la solution de référence#
Les déplacements imposés équivalent à une force appliquée à l’extrémité de résultante:
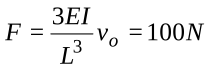
\({\theta}_{o}\) représente la rotation de la section \(\mathrm{EFGH}\) :
\({\theta}_{o}=\frac{{\mathrm{FL}}^{2}}{\mathrm{2EI}}\)
La contrainte de flexion

à l’encastrement vaut alors:
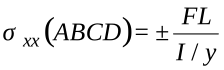
2.2. Résultats de référence#
Déplacement \(v\) des points \(E,F,G,H\)
Contraintes de flexion

aux points \(A,B,C,D\)
2.3. Incertitude sur la solution#
Solution analytique.