1. Problème de référence#
1.1. Géométrie A et B#
La géométrie \(A\) est dans le plan \(\mathit{XY}\) et est constituée de 3 tronçons.
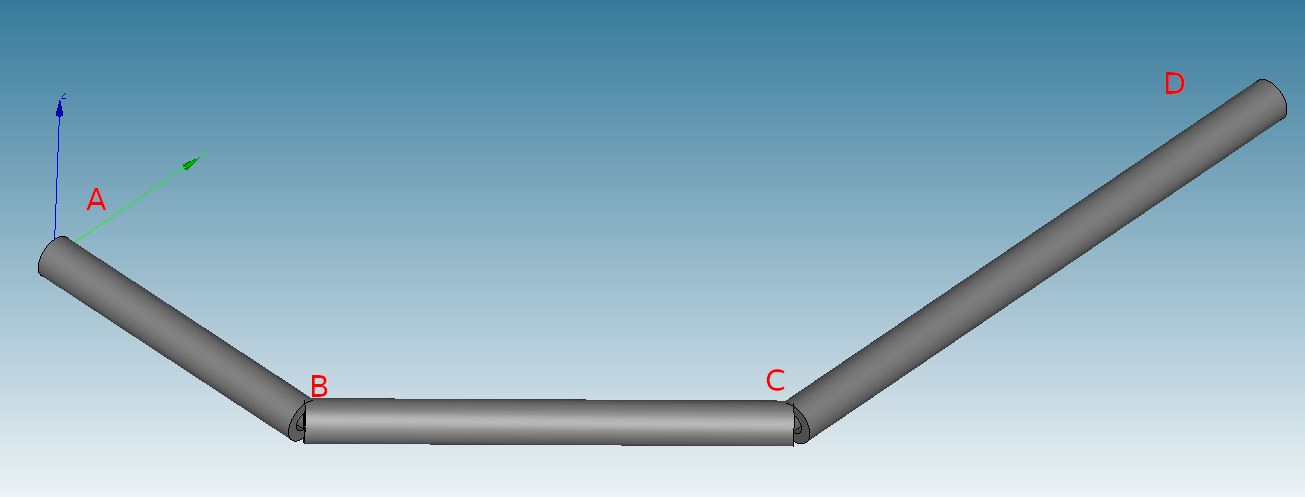
Figure 1.1-a : Géométrie \(A\) , dans le plan \(\mathit{XY}\) .
Les coordonnées des nœuds, géométrie \(A\) , dans le repère global:
Noeud |
X |
Y |
Z |
A |
0 |
0 |
0 |
B |
L |
0 |
0 |
C |
2*L |
L |
0 |
D |
2*L |
3*L |
0 |
La géométrie \(B\) correspond à la géométrie \(A\) à laquelle on applique les 3 rotations successives suivantes:
autour de l’axe \(Z\) , une rotation de \(25.0°\) , qui donne le nouveau repère \({X}_{1},{Y}_{1},{Z}_{1}\) .
autour de l’axe \({Y}_{1}\) , une rotation de \(-40.0°\) , qui donne le nouveau repère \({X}_{2},{Y}_{2},{Z}_{2}\) .
autour de l’axe \({X}_{2}\) , une rotation de \(27.5°\) .
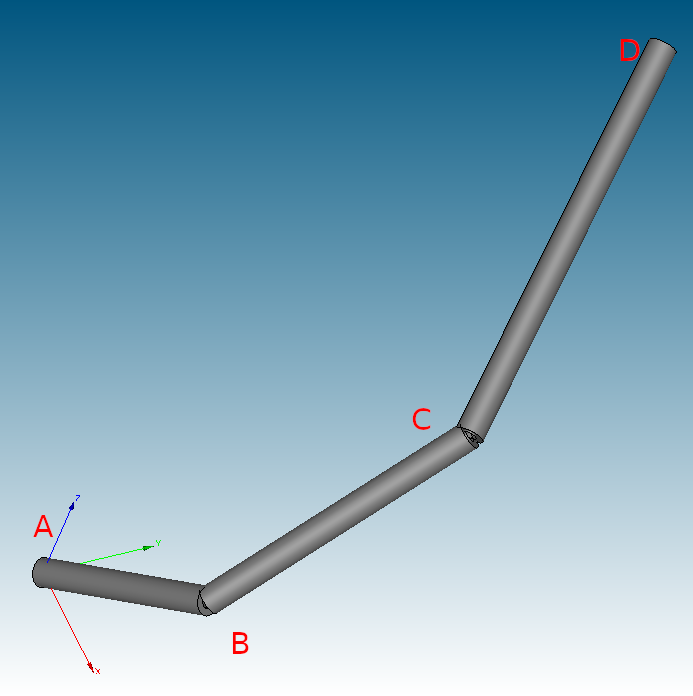
Figure 1.1-b : Géométrie B.
1.2. Chargements#
1.2.1. Conditions aux limites#
Dans chaque cas, le nœud \(A\) est encastré et au nœud \(D\) on impose des efforts et des moments.