1. Problème de référence#
1.1. Géométrie#
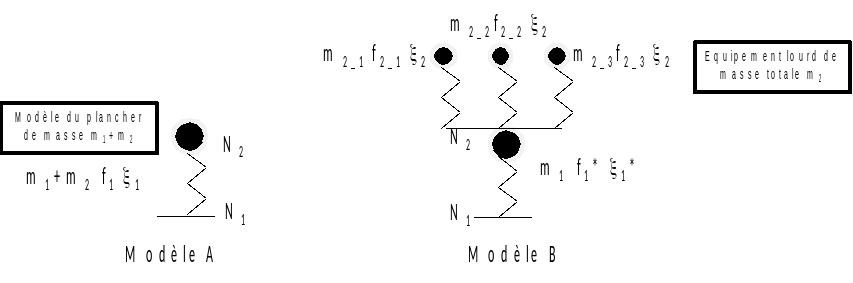
Le modèle A, représentant le mode de flexion d’un plancher avec la prise en compte d’un équipement lourd, est modélisé.
1.2. Propriétés du modèle#
Le plancher a les propriétés suivantes:
masse \({m}_{1}=1\) ,
raideur verticale \({k}_{1}=4000\) ,
amortissement \({\xi}_{1}=0.07\) .
La fréquence propre du plancher est \({f}_{1}^{\mathrm{\ast }}=10.07\) .
Les équipements ont les propriétés suivantes:
masse \({m}_{2-1}=0.05\) \({m}_{2-2}=0.025\) \({m}_{2-3}=0.025\) ,
raideur verticale \({k}_{2-1}=200\) \({k}_{2-2}=800\) \({k}_{2-3}=50\) ,
amortissement \({\xi}_{2}=0.05\) .
Les fréquences propres de chaque équipements sont : \({f}_{2-1}=10.07\) , \({f}_{2-2}=28.47\) et \({f}_{2-3}=7.12\) .
Dans le cas étudié, le rapport des masses est \(\lambda =\frac{{m}_{2}}{{m}_{1}}=0.1\) . La fréquence d’un équipement étant identique à celle du support, on est dans un cas où l’interaction est maximale.
1.3. Conditions aux limites et chargements#
Conditions aux limites : le noeud N1 est bloqué.
Chargement: une accélération sinusoïdale est imposée au système masse-ressort \(f(t)=\sin(2\pi 20t)\)
La réponse transitoire du système est calculée avec l’opérateur DYNA_VIBRA sur base physique (BASE_CALCUL=”PHYS”) en transitoire(TYPE_CALCUL=”TRAN”), avec un pas de temps de 0,1 ms.