3. Modélisation A#
3.1. Caractéristiques de la modélisation#
On modélise le modèle A grâce à des éléments DIS_T
3.2. Caractéristiques du maillage#
Nombre de nœuds : 2
Nombre de mailles : 3 DIS_T pour modéliser la masse (M_T_D_N), la raideur (K_T_D_L) et l’amortisseur (A_T_D_L)
3.3. Résultats#
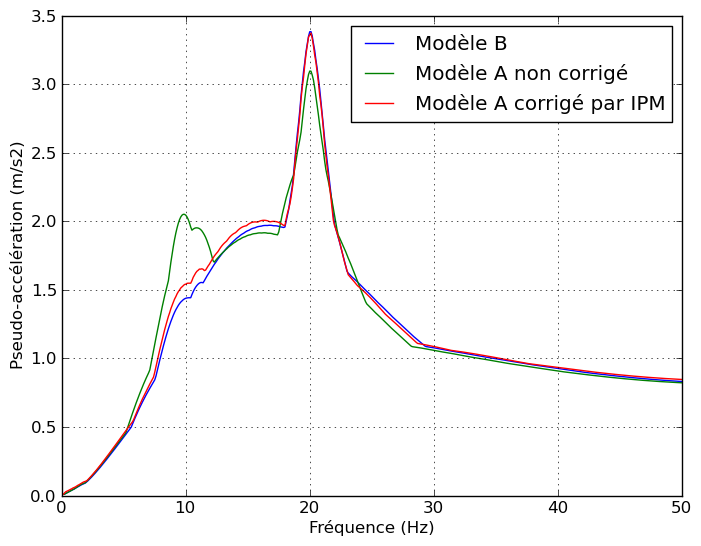
Le spectre de réponse verticale obtenu grâce à la macro-commande CALC_SPECTRE_IPM à partir de accélération verticale du noeud N02 est comparé à celui obtenu grâce au modèle B. On est dans un cas avec résolution en repère relatif (chargement mono-appui).
On effectue une vérification des valeurs de pseudo_accélération pour plusieurs valeurs d’accélération.
Noeud |
Fréquence |
Référence |
Type de référence |
Tolérance |
N02 |
5 |
0.425896 |
“AUTRE_ASTER” |
3 % |
N02 |
10 |
1.44050 |
“AUTRE_ASTER” |
3 % |
N02 |
15 |
1.93754 |
“AUTRE_ASTER” |
0,1 % |
N02 |
20 |
3.39816 |
“AUTRE_ASTER” |
0, 5 % |
N02 |
25 |
1.46011 |
“AUTRE_ASTER” |
1 % |
N02 |
30 |
1.08058 |
“AUTRE_ASTER” |
1,1 % |
N02 |
35 |
1,00117 |
“AUTRE_ASTER” |
0, 9 % |
N02 |
40 |
0.929183 |
“AUTRE_ASTER” |
0, 3 % |
N02 |
45 |
0.871687 |
“AUTRE_ASTER” |
1 % |
N02 |
50 |
0.833936 |
“AUTRE_ASTER” |
1, 9 % |
On valide aussi le traitement du cas en repère absolu, par comparaison avec le résultat en relatif avec un signal d’entraînement nul.
Enfin, on valide la correction initiale (CORR_INIT=”OUI”) pour laquelle il faut une accélération initiale non-nulle. Pour cela, on va décaler en temps légèrement le signal d’entraînement: \(f(t)=\sin(2\pi 20.(t+0.00001))\) . La réponse obtenue restera donc très proche du calcul initial sans ce décalage.