3. Modélisation A#
3.1. Caractéristiques de la modélisation#
Les ressorts et masses ponctuelles sont modélisés par des éléments discrets à 3 degrés de liberté DIS_T:
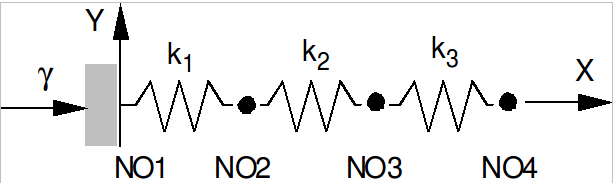
Le nœud \(\mathrm{NO1}\) est encastré et soumis à une accélération imposée \(\gamma (t)\) .
3.2. Caractéristiques du maillage#
Nombre de nœuds : 4
Nombre de mailles et types : 3 DIS_T
3.3. Grandeurs testées et résultats#
Fréquences propres (en \(\mathrm{Hz}\) ) du système:
Numéro du mode |
Code_Aster |
1 |
0,94853 |
2 |
2,53344 |
3 |
5,30513 |
Calcul transitoire par synthèse modale
On teste la prise en compte d’un chargement sous forme de vecteur projeté sur la base modale, sous forme de composante modale, sous forme de vecteur projeté et de composante modale simultanément, ainsi que la prise en compte des modes négligés par la correction statique.
La correction statique est prise en compte selon les différentes possibilités suivantes:
correction statique a posteriori ;
correction statique a priori , en complétant la base des modes dynamiques par les modes statiques à force imposée, avec ré-orthogonalisation de la baseainsi complétée ;
correction statique a priori , en complétant la base des modes dynamiques par les modes statiques à accélération imposée (pseudo-mode), avec ré-orthogonalisation de la base ainsi complétée;
correction statique a priori , en complétant la base des modes dynamiques par les modes statiques à force imposée et les modes statiques à accélération imposée (pseudo-mode), avec ré-orthogonalisation de la base ainsi complétée.
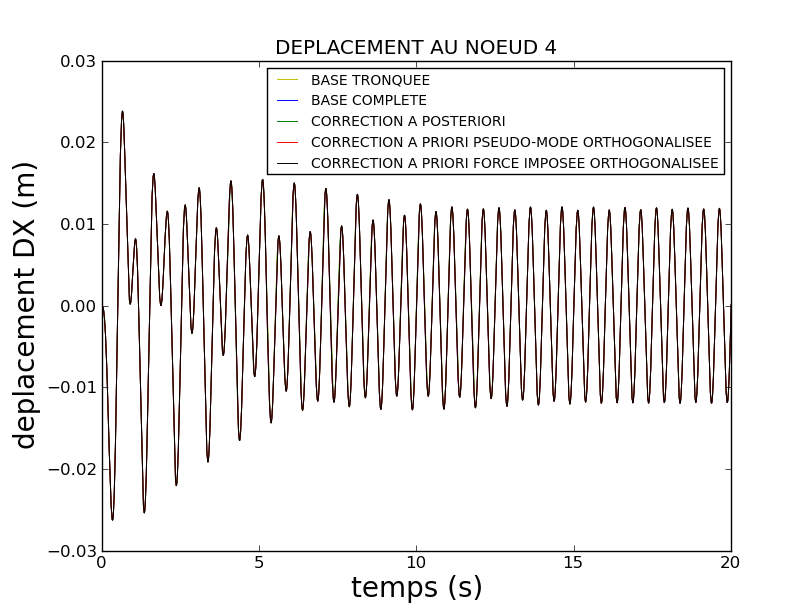
Valeurs du déplacement relatif du nœud \(\mathit{NO}4\) à l’instant \(t=19,4s\) (m) :
base modale |
Référence |
Tolérance |
base tronquée |
-0.011301 |
0.1% |
base complète |
-0.011301 |
1.e-04% |
correction statique a posteriori |
-0.011301 |
0.1% |
correction statique a priori , pseudo-mode, avec ré-orthogonalisation |
-0.011301 |
1.e-04% |
correction statique a priori , modes statiques à force imposée, avec ré-orthogonalisation |
-0.011301 |
1.e-04% |
correction statique a priori , pseudo-mode, modes statiques à force imposée, avec ré-orthogonalisation |
-0.011301 |
1.e-04% |
Valeurs du déplacement relatif du nœud \(\mathit{NO}2\) à l’instant \(t=19,4s\) (m) :
base modale |
Référence |
Tolérance |
base tronquée |
7.33162E-04 |
123.0% |
base complète |
7.33162E-04 |
1.0E-04% |
correction statique a posteriori |
7.33162E-04 |
19.5% |
correction statique a priori , pseudo-mode, avec ré-orthogonalisation |
7.33162E-04 |
1.0E-04% |
correction statique a priori , modes statiques à force imposée, avec ré-orthogonalisation |
7.33162E-04 |
1.0E-04% |
correction statique a priori , pseudo-mode, modes statiques à force imposée, avec ré-orthogonalisation |
7.33162E-04 |
1.e-04% |
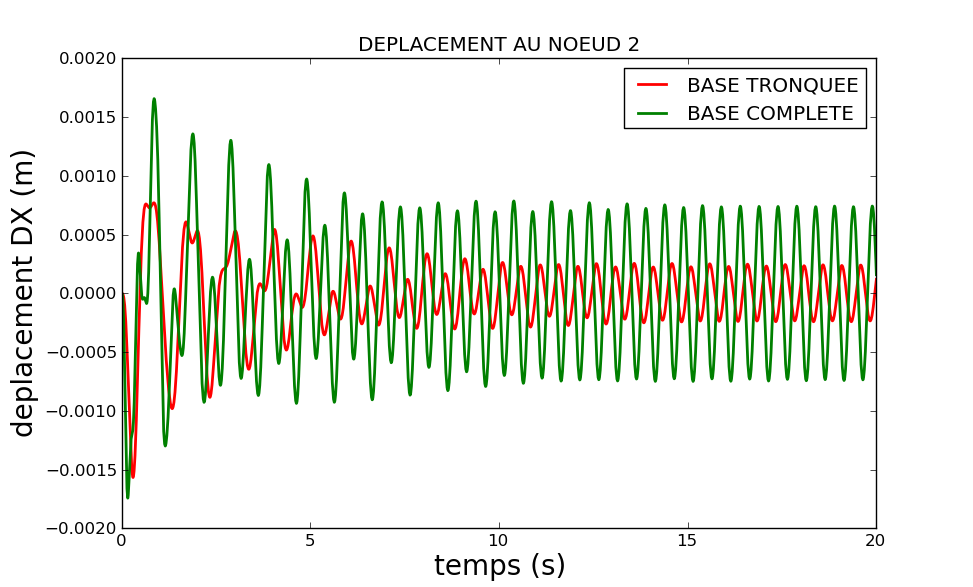
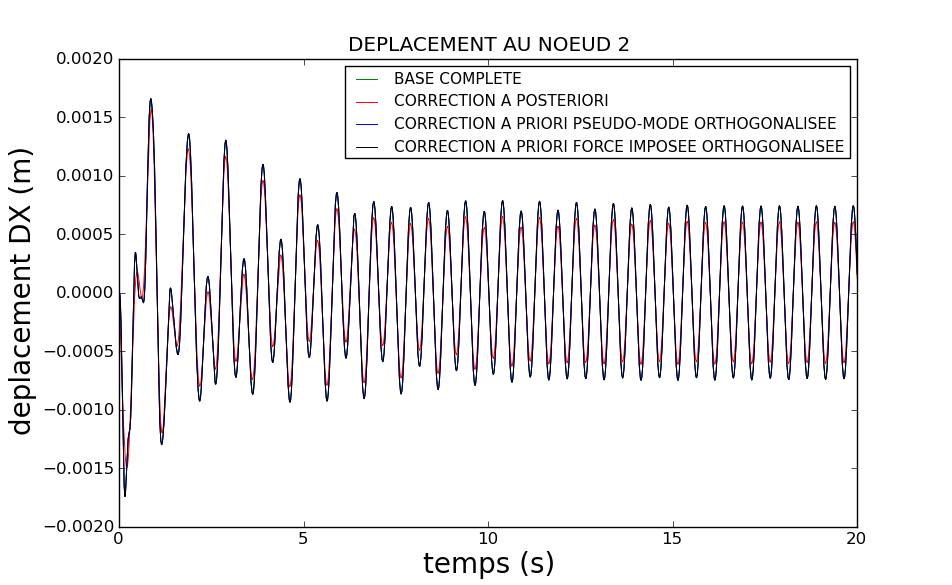
On a illustré ci‑dessus l’intérêt de la correction statique : comme prévu à la lecture des déformées modales, la correction statique n’est pas visible pour le \(\mathit{NO4}\) mais joue un rôle important pour le \(\mathrm{NO2}\) . Sans correction statique au \(\mathit{NO}2\) , le déplacement est déphasé et son amplitude minorée de \(\text{50\%}\) . Au \(\mathit{NO}2\) , avec correction statique a posteriori , l’erreur reste visible (inférieure à \(\text{20\%}\) ), mais le calcul reste réaliste; avec correction statique a priori , quelle que soit la nature des modes statiques considérés (à accélération ou à force imposée), l’erreur de troncature modale est complètement compensée, permettant de retrouver exactement le déplacement de référence. Sur un calcul moins caricatural, l’erreur sera moins sensible. On remarque aussi que l’amplitude du déplacement au nœud \(\mathrm{NO2}\) est de deux ordres plus petite que celle au nœud \(\mathrm{NO4}\) .