1. Problème de référence#
1.1. Géométrie#
On calcule la réponse d’un système linéaire composé de deux masses et deux ressorts indépendants à une accélération imposée au niveau de leur point d’ancrage \({P}_{1}\) :
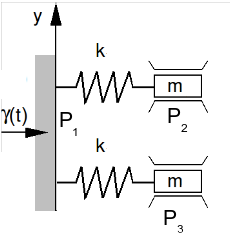
On a une distance \({P}_{1}{P}_{2}={P}_{1}{P}_{3}=1m\) .
1.2. Propriétés des matériaux#
raideurs de liaison : \({k}_{1}=100N/m\) ;
masses ponctuelles : \(m=m({P}_{2})=m({P}_{3})=100\mathit{kg}\) .
amortissement modal de \(\text{5 \%}\) pour tous modes
1.3. Conditions aux limites et chargements#
Les inconnues de déplacement \(u\) , vitesse \(\dot{u}\) et accélérations \(\ddot{u}\) dont il est question dans ce document sont définies dans le repère relatif au mouvement d’entraînement.
Conditions aux limites
Les seuls déplacements autorisés sont les translations selon l’axe \(x\) .
Dans le repère relatif au déplacement imposé, le point \({P}_{1}\) est encastré : \({u}_{x}={u}_{y}={u}_{z}=0\) .
Chargement
Dans le repère global, le point d’ancrage \({P}_{1}\) est soumis à un déplacement imposé harmonique de fréquence \({f}_{\mathrm{ex}}\) . Le calcul est fait de \(0\) à \(20s\) dans le repère relatif associé.
1.4. Conditions initiales#
Le système est supposé initialement au repos dans le repère relatif: à \(t=0\) , \({u}_{x}(0)=0\) et \(\dot{{u}_{x}}(0)=0\) en tout point.