3. Modélisation A#
3.1. Caractéristiques de la modélisation#
Les ressorts et masses ponctuelles sont modélisés par des éléments discrets à 3 degrés de liberté DIS_T. Les nœuds \(N2\) et \(N3\) sont légèrement décalés selon \(Y\) , respectivement \(Y=0,01m\) et \(Y=-0,01m\) , ce qui ne modifie pas les résultats étant donné que seul le problème selon \(X\) est résolu.
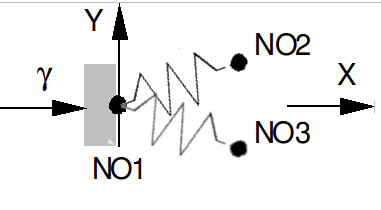
Le nœud \(N1\) est encastré et soumis à une accélération imposée \(\gamma (t)\) .
Le mode du premier système masse ressort est d’abord calculé en imposant \({u}_{x}({P}_{3})=0\) . Puis le mode du second, en imposant \({u}_{x}({P}_{2})=0\) . Une base modale unique est créé à partir de ces deux modes, à l’aide de la commande DEFI_BASE_MODALE avec l’option NUME_REF. Un calcul dynamique est ensuite réalisé avec la commande DYNA_NON_LINE en utilisant un amortissement modal déduit de ces modes.
3.2. Caractéristiques du maillage#
Nombre de nœuds : 3
Nombre de mailles et types : 2DIS_T
3.3. Grandeurs testées et résultats#
Les solutions testées sont le déplacement relatif en \(t=10s\) :
Nœud |
Référence |
Tolérance |
\(N2\) (point \({P}_{2}\) ) |
0.538736 |
1% |
\(N3\) (point \({P}_{3}\) ) |
0.538736 |
1% |