5. Choix de l’objet du post-traitement#
Ces mots-clés permettent de définir l’objet du post-traitement. Ils désignent:
un champ de grandeur : mots-clés CHAM_GD, RESULTAT (et ses mots-clés associés),
une quantité associée aux composantes du champ : mots-clés TOUT_CMP, NOM_CMP, INVARIANT, ELEM_PRINCIPAUX, TRAC_NOR, TRAC_DIR, DIRECTION, REPERE, SOMME, RESULTANTE, MOMENT, POINT.
5.1. Champ de grandeur#
5.1.1. Syntaxe#
♦ / CHAM_GD = chpgd,
/ RESULTAT = resu, ♦ NOM_CHAM = chpsymbo, [K16] ♦ / TOUT_ORDRE = “OUI”, / NUME_ORDRE = lordre, [l_I] / LIST_ORDRE = lenti, [listis] / NUME_MODE = lmode, [l_I] / LIST_MODE = lenti, [listis] / NOM_CAS = nomcas, [K24] / / FREQ = lfreq, [l_R] / LIST_FREQ = lreel, listr8 / INST = linst, [l_R] / LIST_INST = lreel, listr8 ◊ | PRECISION= / prec, [R] / 1.D–6, [DEFAUT] ◊ | CRITERE= / “RELATIF”, [DEFAUT] / “ABSOLU” ,
◊ FORMAT_C= / “MODULE”, [DEFAUT]
/ “REEL” , / “IMAG” ,
5.1.2. Opérande CHAM_GD#
L’argument de CHAM_GD est le nom d’un concept de type cham_no_* ou cham_elem_* .
5.1.3. Opérandes RESULTAT / NOM_CHAM / TOUT_ORDRE / NUME_ORDRE / LIST_ORDRE / NUME_MODE / LIST_MODE / NOM_CAS / FREQ / LIST_FREQ / INST / LIST_INST / PRECISION / CRITERE#
Voir [U4.71.00].
5.1.4. Opérande FORMAT_C#
Dans le cas des champs complexes, on peut extraire:
/ “MODULE” le module / “REEL” la partie réelle / “IMAG” la partie imaginaire
5.2. Composantes du champ et quantités dérivées#
Pour les vecteurs et les tenseurs d’ordre 2, il est possible de demander l’évaluation des composantes dans un repère et de dériver des quantités obtenues par produit contracté. Les mots-clés REPERE, TRAC_NOR, TRAC_DIR et DIRECTION permettent de définir ces quantités.
5.2.1. Syntaxe#
♦ / TOUT_CMP = 'OUI',
/ NOM_CMP = lcmp, [l_K8] ◊ / REPERE = / “GLOBAL” , [DEFAUT] / “POLAIRE”, / “LOCAL” , ◊ VECT_Y=(oy1,oy2,oy3), [l_R] / “UTILISATEUR”, ♦ ANGL_NAUT= (a,b,c),[l_R] / “CYLINDRIQUE”, ♦ ORIGINE= (x,y,z), [l_R] ♦ AXE_Z=(oz1,oz2,oz3),[l_R] ◊ / TRAC_NOR = “OUI”, / TRAC_DIR = “OUI”, ♦ DIRECTION = (x,y,[z]), [l_R] / INVARIANT = “OUI”, / ELEM_PRINCIPAUX= “OUI”, / RESULTANTE = lcmp, [l_K8] ◊ MOMENT = lcmp, [l_K8] ♦ POINT = (x,y,[z]), [l_R]
5.2.2. Opérande TOUT_CMP#
/ TOUT_CMP
Ce mot-clé n’admet pour argument que le texte “OUI” et sélectionne toutes les composantes définies au catalogue des grandeurs pour la grandeur relative aux champs spécifiés par les mots‑clés RESULTAT et CHAM_GD.
5.2.3. Opérandes NOM_CMP#
Permet de définir les composantes de la grandeur du champ traité:
/ NOM_CMP : les composantes sont introduites par nom
5.2.4. Opérande REPERE#
/ REPERE
Permet le choix d’un repère parmi les repères suivants:
repère GLOBAL: repère cartésien de définition du maillage,
repère POLAIRE: repère polaire standard du plan \((\mathit{OXY})\) (ordre des composantes: \((r,\theta )\) ,
repère LOCAL: repère du plan constitué des vecteurs tangents et normaux (dans cet ordre) au lieu de post-traitement. Le vecteur normal est défini en chaque point de post‑traitement comme moyenne des normales à droite et à gauche.
Définition de la normale au lieu de post-traitement.
En chaque point de post-traitement la normale est définie comme moyenne des normales à droite et à gauche.

Figure 5.2.4-a
Le vecteur tangent est obtenu par une rotation de \(-\pi /2\) à partir du vecteur normal.
Dans le cas du repère LOCAL et d’une ligne 3D , il faudra fournir:
VECT_Y = (oy1,oy2,oy3)
Les coordonnées d’un vecteur dont la projection sur le plan orthogonal à l’axe directeur de la ligne sera prise comme la normale à la ligne. L’ordre des composantes dans un repère local est \((t,n,k)\) .
Exemple d’utilisation:
O
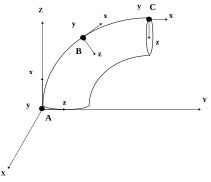
Figure 5.2.4-b
On veut faire une extraction sur la ligne \(\mathit{ABC}\) suivant le repère local défini ci-dessus (axe local y dans la direction globale \(\mathit{OX}\) ).
Ici, on peut trouver un vecteur constant en tout point de la ligne pour définir le vecteur VECT_Y=(1.,0.,0.).
Ceci est possible car en tout point ce vecteur est déjà dans le plan orthogonal à la ligne.
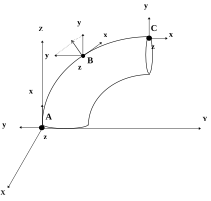
Figure 5.2.4-c
Si par contre, on souhaite avoir l’axe local \(z\) dans la direction globale \(\mathit{OX}\) [Figure 5.2.4-c], le vecteur VECT_Y dépendra du point considéré:
\((0.,0.,1.)\) convient sauf en \(A\) (où \((0.,-1.,0.)\) convient)
\((0.,-\mathrm{1.0.})\) convient sauf en \(C\) (où \((0.,0.,1.)\) convient)
Il faudra donc dans ce cas découper la ligne en deux morceaux (\(\mathit{AB}\) et \(\mathit{BC}\) ) et définir un VECT_Y différent sur chaque morceau.
repère UTILISATEUR: défini par la donnée de 3 angles nautiques (en degrés):
ANGL_NAUT= (a, b, c)
repère CYLINDRIQUE défini par:
ORIGINE= (x,y,z) |
les coordonnées de l’origine \(O\) du repère |
AXE_Z=(oz1,oz2,oz3) |
les coordonnées d’un vecteur définissant l’axe \(\mathit{Oz}\) (axe du cylindre). L’ordre des composantes dans un repère cylindrique est \((r,z,\theta )\) . |
5.2.5. Opérande TRAC_NOR#
/ TRAC_NOR: uniquement pour les modélisations 2D et 3D.
Détermination de la trace normale d’un vecteur ou d’un tenseur d’ordre 2 : c’est le cas particulier de la trace directionnelle obtenue quand la direction \(u\) s’identifie à la normale \(n\) au lieu de post‑traitement.
5.2.6. Opérandes TRAC_DIR / DIRECTION#
/ TRAC_DIR : uniquement pour les modélisations 2D et 3D.
♦ DIRECTION
Détermination de la trace directionnelle d’un vecteur \(v=({v}_{i})\) ou d’un tenseur d’ordre2 \(\sigma =({\sigma}_{i})\) dans la direction \(u=({u}_{i})\) ; c’est-à-dire du scalaire \({v}_{k}{u}_{k}\) ou du vecteur \({\sigma}_{\mathit{ik}}{u}_{k}\) .
La direction \(u\) est définie au moyen du mot-clé DIRECTION dont les arguments sont les composantes du vecteur \(u\) données dans l’ordre \(X,Y,Z\) et évaluées dans le repère global. Si cette liste ne contient que deux valeurs alors, conventionnellement, la composante suivant \(Z\) du vecteur \(u\) est considérée comme nulle.
5.2.7. Opérande INVARIANT#
Post-traitement d’un tenseur de contrainte ou de déformation d’ordre 2 associées aux directions principales du tenseur:
TRACE \(\mathrm{Tr}(\sigma )=\sum_{i=1}^{2\mathrm{ou}3}{\sigma}_{ii}\)
VON_MIS \(\mathrm{VM}(\sigma )=\sqrt{\sum_{i=1}^{2\mathrm{ou}3}\frac{3}{2}{({\sigma}_{ij}-\frac{1}{3}\mathrm{Tr}(\sigma ){\delta}_{ij})}^{2}}\)
TRESCA \(\mathrm{TR}(\sigma )=\max(∣{\lambda}_{i}-{\lambda}_{j}∣)\) avec \({\lambda}_{i}\) valeurs propres de \(\sigma\)
DETER \(\mathrm{DET}(\sigma )=\mathrm{déterminant}\mathrm{de}\sigma\)
5.2.8. Opérande ELEM_PRINCIPAUX#
/ ELEM_PRINCIPAUX
Détermination des valeurs principales d’un tenseur \(2\times 2\) ou \(3\times 3\) d’ordre 2. Elles sont rangées dans l’ordre croissant de leurs valeurs.
5.2.9. Opérandes RESULTANTE / MOMENT / POINT#
Détermination de la résultante et du moment d’un champ de torseur sur le lieu de post‑traitement.
RESULTANTE ne peut être utilisée que si OPERATION=”EXTRACTION”.
Informatiquement, ces mots-clés peuvent s’appliquer à n’importe quel champ de grandeur mais pour que les résultats aient un sens physique, on devra se limiter aux champs de forces nodales et réactions nodales.
Dans ce dernier cas, 2 possibilités se présentent:
l’utilisateur veut calculer la résultante de certaines composantes du champ: il entrera derrière le mot-clé RESULTANTE une liste de composantes à prendre parmi \(\lbrace\) “DX”, “DY”, “PRE1”, “PRE2”, “TEMP” \(\rbrace\) en 2D et \(\lbrace\) “DX”, “DY”, “DZ”, “PRE1”, “PRE2”, “TEMP” \(\rbrace\) en 3D ou en éléments structuraux (la résultante de composantes de rotations n’ayant pas de sens physique),
l’utilisateur veut calculer la résultante et le moment de certaines composantes du champ: il entrera derrière les mot-clés RESULTANTE et MOMENT 2 listes de composantes de même longueur à prendre parmi
formule \(\lbrace\) “DX”, “DY”, “DZ” \(\rbrace\) |
derrière le mot-clé RESULTANTE |
formule \(\lbrace\) “DRX”, “DRY”, “DRZ” \(\rbrace\) |
derrière le mot-clé MOMENT |
De plus, il introduira derrière le mot-clé POINT la liste des coordonnées du point par rapport auquel le moment est évalué.
Si on note \(P\) ce point et \(M_{i}\) les points de post-traitement, les quantités évaluées seront :
Résultante : \(F=\sum_{i}{F}_{i}=\sum_{i}(FX_{M_i},FY_{M_i},FZ_{M_i}, PRE1_{M_i},PRE2_{M_i},TEMP_{M_i})\)
Moment : \(m=\sum_{i}(\overrightarrow{PM}_i\wedge F_i)+\sum_{i}m_i^c\)
où \(m_i^c\) désigne la liste des moments concentrés correspondants aux composantes de rotation introduites par le mot-clé MOMENT, pertinentes seulement dans le cas des éléments de structure (poutres, coques, discrets).
- Remarques
En milieux continus, il ne faut pas introduire derrière MOMENT des composantes de translation qui seraient considérées comme des moments concentrés et donc sommées avec les véritables moments.
Le calcul de RESULTANTE et/ou de MOMENT est effectué par une somme sur un ensemble de nœuds. Cette somme n’a de sens que si toutes les forces nodales (ou moments) sont exprimées dans le même repère. Cela veut dire que le mot clé REPERE ne peut prendre comme valeur que “GLOBAL” ou “UTILISATEUR”.
Les composantes “PRE1”, “PRE2” et “TEMP” du mot-clé RESULTANTE ne sont accessibles qu’en modélisation thermo-hydro-mécanique.