3. Définition des grandeurs produites#
3.1. Repère de l’élément de structure#
La figure Fig. 3.1 indique le repère lié à l’élément de structure. L’axe \(X\) représente l’axe neutre de l’élément de structure. Les caractéristiques mécaniques sont obligatoirement données dans les axes principaux de la section droite [R3.08.01] de l’élément: \({Y}_{principal}\) et \({Z}_{principal}\).
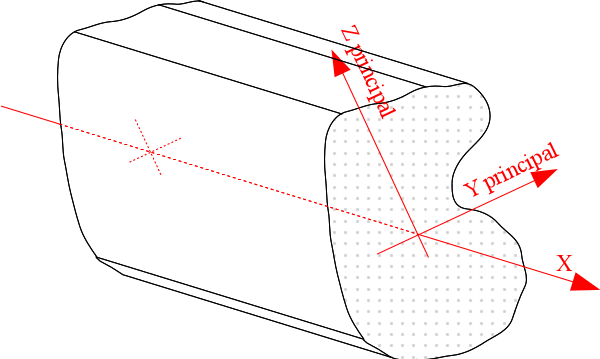
Fig. 3.1 : Repère de l’élément de structure#
3.2. Repères utilisés pour les caractéristiques géométriques#
Deux repères sont utilisés:
le repère \(OYZ\) de description du maillage 2D ;
le repère principal d’inertie \(Gyz\) de la section droite, dont la dénomination correspond à celle utilisée à la description des éléments de poutre de fibre neutre \(Gx\) AFFE_CARA_ELEM.
- Remarque :
Le maillage qui est en entrée de la commande est en 2D et doit donc être donné dans les axes \(oxy\). Les coordonnées \(z\) doivent toutes être identiques. La commande MACR_CARA_POUTRE fait la correspondance entre les axes \(x\) et \(Y\), \(y\) et \(Z\).
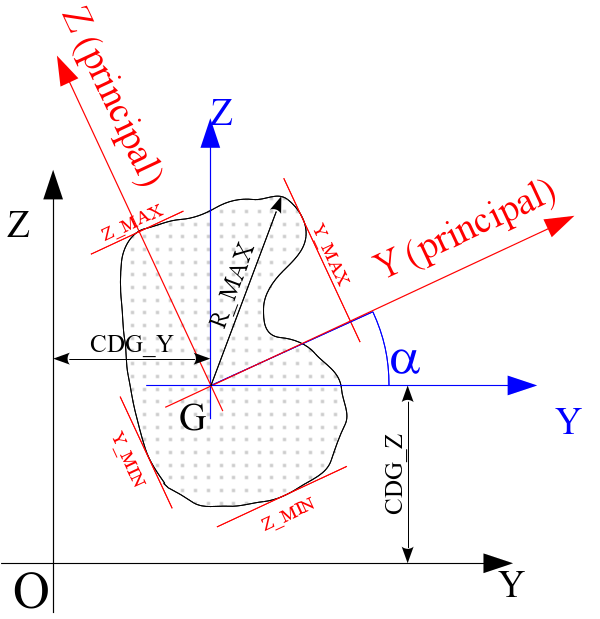
Fig. 3.2 : Définition des grandeurs géométriques relatives à une section de poutre.#
3.3. Grandeurs disponibles dans la table produite#
3.3.1. Caractéristiques géométriques#
Ces caractéristiques sont données dans la table pour tout le maillage et pour chaque groupe de la liste lgm, qui peut correspondre à une moitié ou un quart de la section si les mots clés SYME_Y ou SYME_Z sont présents.
3.3.1.1. Caractéristiques du maillage lu#
aire: A_M
position du centre de gravité: CDG_Y_M,CDG_Z_M
moments et inertie d’aire, au centre de gravité \(G\) dans le repère \(GYZ\) : IY_G_M, IZ_G_M, IYZ_G_M
3.3.1.2. Caractéristiques de la section de poutre#
aire : A.
position du centre de gravité: CDG_Y,CDG_Z.
moments et produit d’inertie d’aire, au centre de gravité \(G\) dans le repère \(GYZ\) : IY_G, IZ_G, IYZ_G.
moments d’inertie d’aire principaux dans le repère \(Gyz\), utilisables pour le calcul de la rigidité de flexion de la poutre: IY et IZ.
ALPHA : angle de passage du repère \(GYZ\) au repère principal d’inertie \(Gyz\).
distances caractéristiques, par rapport au centre de gravité \(G\) de la section pour les calculs de contraintes maximales : Y_MAX, Y_MIN, Z_MAX, Z_MIN et R_MAX.
RY et RZ : maximum de Y_MIN et Y_MAX et de Z_MIN et Z_MAX.
Y_P, Z_P : point de calcul des moments d’inertie géométriques.
IY_P, IZ_P, IYZ_P : moments d’inertie géométriques dans le repère \(PYZ\).
IY_P, IZ_P : moments d’inertie dans le repère \(Pyz\) .
IYR2_G, IZR2_G, IYR2, IZR2, IXR2_P, IYR2_P : caractéristiques utiles pour la matrice de rigidité géométrique des éléments POU_D_TG et POU_D_TGM. Pour plus de détail sur la définition des grandeurs voir [R3.08.04] :
\({I}_{yr}^{2} = \int_{S} y \left(y^2+z^2 \right) dS\)
\({I}_{zr}^{2} = \int_{S} z \left(y^2+z^2 \right) dS\)
3.3.2. Caractéristiques “mécaniques”#
Ces caractéristiques sont fournies dans la table pour tout le maillage et pour chaque groupe de maille de la liste lgm.
3.3.2.1. Caractéristiques de torsion#
constante de torsion : JX La résolution d’un problème thermique stationnaire d’inconnue \(\varphi\) permet de déterminer la constante de torsion et les contraintes de cisaillement.
- Remarque :
Lorsque la section est constituée d’éléments de faibles épaisseurs (tubes, sections reconstituées, …), il est nécessaire d’avoir plusieurs mailles dans cette épaisseur pour calculer correctement les caractéristiques liées à la torsion. Les caractéristiques de torsion sont obtenues par la résolution de \(\Delta \varphi\) sur la section, il faut donc que le maillage permette de résoudre cette équation. Il est nécessaire d’avoir plus de trois mailles linéaires ou deux mailles quadratiques dans l’épaisseur pour résoudre correctement \(\Delta \varphi\). En cas de doute sur la valeur trouvée, il est possible d’en obtenir une valeur approchée, en appliquant la formule donnée dans [bib1] (page 200, table 3.6.5).
rayon de torsion : RT Le rayon de torsion \(Rt\) peut varier le long du contour externe. En effet, pour une section quelconque, les cisaillements dus à la torsion varient sur le bord. On choisit de prendre la valeur de \(Rt\) conduisant aux cisaillements maximums sur le bord externe, c’est-à-dire la valeur maximum de \(Rt\) (en valeur absolue) sur le contour externe. De plus, si la section est alvéolée, on a plusieurs “plusieurs rayons de torsion” : \(Rt = 2 A(k)/L(k)\), où \(A(k)\) représente l’aire de l’alvéole \(k\) et \(L(k)\) son périmètre. Si on se contente de rechercher la valeur maximale du cisaillement, il faut prendre le maximum des valeurs \(Rt\) obtenues sur le bord externe et sur les alvéoles.
Position du centre de torsion (point \(C\) ) dans le repère GYZ : PCTY et PCTZ. On en déduit l’excentrement du centre de torsion \(CG\) dans le repère principal d’inertie Gyz : EY et EZ.
Position du centre de torsion (point \(C\) ) dans le repère du maillage initial : PCT_M_Y et PCT_M_Z.
Constante de gauchissement (utilisable pour les modélisations POU_D_TG et POU_D_TGM avec 7 degrés de liberté) : JG.
3.3.2.2. Caractéristiques de cisaillement#
Les coefficients \({A}_{y}\) et \({A}_{z}\) sont donnés, dans le repère principal d’inertie \(Gyz\), sous la forme du rapport \(>1\) de l’aire totale à l’aire effectivement cisaillée.
3.4. Affectation des grandeurs dans AFFE_CARA_ELEM#
Les caractéristiques contenues dans cette table et qui peuvent être utilisées dans AFFE_CARA_ELEM ont les mêmes noms que les caractéristiques attendues sous le mot-clé CARA de la commande AFFE_CARA_ELEM.
Les résultats calculés par MACR_CARA_POUTRE peuvent être transmis simplement à AFFE_CARA_ELEM via le mot-clé TABLE_CARA.