5. Éléments théoriques#
On présente dans cette section les fondements théoriques de l’approche.
5.1. Préliminaire#
5.1.1. Expression générale du problème#
On commence par rappeler la formulation d’un problème de dynamique linéaire sous la forme de la minimisation de l’Hamiltonien:
Avec quelques manipulations algébriques, on peut obtenir l’expression du calcul modal qui nous importe:
5.1.2. Modes et inconnues généralisées#
On rappelle également que l’on note comme suit la matrice rectangulaire des \({n}_{m}\) modes:
Chaque vecteur \({\Phi}_{i}\) étant de longueur \({n}_{\text{eq}}\) , la matrice \(\Phi ` est de dimension :math:`{n}_{\text{eq}}\times {n}_{m}\) . On rappelle enfin la relation entre un vecteur d’inconnues dans l’espace physique \(x\) et un vecteur d’inconnues généralisées :math:`eta ` :
5.1.3. Problème sous contraintes#
Le dernier point présenté concerne la résolution d’un problème de dynamique sous contraintes. Cette dernière s’exprime sous la forme générale:
Dans le cas présent, la matrice \(B\) est une matrice rectangulaire dont le nombre de lignes est égal aux nombre de contraintes appliquées aux inconnues. Le problème sous contraintes s’exprime comme suit:
On suppose que l’on sait construire une base de dimension \({n}_{\mathit{ker}}\) du noyau de la matrice des contraintes. On la note:
Comme les solutions recherchées vérifient les contraintes \(\mathit{Bx}=0\) , elles appartiennent bien au noyau de \(B\) . On peut donc les écrire sur cette base:
En injectant cette expression dans le problème de minimisation, on constate que l’on peut alors relaxer la contrainte et écrire le problème sous la forme:
Le problème est donc soluble à l’aide des techniques classiques (minimisation sans contraintes).
5.2. Mise en œuvre#
On considère une structure découpée en 2 sous-structures. Pour chacune, ont été déterminés:
les matrices de masse \({M}_{1}\) \({M}_{2}\) et de rigidité \({K}_{1}\) \({K}_{2}\) , de dimensions respectives \({n}_{{\text{eq}}_{1}}\times {n}_{{\text{eq}}_{1}}\) et \({n}_{{\text{eq}}_{2}}\times {n}_{{\text{eq}}_{2}}\)
les matrices des modes à interface bloquée \({\Phi}_{1}\) et \({\Phi}_{2}\) de dimensions respectives \({n}_{{\mathit{eq}}_{1}}\times {n}_{{m}_{1}}\) et \({n}_{{\mathit{eq}}_{2}}\times {n}_{{m}_{2}}\) . Elles sont reliées respectivement aux inconnues généralisées \({\eta}_{1}\) et \({\eta}_{2}\) .
les matrices des modes d’interface \(\overline{{\Phi}_{1}}\) et \(\overline{{\Phi}_{2}}\) de dimensions respectives \({n}_{{\mathit{eq}}_{1}}\times {n}_{i}\) et \({n}_{{\mathit{eq}}_{2}}\times {n}_{i}\) . Elles sont reliées respectivement aux inconnues généralisées \(\overline{{\eta}_{1}}\) et \(\overline{{\eta}_{2}}\) .
Sur la base de ces définition, on peut écrire le lien entre les degrés de liberté physique et généralisés de chacune des sous-structures:
En notant \(\stackrel{~}{{\Phi}_{i}}=\left[{\Phi}_{i}{\overline{\Phi}}_{i}\right]\) et \(\stackrel{~}{{\eta}_{i}}=\left\lbrace \begin{array}{c}{\eta}_{i}\\ {\overline{\eta}}_{i}\end{array}\right\rbrace\) , on peut écrire la relation précédente sous la forme:
Pour chaque sous-structure, on peut calculer alors les matrices de masse et de rigidité projetées sur les modes à interface bloquée et les modes d’interface:
On construit ensuite les matrices globales qui portent sur les 2 sous-structures:
Les degrés de libertés généralisés sont construits de la même manière:
On rappelle que les \({\eta}_{i}\) sont les inconnues généralisées associées aux modes à interface bloquée et les \(\overline{{\eta}_{i}}\) celles associées aux modes d’interface. Donc pour assurer la continuité des déplacements dans l’espace physique à la traversée de l’interface, on doit imposer:
Cela peut s’exprimer simplement à l’aide d’une matrice de contraintes sous la forme:
avec :
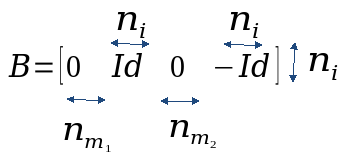
|
Le problème global peut alors s’exprimer sous la forme:
En calculant le noyau de \(B\) , le problème ci-dessus est soluble comme présenté dans la section 5.1.3 .
On trouvera des exemples de mise en œuvre dans les tests sdlv102 et sdlv103.