3. Présentation de la méthodologie#
3.1. Principe général#
Pour disposer d’une présentation complète de la sous-structuration dynamique, le lecteur est invité à consulter le document de référence [R4.06.02].
En préambule, il est nécessaire de rappeler que le fait de projeter la sous-structure sur une base réduite, entraîne nécessairement une approximation sur les résultats obtenus. Le rôle du modélisateur est de choisir une base assez riche afin de pouvoir saisir le comportement dynamique de la sous-structure. La qualité des résultats dépend du choix de cette base de projection.
Nous nous concentrons ici sur l’utilisation de modes d’interface. Celaconsiste à effectuer une condensation du comportement de la structure sur les degrés de liberté d’interface et résoudre le problème aux valeurs propres associé. La méthodologie proposée ici diffère de l’approche générale (voir U2.07.05) par le fait que les modes d’interface évoqués ici sont définis à l’avance. Cela constitue une limitation de l’approche : les modes d’interface ont été définis en supposant que la méthodologie serait appliquée àdes tuyauteries ou tout du moins à des structures de formes proches de celle d’un tuyau.
Le principe de la méthodologie est le suivant :
on calcule pour chaque sous-structure un ensemble de modes à interfaces bloquées;
pour chaque interface, on se donneun ensemble de modes bien définis, qui décrivent sa cinématique. Ces modes ont été choisis à l’avance pour être en mesure de bien représenter les déformations d’une section d’un tuyau rempli de fluide.
pour chaque sous-structure, on calcule sa réponse sous l’effet de chacun des modes d’interface. Ces modes viennent compléter les modes à interfaces bloquées.
On détermine alors la réponse de la structure globale à l’aide des modes ainsi construits pour chacune des sous-structures. Une description mathématique est proposée en dans la section 5 .
3.2. Illustration sur une structure simple#
Pour illustrer graphiquement le procédé, on propose les visualisationssuivantes qui illustrent le cas d’une poutre droite de section carrée, encastrée sur sa gauche et découpée en 2 sous-structures notées SD1 et SD2().
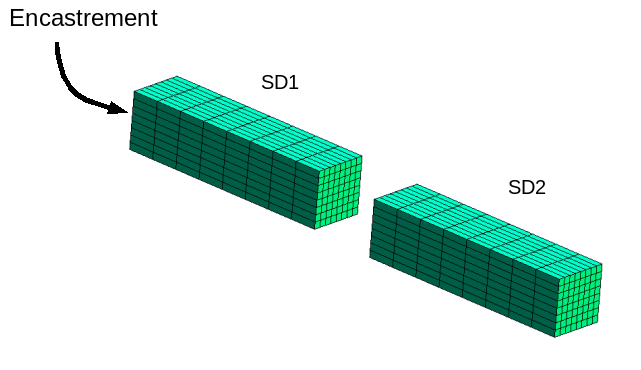
Figure 3.2-1: Poutre divisée en 2 sous-structures
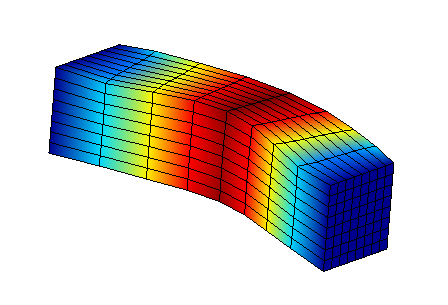
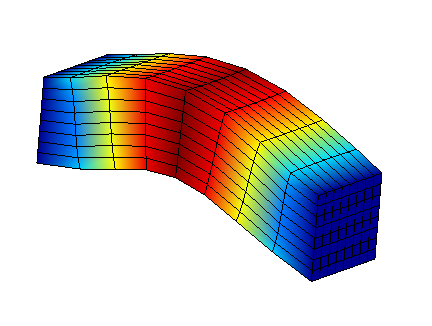
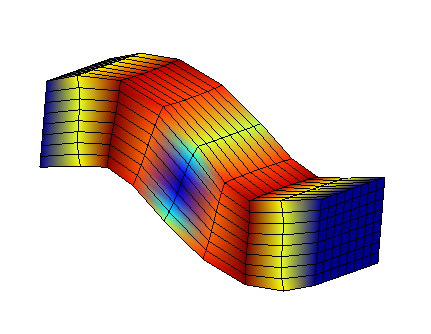
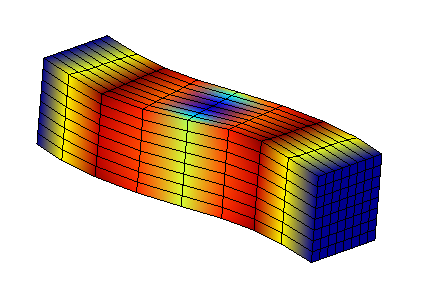
Nous présentons en les modes à interface bloquée de la sous-structure SD1. Sur la partie gauche s’applique l’encastrement lié au problème modélisé et sur la partie droite s’applique l’encastrement liée au blocage de l’interface. Cela constitue le 1er groupe de modes sur lesquels on va réduire le comportement de la sous-structure SD1. On fait de même sur la sous-structure SD2.
|
|
|
|
mode 1 horizontal |
mode 1 vertical |
mode 2 horizontal |
mode 2 vertical |
Figure 3.2-2: Modes à interface bloquée
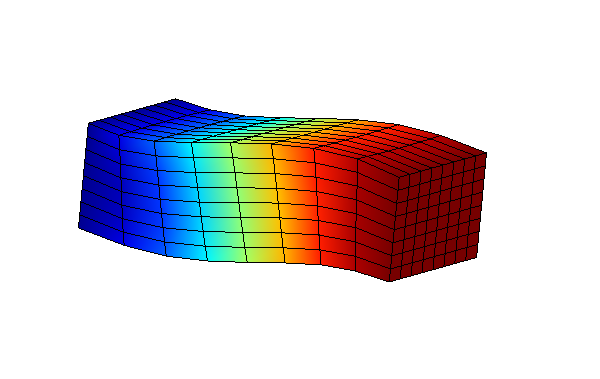
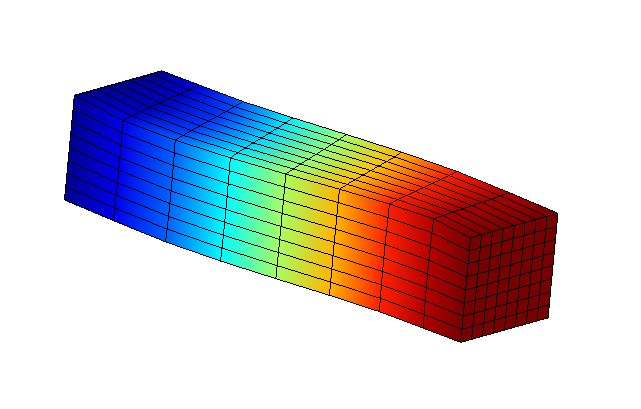
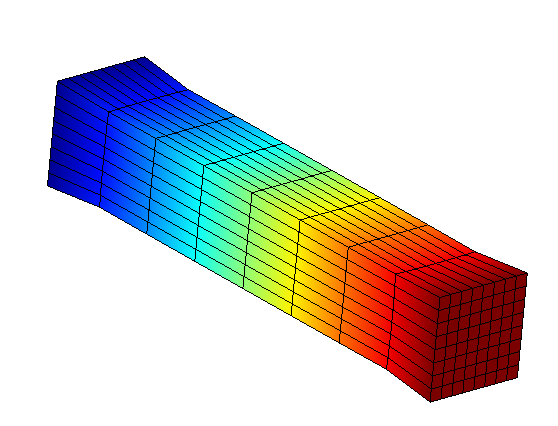
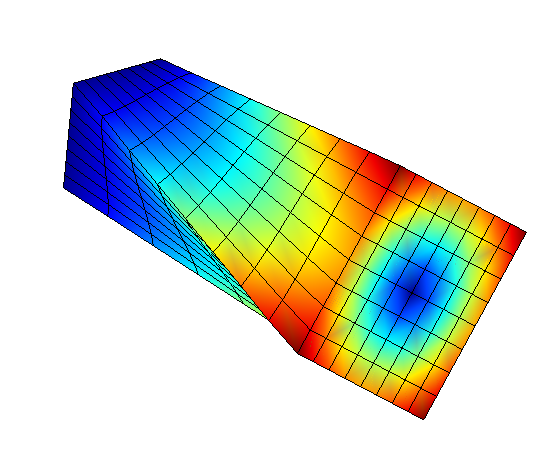
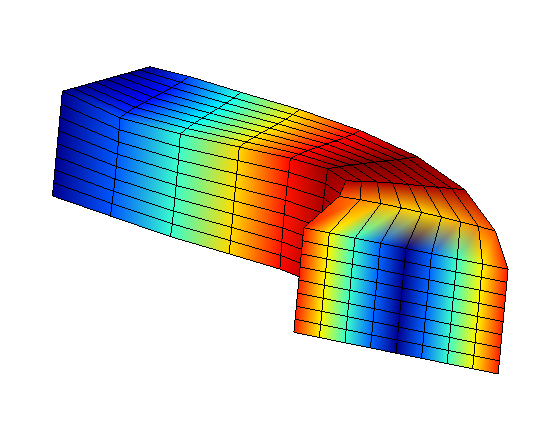
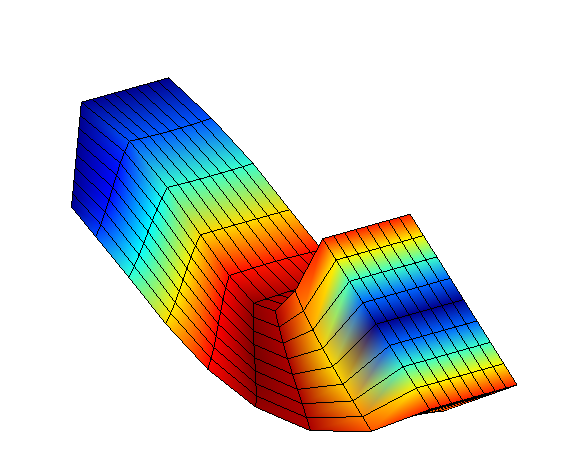
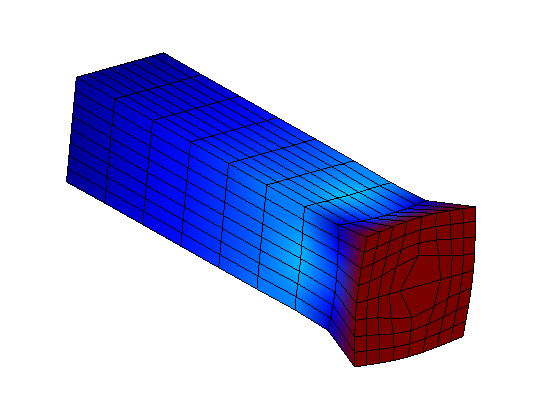
Nous présentons en l’effet des modes d’interface choisis sur la sous-structure SD1. Ces modes ont été définis à l’avance et on voit qu’ils sont composés de:
3 déplacements unitaires suivants les axes X, Y et Z [1]
;
3 rotations unitaires suivants les axes X, Y et Z;
1 gonflement dans le plan de l’interface.
La même construction est réalisée sur la sous-structure SD2.
|
|
|
déplacement vertical |
déplacement horizontal |
déplacement axial |
|
|
|
rotation axiale |
rotation verticale |
rotation horizontale |
|
||
gonflement |
Figure 3.2-3: Effet des modes d’interface sur une sous-structure
C’est ensuite en mixant les modes locaux et les modes d’interface des 2 sous-structures que l’on va construire la réponse de la structure globale.
Il est important de souligner que le nombre de modes d’interface est fixé (en l’occurrence par le développeur de cette méthodologie) tandis le nombre de modes locaux est à la main de l’utilisateur. Nous proposons dans la suite des recommandations sur le nombre de modes locaux à retenir.
3.3. Extension au cas de l’IFS#
L’exemple précédent illustre la méthodologie sur un cas purement structure. L’extensionà la prise en compte de l’interaction avec un fluide est naturelle dans cette méthodologie. Elle passe essentiellement par le recours à la formulation U_P du problème et en la définition de modes d’interface supplémentaires. Ainsi, les étapes sont modifiées comme suit:
les modes locaux deviennent des modes à interface bloquée en déplacement et en pression et ils comportent naturellement une partie structure et une partie fluide;
les modes d’interface se composent de modes de structure identiques à ceux présentés dans la section précédente auxquels s’ajoutent les modes de fluide: 1 mode à pression constante sur l’interface, 2 modes à variation de pression linéaire respectivement selon l’axe X et selon l’axe Y de l’interface.