2. Modélisation numérique des machines tournantes#
Une étude de machines tournantes exige à la fois une modélisation de la partie tournante – la ligne d’arbres – et une modélisation des organes de supportage. Il est également possible de prendre en compte l’influence de la table de groupe, structure issue du génie civil et sur laquelle reposent les organes de supportage, sur le comportement dynamique de la ligne d’arbres.
2.1. Modélisation des parties tournantes#
Les rotors se prêtent plutôt bien à une modélisation filaire. D’un point de vue dynamique, les lignes d’arbre sont des éléments flexibles et il est nécessaire de prendre en compte le cisaillement transverse dans le calcul du comportement. C’est pourquoi, une modélisation par des éléments finis de type poutre de Timoshenko, prenant en compte l’effet gyroscopique, la déformation d’effort tranchant et l’inertie de rotation des sections, est classiquement choisie.
La théorie des poutres ne permet cependant pas de traiter correctement les changements brusques de section. En présence d’un changement de section important, la masse mise en jeu dans le mouvement correspond à la géométrie de la section. En revanche, en ce qui concerne la déformation, celle-ci est plus limitée et l’utilisation des dimensions de la structure pour la définition des sections des éléments aboutit à une forte sur-évaluation de la rigidité de la zone considérée.
Code_Aster doit donc permettre, pour chaque élément de rotor, un traitement dissocié des termes de masse et de rigidité. A chaque section d’un élément sont associées une section masse utilisée pour le calcul des termes élémentaires de masse et une section raideur utilisée pour le calcul des termes élémentaires de rigidité. La mise en données actuelle des modèles de lignes d’arbres se fait donc par 2 géométries duales (diamètre en raideur / diamètre en masse). Cette dualité diamètre de masse / diamètre de raideur s’explique par la règle empirique des \(17°\) . La définition de la masse et de la raideur de chaque élément de rotor s’appuie sur deux affectations différentes des caractéristiques élémentaires. De manière générale, la section masse correspond à la géométrie de la structure. Les sections raideur peuvent ne pas être en cohérence avec la géométrie de la structure du rotor notamment dans le cas de changement brusque de section.
Par ailleurs, une modélisation tridimensionnelle des rotors est aussi possible dans Code_Aster . Pour plus de détails sur la procédure à suivre, le lecteur pourra se référer aux documents de validation [V5.03.108], [V5.03.109] et [V5.03.110].
Les disques avec ailettes sont considérés comme rigides et modélisés par des masses et inerties équivalentes. Cela permet de négliger les modes locaux dus aux ailettes des rotors et de simplifier le modèle de la structure. À titre d’exemple, la représentation schématique d’une ligne d’arbre P4-P’4 est visible sur la figure ci-dessous.
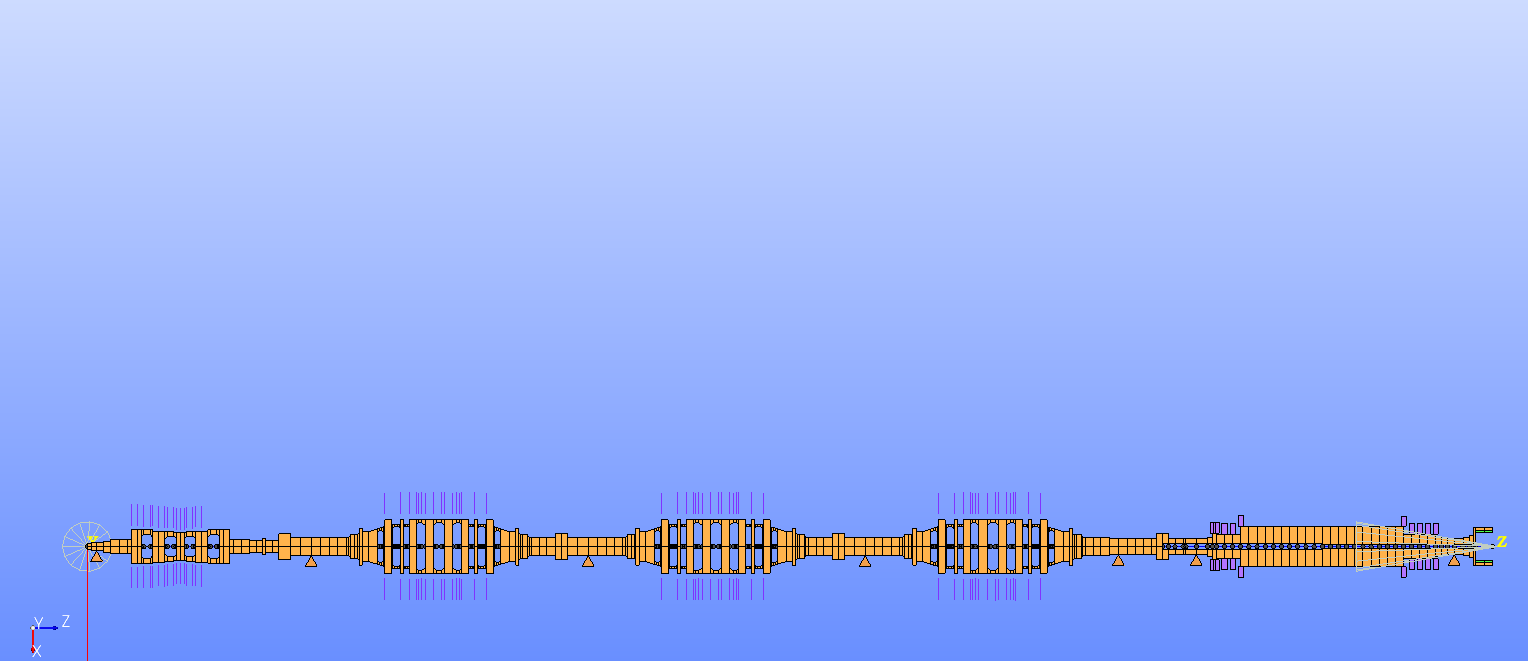
Figure 2.1-a : Représentation d’un modèle éléments finis P4-P’4
2.2. Modélisation des paliers de supportage#
Dans une turbine du parc nucléaire, la ligne d’arbre est supportée par des paliers qui reposent sur le massif. La présente les modèles et les notations adoptés.
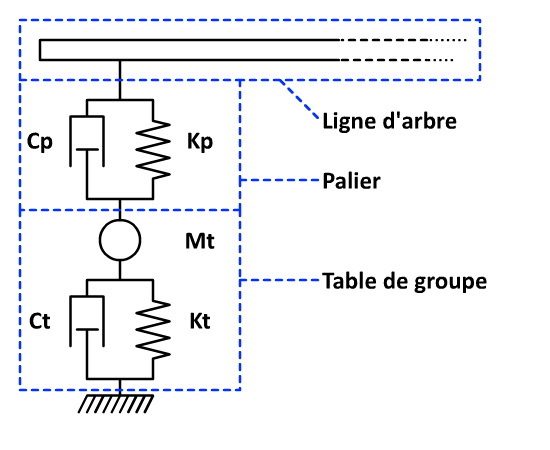
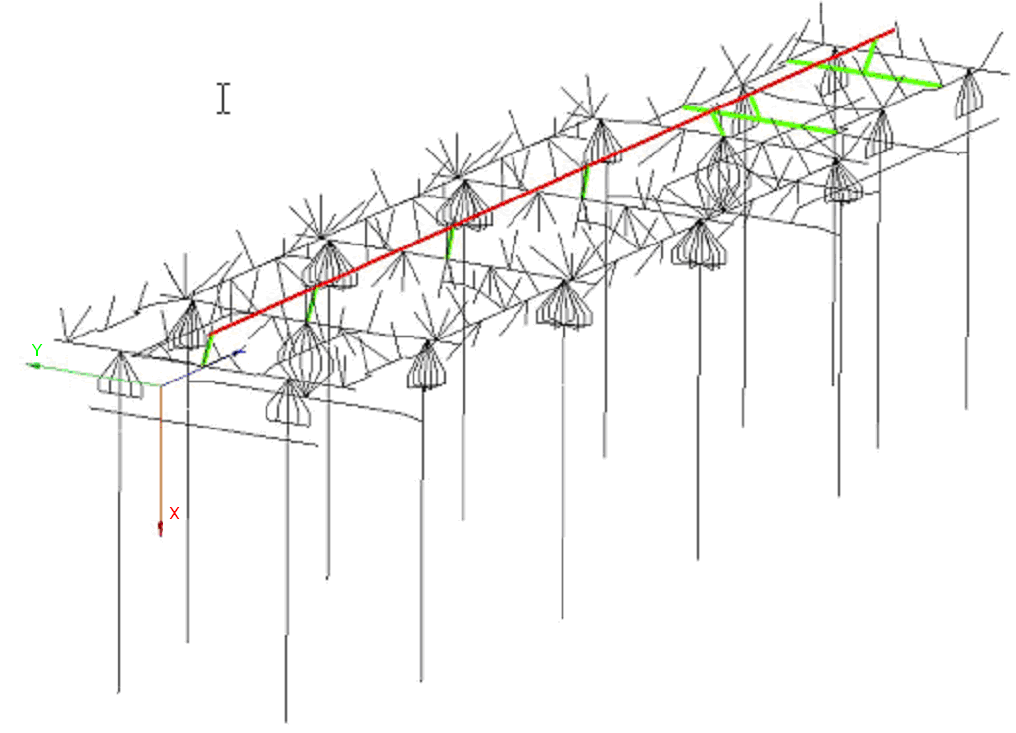
Figure 2.2-a : Représentations des paliers et de la table de groupe
2.2.1. Paliers linéaires#
Dans une première approximation, un comportement linéaire peut être retenu pour les paliers, ce comportement étant fonction de la vitesse de rotation. En particulier, avec l’hypothèse des petits déplacements, les coefficients de raideur et d’amortissement peuvent être calculés en linéarisant les équations de Reynolds autour de la position d’équilibre. Puis, en calculant le travail virtuel \({W}_{\mathit{paliers}}\) des forces externes agissant sur l’arbre, il vient:
\(\delta {W}_{\mathit{paliers}}=\left[\begin{array}{c}{F}_{x}{F}_{y}\end{array}\right]\left\lbrace \begin{array}{c}\delta x\\ \delta y\end{array}\right\rbrace\)
avec \({F}_{x}\) et \({F}_{y}\) les composantes de la force généralisée agissant sur les paliers.
En supposant que le rotor est parfaitement rigide, que les déplacements de l’arbre se limitent au voisinage d’une position d’équilibre statique (indicée \(0\) ) et en considérant le cadre des petites perturbations (petits déplacements \(\left(x,y\right)\) et petites vitesses \((\dot{x},\dot{y})\) ), les composantes des forces aux paliers s’écrivent :
\(\left\lbrace \begin{array}{c}{F}_{x}(x+{x}_{0},y+{y}_{0},\dot{x},\dot{y})={F}_{x}({x}_{0},{y}_{0},0,0)+x{\left[\frac{\partial {F}_{x}}{\partial {x}_{}}\right]}_{0}+y{\left[\frac{\partial {F}_{x}}{\partial {y}_{}}\right]}_{0}+\dot{x}{\left[\frac{\partial {F}_{x}}{\partial \dot{{x}_{}}}\right]}_{0}+\dot{y}{\left[\frac{\partial {F}_{x}}{\partial \dot{{y}_{}}}\right]}_{0}+\text{...}\\ {F}_{y}(x+{x}_{0},y+{y}_{0},\dot{x},\dot{y})={F}_{y}({x}_{0},{y}_{0},0,0)+x{\left[\frac{\partial {F}_{y}}{\partial {x}_{}}\right]}_{0}+y{\left[\frac{\partial {F}_{y}}{\partial {y}_{}}\right]}_{0}+\dot{x}{\left[\frac{\partial {F}_{y}}{\partial \dot{{x}_{}}}\right]}_{0}+\dot{y}{\left[\frac{\partial {F}_{y}}{\partial \dot{{y}_{}}}\right]}_{0}+\text{...}\end{array}\right\rbrace\)
avec \({k}_{ij}=-\frac{\partial {F}_{i}}{\partial {x}_{}}\) et \({c}_{ij}=-\frac{\partial {F}_{i}}{\partial \dot{{x}_{j}}}\) qui correspondent aux raideurs et aux amortissements dus au film d’huile. Ces coefficients peuvent être calculés de manière en fonction de la géométrie du palier, que l’on peut retrouver dans la littérature spécialisée pour des géométries très simples de paliers.
En se limitant au premier ordre, les forces exercées par le fluide sur le rotor, suite aux déplacements du centre du rotor, peuvent se mettre sous forme matricielle :
\(\left\lbrace \begin{array}{c}{F}_{x}\\ {F}_{y}\end{array}\right\rbrace =-\left[\begin{array}{cc}{k}_{xx}& {k}_{xy}\\ {k}_{yx}& {k}_{yy}\end{array}\right]\left\lbrace \begin{array}{c}x\\ y\end{array}\right\rbrace -\left[\begin{array}{cc}{c}_{xx}& {c}_{xy}\\ {c}_{yx}& {c}_{yy}\end{array}\right]\left\lbrace \begin{array}{c}\dot{x}\\ \dot{y}\end{array}\right\rbrace\)
avec les termes de matrices raideur et amortissement décrits par des fonctions linéaires par morceaux de la vitesse de rotation. Les valeurs des coefficients sont habituellement calculées par EDYOS.
2.2.2. Paliers non linéaires#
En général, le comportement non linéaire des paliers peut être approché par une représentation linéaire de l’équation de Reynolds autour d’un point de fonctionnement. Or, d’après le REX des études EDF, pour certains paliers fluides, où les amplitudes des vibrations deviennent excessives, il est préférable de prendre en compte un comportement non linéaire, notamment lors du passage des vitesses critiques où le film d’huile est fortement écrasé.
Dans le cas des groupes turbo-alternateurs, la ligne d’arbres est supportée par des paliers hydrodynamiques qui ne peuvent pas être considérés comme passifs mais comme des éléments influant le comportement dynamique de la ligne d’arbres. En effet, le film d’huile a des propriétés de raideur et d’amortissement qui varient selon le régime de fonctionnement de la turbine, i.e. de l’excentricité du rotor et de la vitesse de rotation (notamment aux vitesses critiques), et contrôlent la stabilité de l’ensemble.
Les réactions aux paliers sont obtenues après intégration du champ de pression calculé à partir de l’équation non linéaire de Reynolds. La résolution simultanée des équations du mouvement du rotor et du comportement hydrodynamique de chaque palier peut s’avérer complexe et coûteuse en temps de calcul.
La prise en compte de paliers non-linéaires pour le calcul de machines tournantes est réalisée par le couplage entre Code_Aster et EDYOS via YACS.
2.3. Modélisation de la table de groupe#
Les paliers, via les chaises palières, reposent sur une structure issue du Génie Civil: la table de groupe. Cette table, composée principalement de poutres et de traverses, est relativement délicate à modéliser. Dans la majorité des études machines tournantes, on se contente d’une modélisation très simple. On dispose de trois types de modélisation:
support rigide
support simplifié
support généralisé
2.3.1. Support rigide#
Dans une modélisation de type «support rigide», la table de groupe n’est pas modélisée et le palier (linéaire ou non-linéaire) est directement relié à un nœud encastré. La table de groupe est alors indéformable et ne permet pas la transmission de vibrations entre les paliers. Il suffit alors simplement d’imposer des conditions aux limites de type encastrement sur les nœuds reliés aux paliers.
2.3.2. Support simplifié#
Dans une modélisation de type «support simplifié», la table de groupe est modélisée par des éléments discrets caractérisés par un système masse-ressort-amortisseur (cf. à gauche). Il suffit d’identifier les caractéristiques dynamiques de la table de groupe, et de les affecter aux éléments discrets. La raideur dynamique de la table de groupe est alors intégrée dans la modélisation, cependant, cette approche n’autorise pas de transmission de vibrations entre les paliers via la table de groupe.
2.3.3. Support généralisé#
Dans une modélisation de type «support généralisé», le comportement du support est défini par une base modale calculée au préalable, par exemple à partir d’une modélisation 1D, 3D ou hybride 1D-3D de la table de groupe et de ses parties statiques (cf. à droite). La prise en compte du massif généralisé peut se faire soit par calcul direct soit par sous-structuration de type Craig-Bampton ou Mac-Neal (cf. doc [U2.06.04] – Notice de construction des modèles réduits en dynamique). À titre d’exemple, le cas-test SDLV132 [U2.04.132] (cf. annexe) illustre la mise en œuvre d’un calcul modal de ligne d’arbres avec son massif généralisé, ce dernier étant pris en compte par sous-structuration. La procédure employée permet aussi de prendre en compte des spécificités technologiques (condenseur lié aux corps externes de turbine, par exemple).