1. Mise en équation#
1.1. Équations du mouvement#
Cette partie a pour objectif de présenter les aspects essentiels d’un calcul de ligne d’arbres. Pour cela, nous allons étudier le modèle simple de rotor de la .
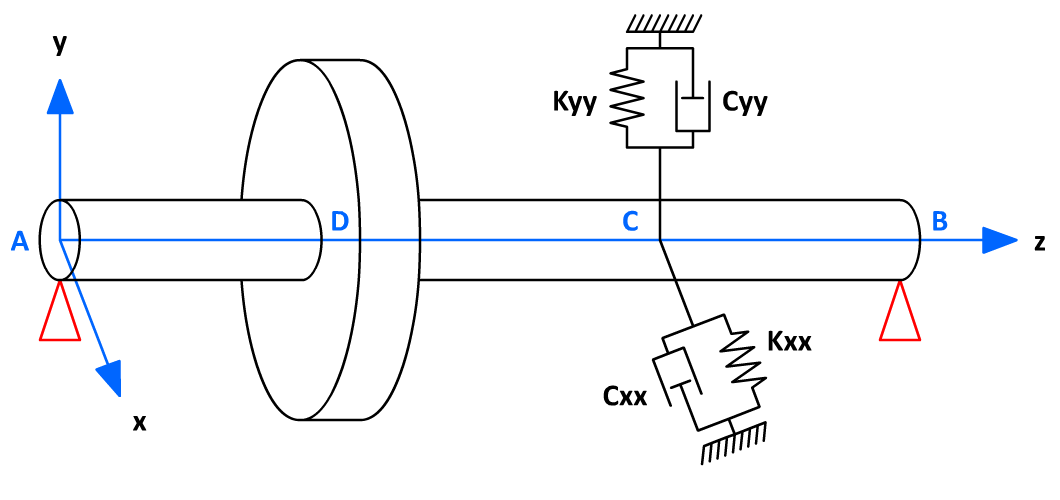
Figure 1.1-a : Modèle simplifié
Le rotor d’axe de rotation \(z\) est modélisé par une poutre qui comporte un disque au tiers de sa longueur. Il repose, d’une part, sur deux appuis infiniment rigides à chaque extrémité et, d’autre part, sur un palier linéaire dans les directions \(x\) et \(y\) situé aux deux tiers de la poutre.
Les expressions des énergies cinétiques de l’arbre, des disques et des paliers sont nécessaires pour caractériser ces derniers. L’arbre est de plus caractérisé par son énergie de déformation. Nous utilisons aussi les forces dues aux paliers afin de calculer le travail virtuel, et ainsi obtenir les efforts correspondants exercés sur l’arbre. Nous ne présenterons ici que les principales équations de comportement, sans nécessairement détailler les calculs pour y arriver.
Les équations générales du système sont donc obtenues selon le schéma suivant: on calcule pour les éléments du système, l’énergie cinétique \(T\) , l’énergie de déformation \(U\) et le travail virtuel des efforts extérieurs, puis on applique les équations de Lagrange sous la forme:
où \(N\) est le nombre de degrés de liberté, \({q}_{i}\) sont les coordonnées indépendantes généralisées et \({F}_{{q}_{i}}\) les forces généralisées.
On suppose que le disque est indéformable, et on se limite donc à sa caractérisation par son énergie cinétique. Ainsi, le disque est caractérisé par sa matrice d’inertie en son centre de gravité:
L’arbre est présenté comme une poutre à section circulaire constante et est caractérisé par ses énergies cinétique et de déformation.
Les termes de raideurs et d’amortissement sont supposés connus (cf. sous-section 2.2.1 pour plus de détails sur l’identification de ces coefficients). Les forces exercées par le palier sur l’arbre peuvent donc s’exprimer comme:
La Figure 1.1-b présente le modèle et les notations adoptés pour les paliers tandis que la Figure 1.1-a présentent une vue schématique de la ligne d’arbres.
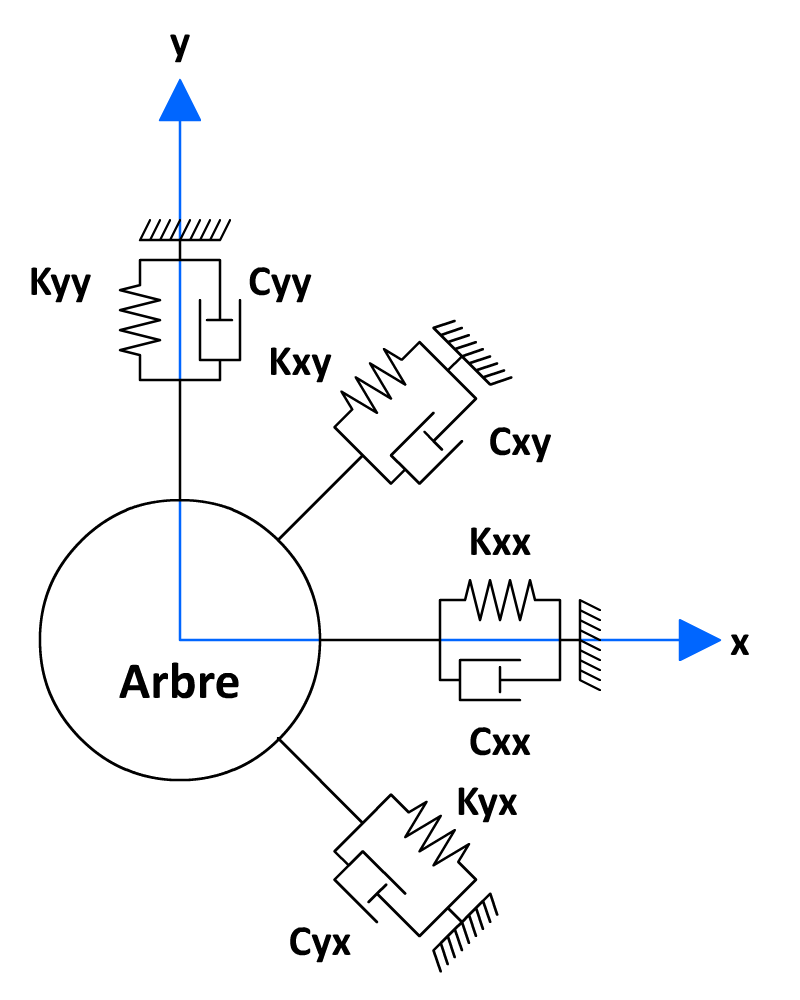
Figure 1.1-b : Modélisation linéaire des paliers
À partir du calcul des énergies cinétiques et de déformations de tous les éléments, et de l’équation éq 1.1-1 de Lagrange, on obtient des équations de comportement qui peuvent être réécrites sous une forme matricielle (voir équation éq 1.1-4 ):
\(M.\left[\begin{array}{c}\ddot{x}\\ \ddot{y}\end{array}\right]+C.\left[\begin{array}{c}\dot{x}\\ \dot{y}\end{array}\right]+\Omega .G.\left[\begin{array}{c}\dot{x}\\ \dot{y}\end{array}\right]+K.\left[\begin{array}{c}x\\ y\end{array}\right]=\left[\begin{array}{c}{F}_{x}\\ {F}_{y}\end{array}\right]\) |
éq 1.1-4 |
Tableau 1.1-1
où \(M\) , \(C\) , \(G\) et \(K\) sont, respectivement, les matrices carrées de masse, d’amortissement, de gyroscopie et de raideur. Nous omettons volontairement le détail des calculs et renvoyons à l’ouvrage de Lalanne et Ferraris [1]. On remarquera que la matrice de gyroscopie est multipliée par la vitesse de rotation du rotor \(\Omega\) . Le comportement dynamique de la ligne d’arbre dépend donc de sa vitesse de rotation. La solution homogène de cette équation permet de trouver les fréquences et modes propres du rotor.