3. Modèle d’amortissement viscoélastique à variables internes#
Le modèle d’amortissement viscoélastique à variable interne est utilisable pour traiter les réponses harmoniques et transitoires de structures avec des matériaux viscoélastiques. Ce modèle repose sur l’existence d’une loi de comportement permettant de déterminer l’état de contrainte en fonction de l’historique des déformations :
\(\sigma ={E}_{\infty}\varepsilon (t)-{\int}_{0}^{t}{E}_{v}(t-\tau )\frac{\partial \varepsilon (\tau )}{\partial \xi }d\tau\)
où \({E}_{\infty}\) représente le module d’Young haute fréquence, et \({E}_{v}\) le module de relaxation. Ce module peut être représenté dans le domaine temporel par une série de Prony
\({E}_{v}(t)={E}_{r}+{\sum}_{k=1}^{N}{E}_{k}\exp(-t/{\tau}_{k})\) ,
ou par une somme de fractions rationnelles du premier ordre dans le domaine fréquentiel.
\({E}_{v}(s)={E}_{r}+{\sum}_{k=1}^{N}\frac{{\omega}_{k}{E}_{k}}{s+{\omega}_{k}}\) .
Pour prendre en compte ces lois de comportement, on introduit des variables internes qui permettent de construire un modèle linéaire équivalent d’ordre deux, compatible avec Code_Aster . Ces variables font le lien entre les degrés de libertés physiques impactés par la présence d’un matériau viscoélastique et les grandeurs définissant le comportement. Ainsi, on introduit autant de vecteurs \({q}_{\mathrm{vk}}\) que de paramètres interne. Ces variables sont gouvernées par les équations d’évolution temporelles
\({\tau}_{k}\dot{{q}_{\mathrm{vk}}}+{q}_{\mathrm{vk}}-q=0\)
soit, en fréquentiel
\(s{q}_{\mathrm{vk}}+{\omega}_{k}({q}_{\mathrm{vk}}-q)=0\)
On peut illustrer les relations décrivant ce comportement en considérant un système masse «ressort» pour lequel le ressort possède un comportement qui peut être représenté par \(N\) variables internes :
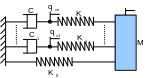
Fig. 3.1 Figure 1 : Représentation d’un système «1 DDL» à états internes.#
Les équations d’équilibre pour ce système s’écrivent
\(\lbrace \begin{array}{}\text{}M\ddot{q}+{K}_{0}q+{\sum}_{k=1}^{N}{K}_{k}(q-{q}_{\mathrm{vk}})=0\text{}\\ \text{}\\ \text{}{C}_{k}\dot{{q}_{\mathrm{vk}}}+{K}_{k}({q}_{\mathrm{vk}}-q)=0\text{}\forall k\in [1,N]\end{array}\)
Le système dynamique pour cet oscillateur peut donc se mettre sous la forme classique d’un modèle d’ordre 2
\(\left[\begin{array}{cccc}M& 0& \text{...}& 0\\ 0& 0& \ddots & ⋮\\ ⋮& \ddots & 0& ⋮\\ 0& \mathrm{...}& \mathrm{...}& 0\end{array}\right]\ddot{\left\lbrace \begin{array}{}q\\ {q}_{\mathrm{v1}}\\ {q}_{\mathrm{vk}}\\ {q}_{\mathrm{vN}}\end{array}\right\rbrace }+\left[\begin{array}{cccc}0& 0& \text{...}& 0\\ 0& {C}_{1}& \ddots & ⋮\\ ⋮& \ddots & {C}_{k}& 0\\ 0& \mathrm{...}& 0& {C}_{N}\end{array}\right]\dot{\left\lbrace \begin{array}{}q\\ {q}_{\mathrm{v1}}\\ {q}_{\mathrm{vk}}\\ {q}_{\mathrm{vN}}\end{array}\right\rbrace }+\left[\begin{array}{cccc}{K}_{0}+{\sum}_{k=1}^{N}{K}_{k}& -{K}_{1}& -{K}_{k}& -{K}_{N}\\ -{K}_{1}& {K}_{1}& 0& 0\\ -{K}_{k}& 0& {K}_{k}& 0\\ -{K}_{N}& 0& 0& {K}_{n}\end{array}\right]\left\lbrace \begin{array}{}q\\ {q}_{\mathrm{v1}}\\ {q}_{\mathrm{vk}}\\ {q}_{\mathrm{vN}}\end{array}\right\rbrace =\left\lbrace \begin{array}{}f\\ 0\\ 0\\ 0\end{array}\right\rbrace\)
En l’état, Code_Aster ne permet pas de prendre en compte de telles lois de comportement pour les analyses dynamiques linéaires. La solution adoptée pour résoudre ce problème consiste à construire une base de réduction adaptée pour le problème.
Cette base de réduction est construite autour de modes propres et des réponses statiques de la structure aux efforts viscoélastiques engendrés par les modes. Dans ces conditions, on a
\([T]=\left[\begin{array}{ccc}{\Phi}_{l}& {\Phi}_{e}& {T}_{p}\\ {\Phi}_{\mathrm{lv1}}& 0& {T}_{\mathrm{v1}}\\ {\Phi}_{\mathrm{lvk}}& 0& {T}_{\mathrm{kv}}\\ {\Phi}_{\mathrm{lvN}}& 0& {T}_{\mathrm{vN}}\end{array}\right]\)
Les sous matrices T sont construites à partir du problème statique
\(\left[\begin{array}{cccc}{K}_{0}+{\sum}_{k=1}^{N}{K}_{k}& -{K}_{1}& -{K}_{k}& -{K}_{N}\\ -{K}_{1}& {K}_{1}& 0& 0\\ -{K}_{k}& 0& {K}_{k}& 0\\ -{K}_{N}& 0& 0& {K}_{n}\end{array}\right]\left\lbrace \begin{array}{}{T}_{p}\\ {T}_{\mathrm{v1}}\\ {T}_{\mathrm{vk}}\\ {T}_{\mathrm{vN}}\end{array}\right\rbrace =\left\lbrace \begin{array}{}0\\ {F}_{\mathrm{v1}}\\ {F}_{\mathrm{vk}}\\ {F}_{\mathrm{vN}}\end{array}\right\rbrace\)
avec le chargement défini par
\(\left\lbrace \begin{array}{}0\\ {F}_{\mathrm{v1}}\\ {F}_{\mathrm{vk}}\\ {F}_{\mathrm{vN}}\end{array}\right\rbrace =\left[\begin{array}{cccc}0& 0& \text{...}& 0\\ 0& {C}_{1}& \ddots & ⋮\\ ⋮& \ddots & {C}_{k}& 0\\ 0& \mathrm{...}& 0& {C}_{N}\end{array}\right]\dot{\left\lbrace \begin{array}{}\Phi \\ {\Phi}_{\mathrm{v1}}\\ {\Phi}_{\mathrm{vk}}\\ {\Phi}_{\mathrm{vN}}\end{array}\right\rbrace }\)
On peut alors résoudre le problème projeté sur la base \(T\) , problème qui prend en compte le comportement viscoélastique global défini pour les matériaux.
Les détails pour la mise en œuvre de ces techniques dans Code_Aster sont détaillés dans la documentation sur la construction des modèles réduits pour la dynamique U2.06.04.
Cette approche est pour l’instant réservée aux utilisateurs expérimentés, puisque la réduction de modèle en présence d’états internes peut conduire à des comportements singuliers. D’autre part, la méthode proposée pour la réduction n’est pas nécessairement suffisante, et il faut parfois enrichir la base ainsi construire pour construire un modèle raisonnable.
La recherche de valeurs propres ne peut se faire qu’avec certains paramétrages de l’opérateur de recherche de valeurs propres CALC_MODES [U4.52.02].
La documentation de référence [R5.01.02] précise les types de problèmes qu’on peut traiter et les paramétrages possibles.
Cependant, pour le calcul des modes propres du modèle réduit, il est recommandé d’utiliser le solveur plein (METHODE=”QZ”) en recherchant toutes les valeurs propres (OPTION=”TOUT”), puisque sinon, il n’est pas possible d’accéder aux valeurs propres réelles, représentant la relaxation, qui sont des composantes importantes du comportement de ce type de matériaux.