1. Problème de référence#
1.1. Description du dispositif#
L’élément non-linéaire est représenté par le modèle rhéologique ci-dessous.
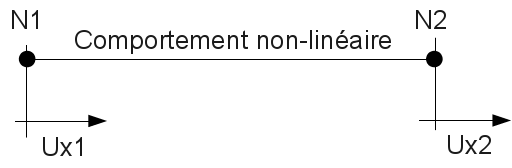
Figure 1.1-a: Modèle du dispositif.
Les équations régissant le comportement sont dans [R5.03.17].
1.2. Modélisations#
Les modélisations testées le sont sur des éléments DIS_T puis DIS_TR, mailles SEG2 puis mailles POI1. Les caractéristiques des éléments discrets sont du type: K_T_D_L, K_TR_D_L, K_T_D_N, K_TR_D_N.
Remarque: Les unités des paramètres doivent être en accord avec l’unité des efforts, l’unité des longueurs [R5.03.17]. Pour toutes les modélisations les unités sont homogènes à des [N], [mm].
1.2.1. Modélisation A#
Cette modélisation permet de tester le comportement cyclique statique non linéaire de la loi.
1.3. Propriétés matériaux#
1.3.1. Modélisation A#
La seule propriété est la fonction non-linéaire [R5.03.17].
La figure présente le comportement non-linéaire utilisé dans le cas test:
Comportement élastique jusqu’au point \((\mathrm{0.5mm},\mathrm{200.0N})\) .
Comportement non-linéaire suivant la direction \(x\) locale du discret, régit par l’équation suivante:
avec
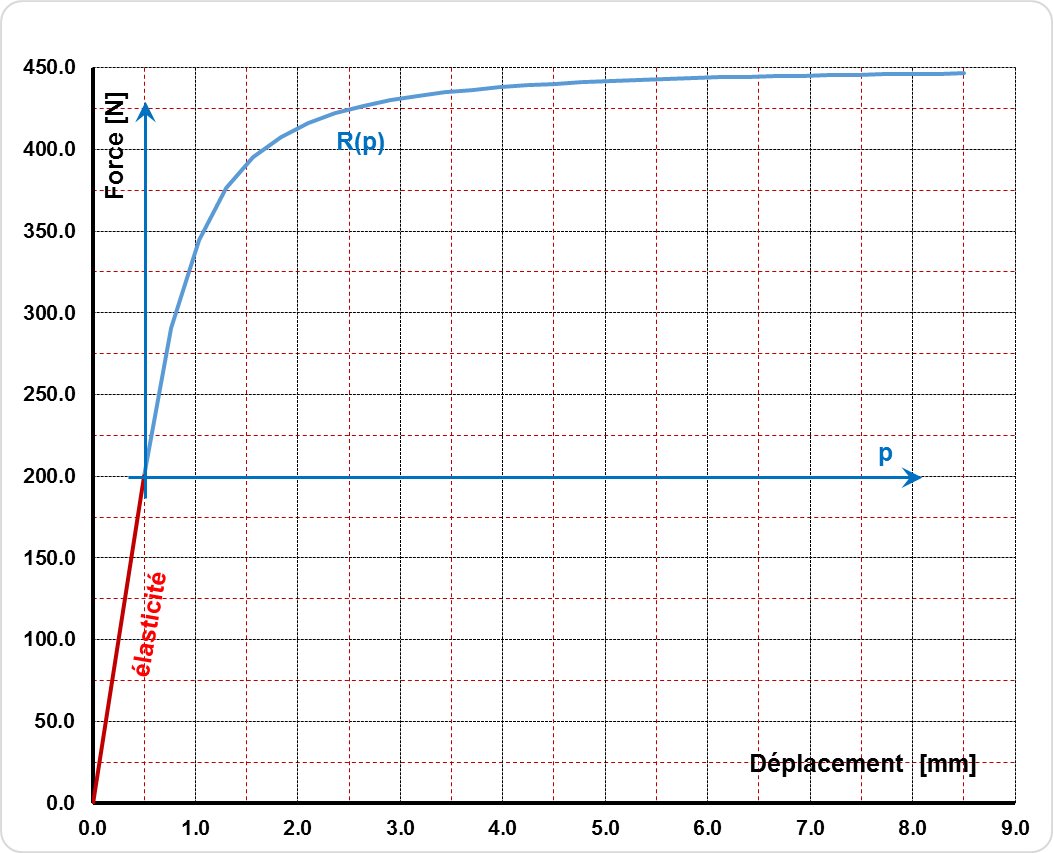
Figure 1.3.1-a : Comportement non-linéaire
1.3.2. Modélisation B#
La seule propriété est la fonction non-linéaire [R5.03.17].
Le comportement est du type “écrouissage isotrope” dans le plan tangent local à l’élément. Il est définit par la fonction suivante:
fctsy2 = DEFI_FONCTION(NOM_PARA=“DTAN” ,
VALE = ( 0.0, 0.0, 0.1, 100.0, 0.2, 120.0, 20.2, 370.0),
)
1.3.3. Modélisation C#
La seule propriété est la fonction non-linéaire [R5.03.17].
Le comportement est du type “écrouissage cinématique” dans le plan tangent local à l’élément. Il est définit par la fonction suivante:
fctsy2 = DEFI_FONCTION(NOM_PARA=“DTAN” ,
VALE = ( 0.0, 0.0, 0.1, 100.0, 20.1, 350.0),
)
1.3.4. Modélisation D#
La modélisation D combine A et B. Le comportement est non linéaire dans la direction axiale et dans la direction tangentielle. FX et FTAN sont tous les deux renseignés dans DEFI_MATERIAU.
Dans la direction axiale, la fonction d’écrouissage est la même que dans la modélisation A, représentée par l’équation (1.1), et dans la tangentielle, la fonction d’écrouissage est fctsy2 de la modélisation B, avec un écrouissage isotrope.
1.3.5. Modélisation E#
La modélisation E est un test de vérification pour le comportement de direction tangentielle. La fonction d’écrouissage est la même que dans la modélisation A, représentée par l’équation (1.1).
1.4. Conditions aux limites et chargements#
1.4.1. Modélisation A et E#
Lorsque le discret est un SEG2, l’un des nœuds est bloqué, sur l’autre une condition de déplacement est imposé. Lorsque le discret est un POI1 la condition de déplacement est imposé sur ce nœud.
La condition en déplacement est une fonction du temps:
\({U}_{0}.\sin(2\pi .f.t)\) avec \(f=1\mathit{Hz}\) et \({U}_{0}=2.0\mathit{mm}\)
Ce déplacement est appliqué à la direction axiale pour la modélisation A et sur les deux directions (axiale et tangentielle) pour la modélisation E.
1.4.2. Modélisations B et C#
Lorsque le discret est un SEG2, l’un des nœuds est bloqué, sur l’autre une condition de déplacement est imposé. Lorsque le discret est un POI1 la condition de déplacement est imposé sur ce nœud.
Les conditions en déplacement sont des fonctions du temps:
\(\mathit{Depl}={U}_{1.}\sin(2\pi .{f}_{1}.t)+{U}_{2.}\sin(2\pi .{f}_{2}.t)+{U}_{3.}\sin(2\pi .{f}_{3}.t)\)
Suivant la direction \(Y\) : \((u,f)=[(\mathrm{0.20,0}.80),(\mathrm{0.15,1}.50),(\mathrm{0.10,3}.00)]\)
Suivant la direction \(Z\) : \((u,f)=[(-\mathrm{0.20,0}.90),(\mathrm{0.15,2}.00),(-\mathrm{0.10,2}.80)]\)
1.4.3. Modélisation D#
La modélisation D combine A et B.
Lorsque le discret est un SEG2, l’un des nœuds est bloqué, sur l’autre une condition de déplacement est imposé. Lorsque le discret est un POI1 la condition de déplacement est imposé sur ce nœud.
Le déplacement en x (axial) est celui de la modélisation A et le déplacement dans le plan tangentiel est celui de la modélisation B.