1. Problème de référence#
1.1. Description#
Le modèle rhéologique non linéaire de jonction JONC_ENDO_PLAS est évalué par la réponse qu’il fournit en termes de courbe rotation—moment, dans le repère local:”MZ” obtenus en fonction des rotations “DRZ”, ce indépendamment de l’orientation du repère local et des autres directions qui restent élastiques linéaires.
1.2. Modélisations#
Les modélisations testées sont toutes avec des éléments DIS_TR sur des mailles SEG2. Les caractéristiques de raideur des éléments discrets, qui servent pour la prédiction de l’algorithme non linéaire, sont donc du type: K_TR_D_L.
Remarque: Les unités des paramètres doivent être en accord avec l’unité des efforts et moments, l’unité des longueurs et l’unité de temps du problème [R5.03.17]. Pour toutes les modélisations les unités sont homogènes à des [N], [m], [s].
1.2.1. Modélisation A#
Cette modélisation permet de tester le comportement cyclique statique non linéaire de la relationde comportement JONC_ENDO_PLAS.
Les éléments 1 à 8 sont identifiés chacun par un groupe de mailles (L1 à L8) et les nœuds 1 à 16 par des groupes de nœuds (P1 à P16).
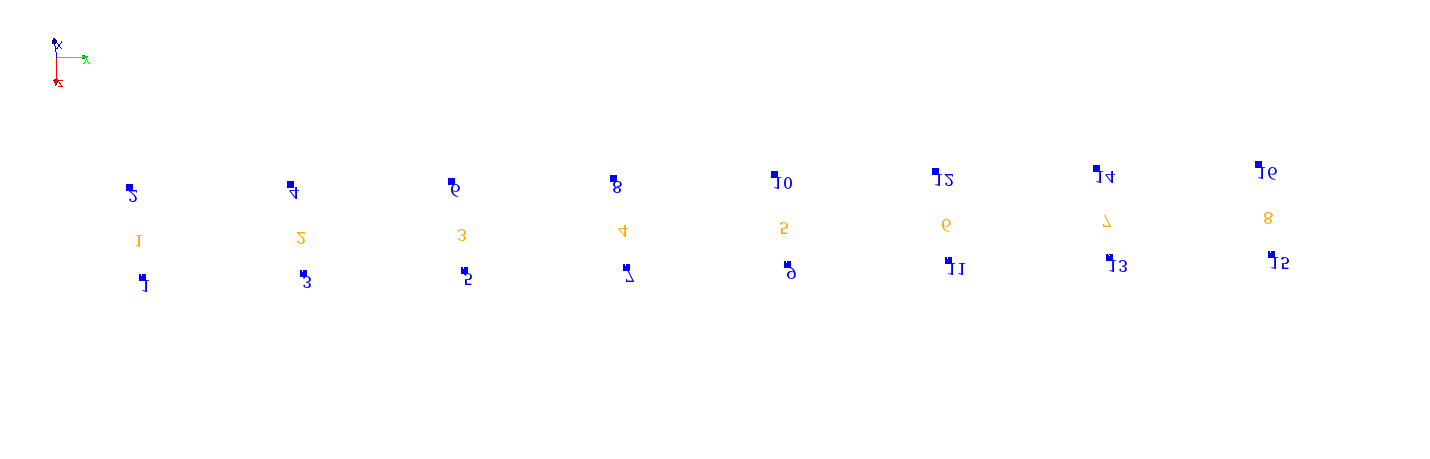
Figure 1.2.1-a : Maillage
L’orientation des repères locaux des éléments est alignée sur le repère local pour les éléments 1, 2, 5 et 6. Ce repère est tourné d’un angle de 30° autour de l’axe X pour les éléments 3, 4, 7 et 8.
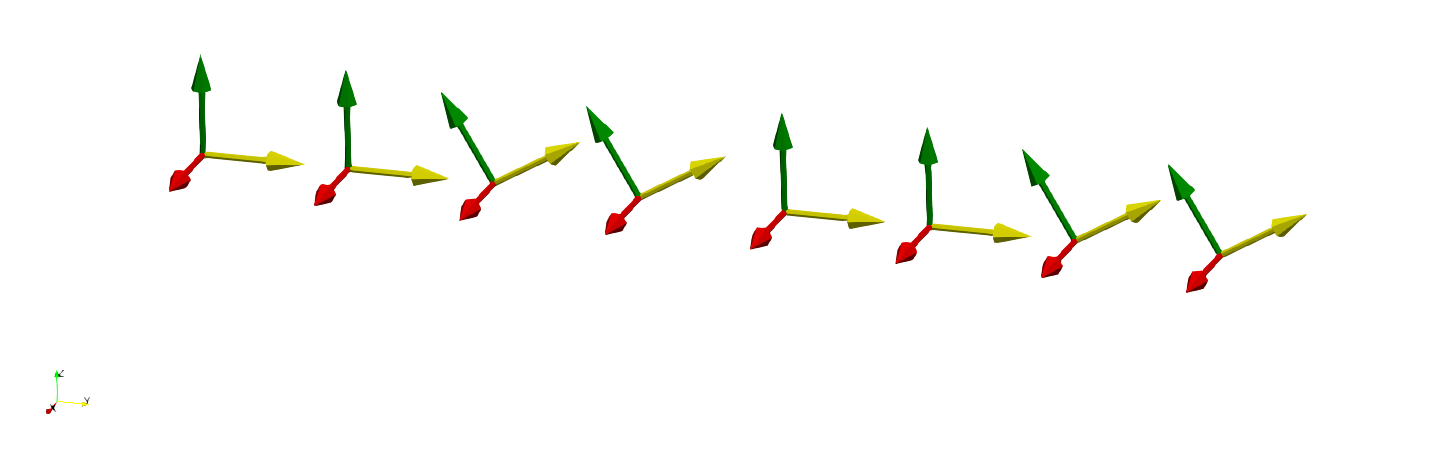
Figure 1.2.1-b : Orientation des repères locaux
1.3. Propriétés du matériau et caractéristiques des éléments#
1.3.1. Modélisation A#
Les paramètres du modèle de comportement en flexion hors plan JONC_ENDO_PLAS, sont obtenus à partir de l’analyse de la section de béton armé: géométrie et caractéristiques des matériaux, cf. [R5.03.17], et ils sont renseignés via la commande DEFI_MATERIAU [U4.43.01].
Tableau 1.3.1-a : paramètres du modèle JONC_ENDO_PLAS , modélisation A.
paramètre |
KE |
KP |
KDP |
KDM |
RDP |
RDM |
MYP |
MYM |
Raideur élastique |
Pente plastique |
Raideur tangente |
Raideur tangente |
Seuil d’endommagement |
Seuil d’endommagement |
Seuil plastique |
Seuil plastique |
|
valeur |
1.E6 |
5.E4 |
2.E5 |
1.E5 |
1.E-3 |
-1.5E-3 |
2.E3 |
-2.5E3 |
Ces valeurs de paramètres ont été choisies pour faciliter le calcul analytique et la vérification du modèle, et ne correspondent pas à une section de béton armée réelle.
Les caractéristiques de raideur élastique’K_TR_D_L”, de l’élément DIS_TR sont dans le repère local de chaque élément:
1.E8, 2.E8, 5.E8, 10.E8, 20.E8, 1.E6
1.4. Conditions aux limites et chargements#
L’élément discret étant un SEG2, l’un des nœuds est bloqué, sur l’autre une condition de déplacement généralisé est imposée. Les nœuds 1, 3, 5, 7, 9, 11, 13 et 15 sont encastrés (déplacement et rotation nulle imposés). Des chargements en rotation ou en rotation et en déplacement sont imposés sur les nœuds 2, 4, 6, 8, 10, 12, 14 et 16
Ces chargements sont définis en fonction du temps, sur l’intervalle de temps \(t\in [:ref:`0s,24s <0s,24s>\)]` . Quatre fonctions de chargement sont définies, les fonctions A, B, C et D.
Tableau 1.4-a : fonctions de chargementen fonction du temps: fonction A.
instant |
0 |
1 |
2 |
3 |
4 |
5 |
6 |
7 |
8 |
9 |
10 |
11 |
12 |
valeur |
0.001 |
-0.001 |
0.003 |
-0.003 |
0.005 |
-0.005 |
|||||||
instant |
13 |
14 |
15 |
16 |
17 |
18 |
19 |
20 |
21 |
22 |
23 |
24 |
|
valeur |
0.011 |
-0.011 |
0.015 |
-0.015 |
0.020 |
-0.020 |
|||||||
Tableau 1.4-b : fonctions de chargementen fonction du temps: fonction B.
instant |
0 |
1 |
2 |
3 |
4 |
5 |
6 |
7 |
8 |
9 |
10 |
11 |
12 |
valeur |
-0.001 |
0.001 |
-0.003 |
0.003 |
-0.005 |
0.005 |
|||||||
instant |
13 |
14 |
15 |
16 |
17 |
18 |
19 |
20 |
21 |
22 |
23 |
24 |
|
valeur |
-0.011 |
0.011 |
-0.015 |
0.015 |
-0.020 |
0.020 |
|||||||
Tableau 1.4-c : fonctions de chargementen fonction du temps: fonction C.
instant |
0 |
12 |
24 |
valeur |
0.02 |
Tableau 1.4-d : fonctions de chargementen fonction du temps: fonction D.
instant |
0 |
12 |
24 |
valeur |
0.01 |
Ces chargements sont imposés de la façon suivante:
Un chargement correspondant à la fonction A est imposé en rotation autour de l’axe Z global (DRZ) pour les éléments 1 et 3.
Un chargement correspondant à la fonction Best imposé en rotation autour de l’axe Z global (DRZ) pour les éléments 2et 4.
Un chargement correspondant à la fonction Cest imposé en rotation autour de l’axe Z global (DRZ) pour les éléments 5et 7.
Un chargement correspondant à la fonction C est imposé en rotation autour de l’axe Z global (DRZ), accompagné d’un chargement correspondant à la fonction D en translation (directions X, Y et Z) et en rotation autour des axes X et Y globaux (DRX et DRY) pour les éléments 6 et 8.
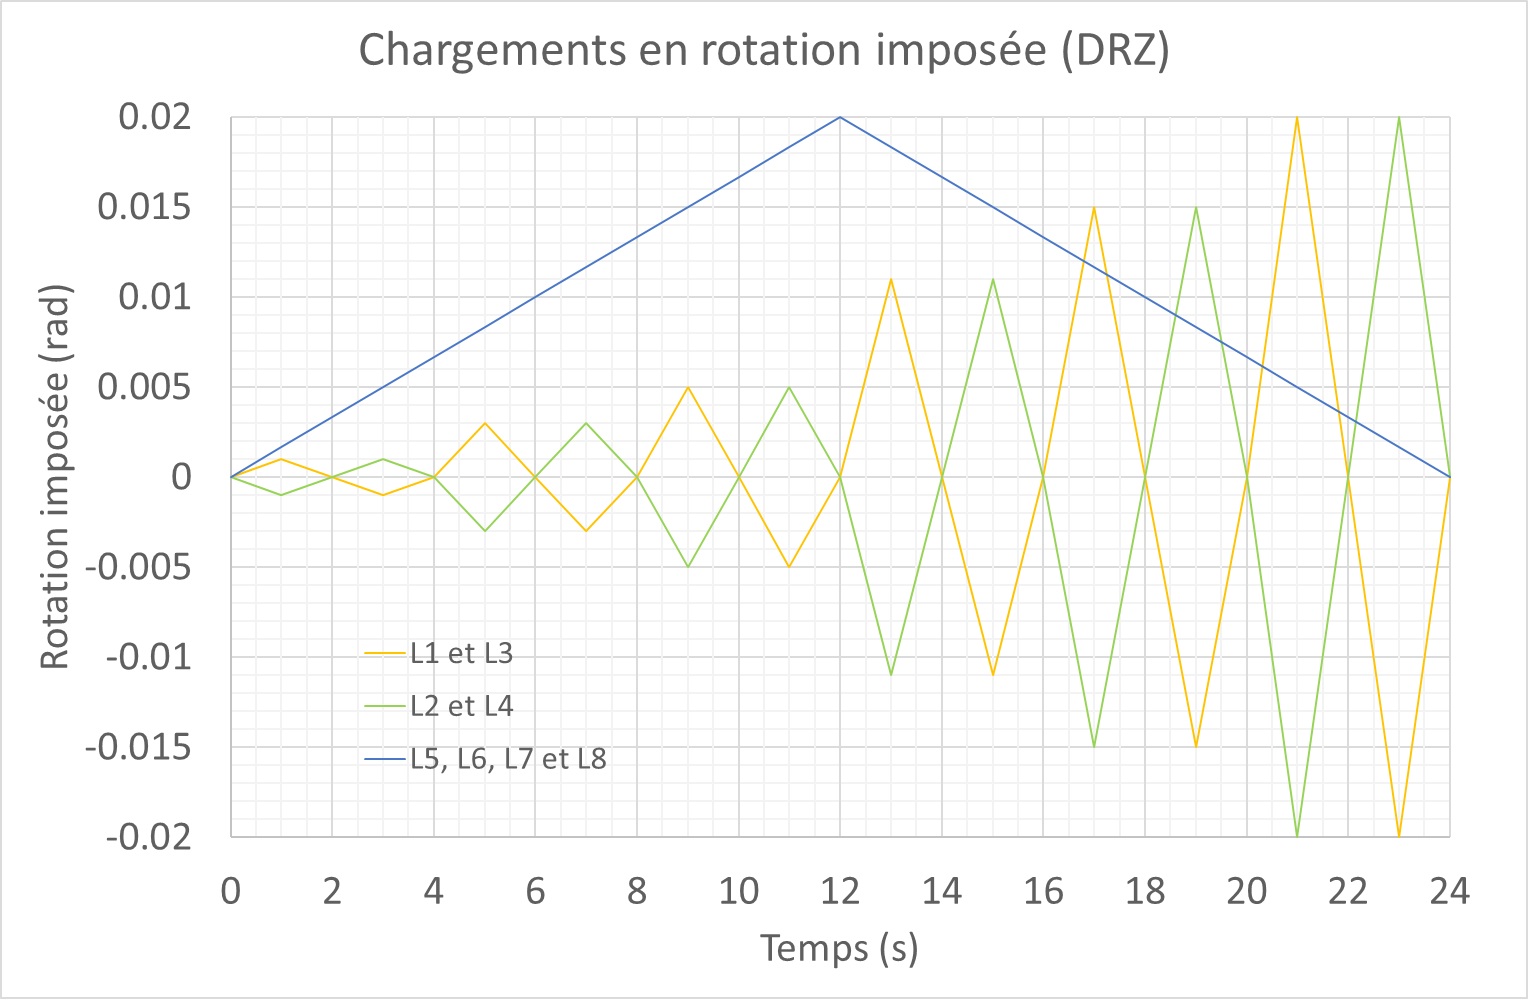
Figure 1.4-a : Chargement en rotation imposée autour de l’axe \(Z\) global.