1. Problème de référence#
1.1. Géométrie#
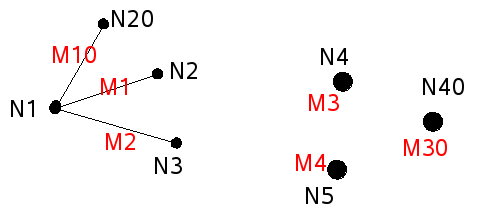
Figure 1.1.a: géométrie.
Modèle en 3D Modèle en 2D GROUP_MA
Maille \(\mathrm{M1}\) : Nœud \(\mathrm{N1}\) à \(\mathrm{N2}\) DIS_T 2D_DIS_T DL_T
Maille \(\mathrm{M2}\) : Nœud \(\mathrm{N1}\) à \(\mathrm{N3}\) DIS_TR 2D_DIS_TR DL_TR
Maille \(\mathrm{M3}\) : Nœud \(\mathrm{N4}\) DIS_T 2D_DIS_T DN_T
Maille \(\mathrm{M4}\) : Nœud \(\mathrm{N5}\) DIS_TR 2D_DIS_TR DN_TR
Maille \(\mathrm{M10}\) : Nœud \(\mathrm{N1}\) à \(\mathrm{N20}\) DIS_T DL_T0
Maille \(\mathrm{M30}\) : Nœud \(\mathrm{N40}\) DIS_T DN_T0
1.2. Propriétés du matériau#
La loi de comportement s’écrit sous la forme générique suivante (pour chaque degré de liberté):
la relation élastoplastique:
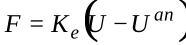
la surface limite:
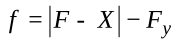
la partie écrouissage cinématique: \(X=\frac{{k}_{x}.\alpha }{{\left[1+{\left[\frac{{k}_{x}.\alpha }{{F}_{u}}\right]}^{n}\right]}^{1/n}}\)
Elle nécessite donc 5 caractéristiques. Leurs unités doivent être en accord avec celles de l’étude.

: raideur élastique

: limite élastique

: raideur cinématique

: effort limite cinématique

: puissance
1.3. Conditions aux limites et chargements#
Nœud \(\mathrm{N1}\) : encastrement
Nœuds \(\mathrm{N2}\) , \(\mathrm{N3}\) , \(\mathrm{N4}\) , \(\mathrm{N5}\) , \(\mathrm{N20}\) , \(\mathrm{N40}\) : pour tous les degrés de liberté le signal est cyclique à déplacement imposé.