1. Problème de référence#
1.1. Géométrie#
La géométrie (générée automatiquement dans la macro-commande SIMU_POINT_MAT[U4.51.12] est unique et simple : il s’agit en \(\mathrm{3D}\) d’un tétraèdre de côté 1, et en \(\mathrm{2D}\) d’un triangle de côté 1, aux nœuds desquels on applique des relations linéaires pour obtenir un état de contrainte et de déformation homogène.
1.2. Propriétés du matériau#
Les caractéristiques des matériaux sont définies pour chaque comportement via la commande DEFI_MATERIAU. Les caractéristiques élastiques et la limite d’élasticité retenues sont celles de l’acier standard 16MND5:
\(E=200000\mathrm{MPa}\) , \(\nu =0.3\) , \({\sigma}_{y}=437\mathrm{MPa.}\)
Les autres paramètres décrivant les lois ont été choisis à partir des cas-tests de Code_Aster. Les deux tableaux suivants résument l’ensemble des lois de Code_Aster considérées et les paramètres associés
Model. |
lois viscoplastiques d’ASTER |
paramètres retenus |
test retenu pour le choix des paramètres |
A |
LEMAITRE |
m = 5.6 Kinv=1/K= 3.2841e-4 n = 11 |
test ASTER ssna01a |
B |
VISC_CIN1_CHAB |
SY = 437.0; Rinf = 758.0; b = 2.3; Cinf = 63767.0 Gamma0 = 341.0 1/m = 0 Kinv=1/K= 3.2841e-4 .. code-block:: text n = 11 |
écrouissage: données 16MND5 autres paramètres: ssnv101c |
C |
VISC_CIN2_CHAB |
SY = 437.0; Rinf = 758.0; b = 2.3; C1inf = 63767.0/2.0 C2inf = 63767.0/2.0 Gam1 = 341.0 Gam2 = 341.0 1/m = 0 1/K= 3.2841e-4 n = 11 |
Ecrouissagedonnées 16MND5 autres paramètres ssnv101c Choix cinématique X1+X2= Xde VMIS_CIN1_CHAB |
D |
VISC_ENDO_LEMA |
SY=0.0 N=12.0 UN_SUR_M=1/9.0 UN_SUR_K=1/2110.0 R_D=6.3 A_D=3191.0 |
|
E |
VISC_TAHERI |
SY = 437.0; Sinf = 758.0; alpha = 0.3; m = 0.1; a = 312.0; b = 30.0; c1 = -0.012; cinf = 0.065 |
test ASTER ssnp101b |
F |
VISC_ISOT_LINE |
SY=437 MPa, DSY=2024Mpa SIGM_0=6176. EPSI_0=3.31131121483e13 M=6.76 |
Test ssnl129 pour la partie VISC_SINH Données matériau 16MND5pour l’écrouisssage |
G |
VISC_ISOT_TRAC |
courbe de traction à 100°C du 16 MND5 SIGM_0=6176. EPSI_0=3.31131121483e13 M=6.76 |
Test ssnl129 pour la partie VISC_SINH Données matériau 16MND5pour l’écrouissage |
H |
VISC_CIN2_MEMO |
R0=SY = 437.0; Q0 = 758.0-437.0; Qm=Q0+100 Mu=10 Eta=0.5 b = 2.3; C1inf = 63767.0/2.0 C2inf = 63767.0/2.0 Gam1 = 341.0 Gam2 = 341.0 1/m =0 1/K= 3.2841e-4 n = 11 |
Choix cinématique X1+X2= Xde VMIS_CIN1_CHAB. Effet de mémoire. |
I |
VISCOCHAB |
SY = 437.0; Rinf = 758.0; b = 2.3; C1inf = 63767.0/2.0 C2inf = 63767.0/2.0 Gam1 = 341.0 Gam2 = 341.0 1/m = 0 1/K= 3.2841e-4 n = 11 Q0 = 758.0-437.0; Qm=Q0+100 Mu=10 Eta=0.5 |
Écrouissage:données 16MND5 autres paramètres ssnv101c Choix cinématique X1+X2= Xde VMIS_CIN1_CHAB Effet de mémoire. |
J |
MONOCRISTAL |
lois viscoplastiques d’ASTER |
Paramètres plastiques issus de ssnv171.Paramètres orthotropes issus de SSLV120 |
K |
VMIS_JOHN_COOK |
YOUNG = 124000.e6; POISSON = 0.34; A=90.e6 B=292.e6 C=0.025 N_PUIS=0.31 M_PUIS=1.09 EPSI0=10000.0 TROOM=298.0 TMELT=1083.0 |
|
L |
HAYHURST |
YOUNG = 145000.; POISSON = 0.34; BIGA=9,7E-8 DELTA1=1.0,DELTA2=0.0, BIGA=9.707593E-08, H1ST=0.33, H2ST=1.0, K=9.69 H1=3.E4,H2=-280.0, SIG0=27.9317, ALPHAD=0.5, EPS0=5.82516E-11 |
1.3. Conditions aux limites et chargements#
1.3.1. Caractéristiques des trajets de chargement#
Deux trajets de chargement ont été définis pour traiter les cas \(\mathrm{3D}\) et \(\mathrm{2D}\) plan. Ils sont communs à toutes les lois de comportement. Chacun d’eux respecte les critères suivants :
une déformation plastique cumulée, \(p\) , de 4 à \(\text{5\%}\) sur l’ensemble du trajet,
une augmentation de \(1\text{\%}\) de la déformation plastique cumulée \(p\) au cours d’une portion du trajet,
en présence de viscosité, une vitesse de sollicitation en déformation respectivement de 10-3, 10-4 et \({10}^{-5}{\text{s}}^{-1}\) . Celles-ci ont été évaluées de manière approximative en considérant une déformation équivalente de \(5\text{\%}\) sur l’ensemble du trajet: soit des temps de trajets de 50, 500 et 5000 secondes respectivement pour \(\text{v1}\) , \(\text{v2}\) et \(\text{v3}\) . Les tests restitués correspondent à une vitesse de \({10}^{-5}{\text{s}}^{-1}\) .
Ce calibrage a été mené sur la loi VMIS_ISOT_LINE, puis reporté sur les autres lois.
Le chargement proposé fait varier de manière découplée chaque composante du tenseur des déformations par étape successive. On propose un trajet cyclique en charge décharge en couvrant les états de traction et compression ainsi qu’une inversion des signes des cisaillements afin d’éprouver une large gamme de valeurs.
Schématiquement, il suit un parcours sur 8 segments \(\text{[O-A-B-C-O-C’-B’-A’-O]}\) où la seconde partie du trajet \(\text{[O-C’-B’-A’-O]}\) est symétrique par rapport à l’origine de la première \(\text{[O-A-B-C-O]}\) .
1.3.2. Application des sollicitations#
On se ramène à l’étude d’un point matériel (en utilisant la macro-commande SIMU_POINT_MAT [U4.51.12]) en sollicitant un élément de manière homogène en imposant:
en \(\mathrm{3D}\) , les 6 composantes du tenseur de déformation:
\(\stackrel{ˉ}{\varepsilon}=\left[\begin{array}{ccc}{\varepsilon}_{xx}& {\varepsilon}_{xy}& {\varepsilon}_{xz}\\ {\varepsilon}_{xy}& {\varepsilon}_{yy}& {\varepsilon}_{yz}\\ {\varepsilon}_{xz}& {\varepsilon}_{yz}& {\varepsilon}_{zz}\end{array}\right]\)
en \(\mathrm{2D}\) les trois composantes du tenseur
\(\stackrel{ˉ}{\varepsilon}=\left[\begin{array}{cc}{\varepsilon}_{xx}& {\varepsilon}_{xy}\\ {\varepsilon}_{xy}& {\varepsilon}_{yy}\end{array}\right]\)
Pour une écriture plus générale, le tenseur des déformations imposé sera décomposé en une partie hydrostatique et déviatorique sur des bases de cisaillement:
\(\stackrel{ˉ}{\varepsilon}=\left[\begin{array}{cc}{\varepsilon}_{xx}& {\varepsilon}_{xy}\\ {\varepsilon}_{xy}& {\varepsilon}_{yy}\end{array}\right]=p\left[\begin{array}{cc}1& 0\\ 0& 1\end{array}\right]+d\left[\begin{array}{cc}1& 0\\ 0& -1\end{array}\right]+{\varepsilon}_{xy}\left[\begin{array}{cc}0& 1\\ 1& 0\end{array}\right]\) en \(\mathrm{2D}\) ,
\(\stackrel{ˉ}{\varepsilon}=\left[\begin{array}{ccc}{\varepsilon}_{xx}& {\varepsilon}_{xy}& {\varepsilon}_{xz}\\ {\varepsilon}_{xy}& {\varepsilon}_{yy}& {\varepsilon}_{yz}\\ {\varepsilon}_{xz}& {\varepsilon}_{yz}& {\varepsilon}_{zz}\end{array}\right]=p\left[\begin{array}{ccc}1& 0& 0\\ 0& 1& 0\\ 0& 0& 1\end{array}\right]+{d}_{1}\left[\begin{array}{ccc}1& 0& 0\\ 0& -1& 0\\ 0& 0& 0\end{array}\right]+{d}_{2}\left[\begin{array}{ccc}0& 0& 0\\ 0& 1& 0\\ 0& 0& -1\end{array}\right]+\left[\begin{array}{ccc}0& {\varepsilon}_{xy}& {\varepsilon}_{xz}\\ {\varepsilon}_{xy}& 0& {\varepsilon}_{yz}\\ {\varepsilon}_{xz}& {\varepsilon}_{yz}& 0\end{array}\right]\) en 3D.
1.3.3. Description du trajet de déformation imposée en 2D#
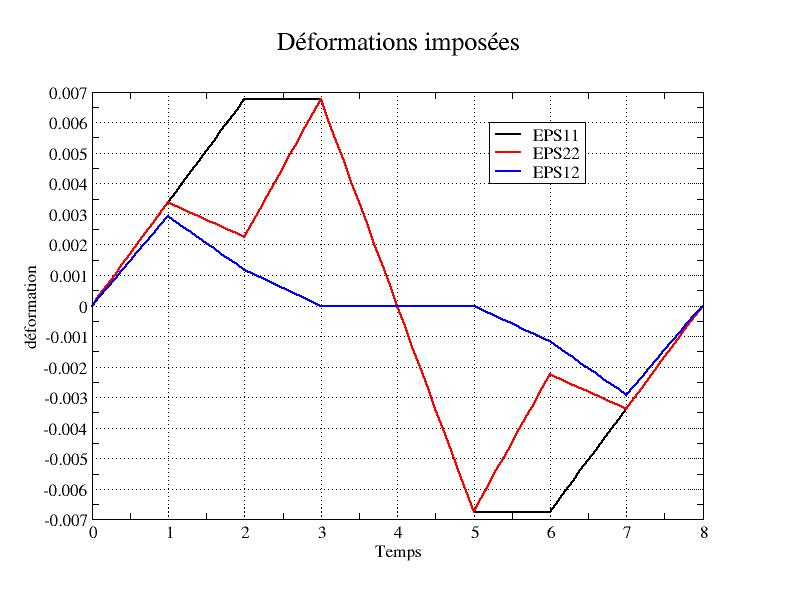
Le trajet appliqué est décrit dans le tableau ci-dessous, les valeurs de déformations sont calibrées vis à vis du module élastique :
temps |
1 |
2 |
3 |
4 |
5 |
6 |
7 |
8 |
Point de chargement |
\(A\) |
\(B\) |
\(C\) |
\(O\) |
\(C’\) |
\(B’\) |
\(A’\) |
\(O\) |
\(E.{\varepsilon}_{xx}\) |
675 |
1350 |
1350 |
0 |
-1350 |
-1350 |
-675 |
0 |
\(E.{\varepsilon}_{yy}\) |
675 |
450 |
1350 |
0 |
-1350 |
-450 |
-675 |
0 |
\(\frac{E}{(1+\nu )}{\varepsilon}_{xy}\) |
450 |
180 |
0 |
0 |
0 |
-180 |
-450 |
0 |
\(p\) |
675 |
900 |
1350 |
-1350 |
-900 |
-675 |
0 |
|
\(d\) |
0 |
0 |
450 |
0 |
0 |
-450 |
0 |
0 |
Ce trajet est illustré par le graphe suivant:
1.3.4. Description du trajet de déformation imposée en 3D#
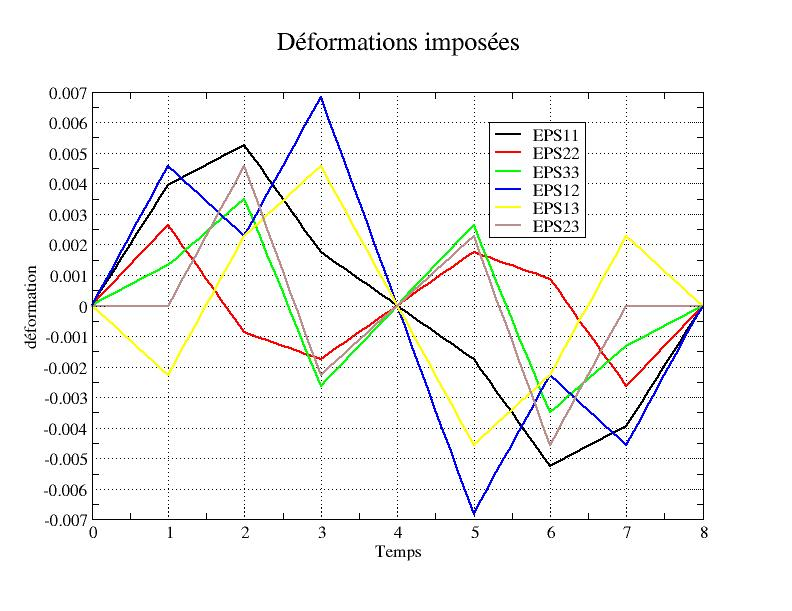
Le trajet appliqué est décrit dans le tableau ci-dessous, les valeurs de déformations appliquées sont calibrées vis à vis du module élastique :
N° segment |
1 |
2 |
3 |
4 |
5 |
6 |
7 |
8 |
Segment |
\(0-A\) |
\(A-B\) |
\(B-C\) |
\(O\) |
\(C’\) |
\(B’\) |
\(A’\) |
\(O\) |
\(E.{\varepsilon}_{xx}\) |
787.5 |
1050 |
350 |
0 |
-350 |
-1050 |
-787.5 |
0 |
\(E.{\varepsilon}_{yy}\) |
525.0 |
-175 |
-350 |
0 |
350 |
175 |
525 |
0 |
\(E.{\varepsilon}_{zz}\) |
262.5 |
700 |
-525 |
0 |
525 |
-700 |
-262.5 |
0 |
\(\frac{E}{(1+\nu )}{\varepsilon}_{xy}\) |
700 |
350 |
1050 |
0 |
-1050 |
-350 |
-700 |
0 |
\(\frac{E}{(1+\nu )}{\varepsilon}_{xz}\) |
-350 |
350 |
700 |
0 |
-700 |
-350 |
700 |
0 |
\(\frac{E}{(1+\nu )}{\varepsilon}_{yz}\) |
0 |
700 |
-350 |
0 |
350 |
-700 |
0 |
0 |
\(p\) |
525 |
525 |
-175 |
0 |
175 |
-525 |
-525 |
0 |
\({d}_{1}\) |
262.5 |
525 |
525 |
0 |
-525 |
-525 |
-262.5 |
0 |
\({d}_{2}\) |
262.5 |
-175 |
350 |
0 |
-350 |
175 |
-262.5 |
0 |
Ce trajet est illustré par le graphe suivant :
1.4. Conditions initiales#
Contraintes et déformations nulles.