1. Problème de référence#
1.1. Géométrie#
Selon la modélisation \(\mathrm{2D}\) (déformation plane) ou \(\mathrm{3D}\) , on considère respectivement un rectangle ou un barreau (voir Figure. 1.1-1).
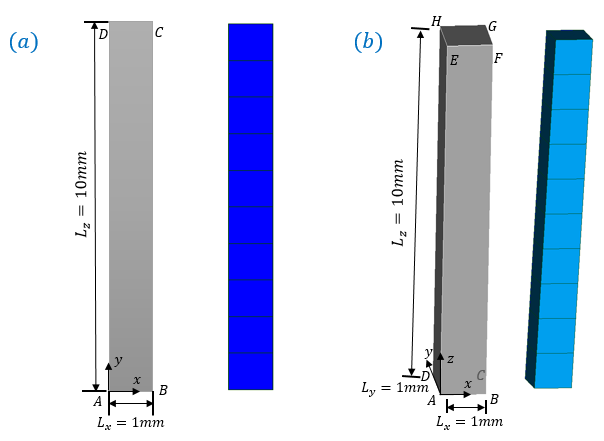
Figure 1.1-a : Géométrie et Maillage d’un rectangle (a) et d’un barreau (b)
1.2. Propriétés du matériau#
Élasticité:
\(E=190000\text{MPa}\) |
Module d’Young |
\(\nu =0.3\) |
Coefficient de Poisson |
Courbe d’écrouissage:
\(R(\kappa )=488.36+57.13(1-\exp(-8613\kappa ))+238.73(1-\exp(-10.39\kappa ))\)
Loi d’endommagement ductile GTN:
\({q}_{1}=1.5\) |
Paramètre du modèle GTN |
\({q}_{2}=1.07\) |
Paramètre du modèle GTN |
\({f}_{0}=0.0002i\) |
Porosité initial |
\({f}_{n}=0\) |
Paramètre de germination |
\({f}_{c}=0.05\) |
Porosité de coalescence |
\(\delta =3\) |
Coefficient d’accélération lié à la coalescence |
\(c=1N\) |
Paramètre non local |
\(r=5000\mathit{MPa}\) |
Paramètre de pénalisation de Lagrange |
Paramètres de Norton dans le cas viscoplastique(modélisation C):
\(n=14\) |
Exposant de la loi de Norton |
\(K=150\mathit{MPa}.{s}^{1/14}\) |
Coefficient de la loi de Norton |
En particulière, la distribution de la porosité initiale n’est pas homogène. Elle augmente avec l’altitude: \({f}_{0}=0.0002i\) où \(i\) désigne le i-ème couche d’élément et \(1\le i\le 10\) .
Dans DEFI_MATERIAU, les informations suivantes doivent être renseignées:
ELAS |
ECRO_ NL |
GTN |
NON_LOCAL |
NORTON |
E = 190000 |
R0= 488.361 |
Q1 = 1.5 |
C_GRAD_VARI = 1 |
N = 14 |
NU = 0.3 |
R1 = 57.133 |
Q2 = 1.07 |
PENA_LAGR =5000 |
K = 150 |
GAMMA_1 = 8613 |
PORO_INIT = 0.0002i |
|||
R2 = 238.731 |
COAL_PORO = 0.05 |
|||
GAMMA_2=10.386 |
COAL_ACCE = 3 |
1.3. Conditions aux limites et chargements#
Pour la modélisation \(2D\) (axisymétrique), les déplacements selon l’axe \(X\) de tous les nœuds sont contrôleé: \({u}_{x}=1.22x\) , les déplacements selon l’axe \(Y\) des nœuds de même altitude restent uniformes, le nœud \(A\) est bloqué selon l’axe \(Y\) (voir Figure 1.1-1(a) pour la géométrie).
Pour la modélisation \(3D\) , les déplacements selon l’axe \(X\) et les déplacements selon \(Y\) de tous les nœuds sont contrôlés: \({u}_{x}=1.22x\) et \({u}_{y}=1.22y\) , les déplacements selon l’axe \(Z\) des nœuds de même altitude restent uniformes, le nœud \(A\) est bloqué selon \(Z\) . (voir Figure 1.1-1(b) pour la géométrie).
Les conditions aux limites et les chargements sont imposés de cette façon de sorte que le problème en \(2D\) et celui en \(3D\) soient identiques entre eux.
L’application duchargement est réalisée à vitesse constante pendant 1000 s. On impose des pas de tempsde 1 s chacun.