1. Problème de référence#
1.1. Géométrie#
Selon la modélisation \(\mathrm{2D}\) (déformation plane) ou \(\mathrm{3D}\) , on considère respectivement un carré ou un cube de côté 0.05 \(\text{mm}\) (voir Figure. 1.1-1). En raison de la symétrie, seul un quart de la géométrie est représenté.
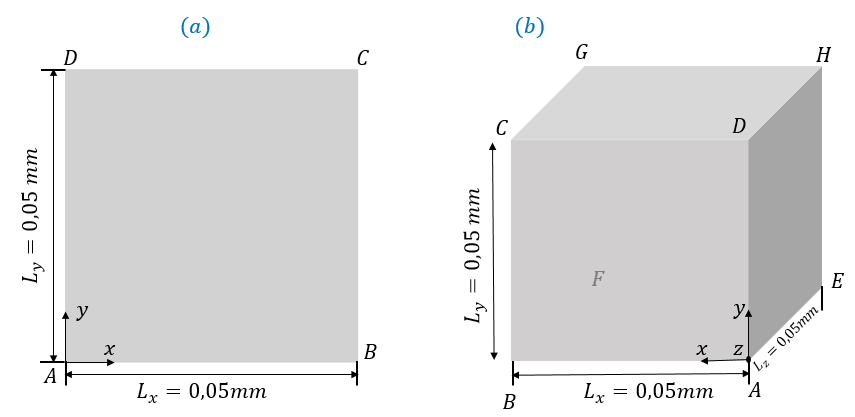
Figure 1.1-a : Géométries d’un carré (a) et d’un cube (b)
1.2. Propriétés du matériau#
Élasticité:
\(E=190000\text{MPa}\) |
Module d’Young |
\(\nu =0.3\) |
Coefficient de Poisson |
Courbe d’écrouissage:
\(R(\kappa )=488.36+57.13(1-\exp(-8613\kappa ))+238.73(1-\exp(-10.39\kappa ))\)
Loi d’endommagement ductile GTN:
\({q}_{1}=1.5\) |
Paramètre du modèle GTN |
\({q}_{2}=1.07\) |
Paramètre du modèle GTN |
\({f}_{0}=0.01\) |
Porosité initial |
\({f}_{n}=0\) |
Paramètre de germination |
\({f}_{c}=0.05\) |
Porosité de coalescence |
\(\delta =3\) |
Coefficient d’accélération lié à la coalescence |
\(c=2.22N\) |
Paramètre non local |
\(r=5000\mathit{MPa}\) |
Paramètre de pénalisation de Lagrange |
En particulière, le paramètre non local \(c\) et le paramètre de pénalisation \(r\) ne sont utilisés que dans la loi de \(\mathit{GTN}\) à gradient.
Dans DEFI_MATERIAU, les informations suivantes doivent être renseignées:
ELAS |
ECRO_ NL |
GTN |
NON_LOCAL |
E = 190000 |
R0= 488.361123569 |
Q1 = 1.5 |
C_GRAD_VARI = 2.22 |
NU = 0.3 |
R1 = 57.1333673502 |
Q2 = 1.07 |
PENA_LAGR =5000 |
GAMMA_1 = 8613 |
PORO_INIT = 0.01 |
||
R2 = 238.731127339 |
COAL_PORO = 0.05 |
||
GAMMA_2=10.386585592 |
COAL_ACCE = 3 |
1.3. Conditions aux limites et chargements#
Pour la modélisation \(2D\) (déformation plane), les déplacements horizontaux et les déplacements verticaux de tous les nœuds sont contrôlés: \({u}_{x}=(\cosh(t)-1)x+\sinh(t)y\) et \({u}_{y}=\sinh(t)x+(\cosh(t)-1)y\) (voir Figure 1.1-1(a) pour la géométrie). Ici, \(t\) désigne l’instant de calcul.
Pour la modélisation \(3D\) , les déplacements selon l’axe \(X\) et les déplacements selon l’axe \(Y\) de tous les nœuds sont contrôlés: \({u}_{x}=(\cosh(t)-1)x+\sinh(t)y\) et \({u}_{y}=\sinh(t)x+(\cosh(t)-1)y\) , les déplacements selon l’axe \(Z\) sont bloqués (voir Figure 1.1-1(b) pour la géométrie).
Les conditions aux limites et les chargements sont imposés de cette façon de sorte que le problème en \(2D\) et celui en \(3D\) soient identiques entre eux et homogènes.
Le chargement est imposé à l’aide de 1000 pas de temps identiques. Le pseudo-temps de calcul est 1.