2. Problème de référence#
2.1. Géométrie#
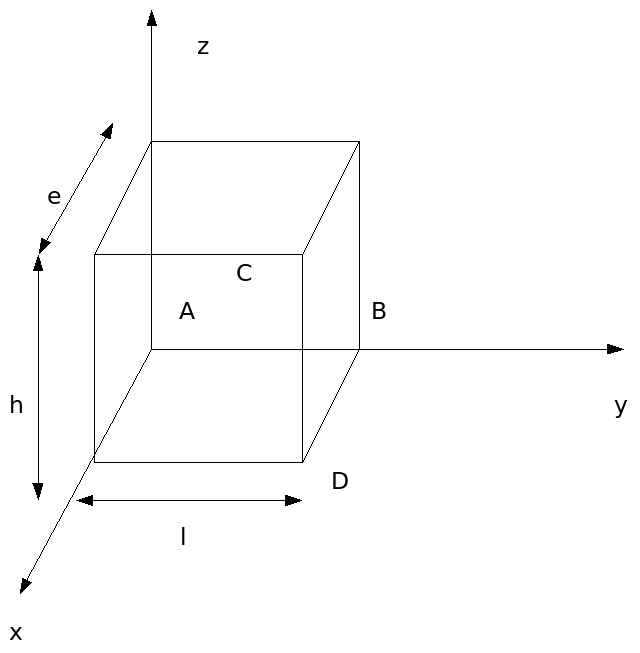
hauteur: \(h=1m\)
largeur: \(l=1m\)
épaisseur: \(e=1m\)
Coordonnées des points (en mètres):
\(A\) |
\(B\) |
\(C\) |
\(D\) |
|
\(x\) |
0.5 |
|||
\(y\) |
0.5 |
|||
\(z\) |
0.5 |
2.2. Propriétés matériaux pour le modèle LETK#
PA = 0.1
NELAS = 0.
SIGMA_C = 12.
H0_EXT = 1.10292
GAMMA_CJS = 0.8
XAMS = 0.1
ETA = 0.04
A_0 = 0.25
A_E = 0.60
A_PIC = 0.4
S_0 = 0.0005
M_0 = 0.01
M_E = 2.
M_PIC = 6.
M_ULT = 0.61
XI_ULT = 0.365
XI_E = 0.028
XI_PIC = 0.015
MV_MAX = 3.
XIV_MAX = 0.0039
A = 1.5e-12
N = 4.5
SIGMA_P1 = 57.8
MU0_V = 0.1
XI0_V = 0.3
MU1 = 0.1
XI1 = 0.3
2.3. Propriétés matériaux pour le modèle LKR#
PA = .1
GAMMA = .85
M_0 = .5
F_P = 0.136047510046
M_1 = 9.69880017363
SIGMA_C = 10.9985715832
A_2 = 0.580184800258
Q_I = 100.000648048
V_1 = 1.5
V_2 = 1.5
XI_1 = 1.e-2
XI_2 = 1.8e-2
XI_5 = 1.6e-2
A = 1.e-18
N = 3.5
RHO_1 = 1.
RHO_2 = 0.1
RHO_4 = 1.10668567265
R_Q = 0. (sauf pour les modélisations J, = 1.e-6)
R_M = 0. (sauf pour les modélisations J, = 1.e-6)
R_S = 0. (sauf pour les modélisations J, = 1.e-6)
R_X1 = 0. (sauf pour les modélisations J, = 1.e-6)
R_X2 = 0. (sauf pour les modélisations J, = 1.e-6)
R_X5 = 0. (sauf pour les modélisations J, = 1.e-6)
Z = 0. (sauf pour les modélisations J, = 1.e-6)
COUPLAGE_P_VP = 1
A_SIGC = 0.155495602806
B_SIGC = 4.69721443803
2.4. Propriétés matériaux pour le modèle KH_CSRM#
Les paramètres matériaux sont donnés dans le Système d’unités International (SI).
YoungModulus=7.0e9
PoissonRatio=0.3
IsoCompElasLim=50.0e6
IsoTensElasLim=0.1e6
MCCSlopeCSL=0.5
NLHIndex=1.0
mBigoCritCoef=10.0
aBigoCritCoef=0.75
IncompIndex=15.0
Tau=2.0e2
PerzynaExpo=2.0
NLHModulusP=7.0e9/2.5
NLHModulusV=0.01*7.0e9
2.5. Conditions initiales, conditions aux limites, et chargement#
Phase 1:
On amène l’échantillon à un état homogène: \({\sigma}_{xx}^{0}={\sigma}_{yy}^{0}={\sigma}_{zz}^{0}\) , en imposant la pression de confinement correspondante sur les faces avant, latérale droite et supérieure. Les déplacements sont bloqués sur les faces arrière (\({u}_{x}=0\) ), latérale gauche (\({u}_{y}=0\) ) et inférieure (\({u}_{z}=0\) ).
Phase 2:
On maintient les déplacements bloqués sur les faces arrière (\({u}_{x}=0\) ), latérale gauche (\({u}_{y}=0\) ) et inférieure (\({u}_{z}=0\) ), ainsi que la pression de confinement sur les faces avant et latérale droite. On applique un déplacement imposé sur la face supérieure: \({u}_{z}(t)\) , de façon à obtenir une déformation \({\epsilon}_{zz}=-6\text{\%}\) sur une durée de 6e3 secondes pour les modélisations A, B, C, F, G, H, I et J et une durée de 6e5 secondes pour les modélisations D, E, K et L.
Pour les modélisations I et J, une température croissante est imposée dans les phases 1 et 2 via le mot-clé facteur AFFE_VARC. On monte de 0°C à 50°C pendant la phase 1 et de 50°C à 100°C pendant la phase 2.
Pour la modélisationM, la déformation en fin d‘essai est cent fois supérieure à celle obtenue à la fin de la phase de confinement: -0.00028571428571428574* 100.