1. Problème de référence#
1.1. Géométrie#
Le logiciel Aster‑MISS3D utilise la méthode fréquentielle de couplage pour tenir compte de l’interaction sol‑structure. Cette méthode, basée sur la sous-structuration dynamique, consiste à découper le domaine d’étude en trois sous‑domaines:
le sol,
la fondation,
le bâtiment.
Le problème traité exploite des données issues d’expérimentations menées par NUPEC [bib2].
Le sol
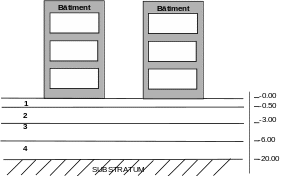
Le sol correspond au profil à 5 couches horizontales représenté sur la figure ci‑dessous:
Épaisseur (\(m\) ) |
Module d’Young (\(\mathit{MPa}\) ) |
Densité (\(\mathit{kg}/{m}^{3}\) ) |
Amortissement hystérétique (%) |
Coefficient de Poisson |
|
1 |
0.50 |
97.78 |
1940 |
10 |
0.120 |
2 |
2.50 |
614.93 |
1940 |
10 |
0.371 |
3 |
3.00 |
1015.10 |
1940 |
4 |
0.415 |
4 |
14.00 |
10190.00 |
2210 |
4 |
0.386 |
5 (substratum) |
27.75 |
15015.00 |
2210 |
4 |
0.343 |
La fondation
La fondation surfacique des deux bâtiments est donnée sur la Fig. 1.2 ci-dessous. Deux modèles surfaciques de la fondation complètent deux modèles brochettes des bâtiments (cf. Fig. 1.3 ci-après). Au modèle surfacique initial de 128 éléments représentant la base de la double fondation rigide, on ajoute 64 éléments surfaciques ayant pour épaisseur la base des fondations, soit 1,6 m, pour représenter la fondation intermédiaire de liaison souple de rigidité variable paramétrée par son module d’Young et encastrée dans la double fondation rigide (cf. Fig. 1.2). On juxtapose les deux configurations superficielles de bâtiment seul en laissant entre chaque radier une distance de \(8m\) .
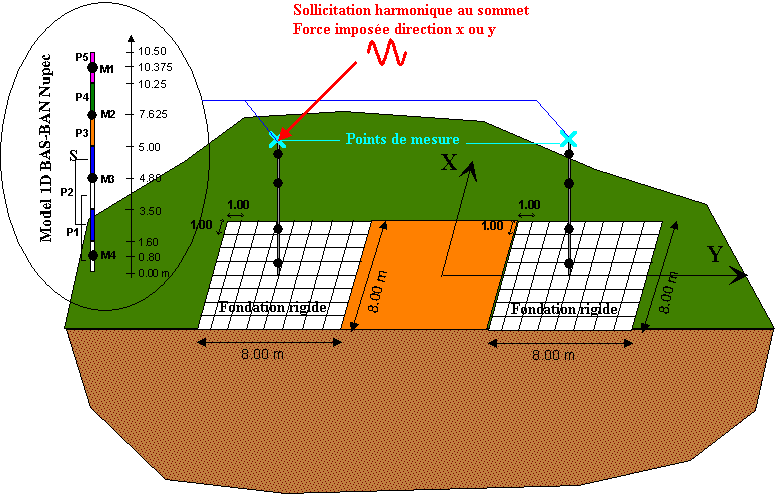
Fig. 1.2 Modèles et maillages surfaciques des fondations#
Le bâtiment
Le bâtiment est modélisé en 1D par un modèle brochette composé de 7 poutres non pesantes de 5 types et de 4 masses comme le montre la Fig. 1.3 ci-après:
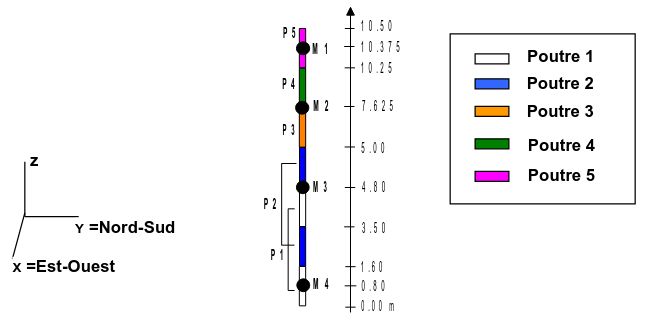
Fig. 1.3 Modélisation de chacun des bâtiments#
Caractéristiques du bâtiment:
Les caractéristiques des poutres et des masses qui ont servi à modéliser chacun des bâtiments sont données dans les tableaux ci dessous:
Masse |
Altitude |
Masse |
Inerties massiques (\({10}^{3}{\mathit{kg.m}}^{2}\) ) |
||
(\(m\) ) |
(\({10}^{3}\mathit{kg}\) ) |
\({J}_{xx}\) |
\({J}_{yy}\) |
\({J}_{zz}\) |
|
\(\mathit{M1}\) |
10.38 |
79.25 |
410.72 |
482.34 |
893.06 |
\(\mathit{M2}\) |
6.25 |
104.09 |
574.75 |
694.04 |
1268.79 |
\(\mathit{M3}\) |
4.8 |
156.71 |
1020.85 |
1071.22 |
2092.07 |
\(\mathit{M4}\) |
0.8 |
316.97 |
1846.7 |
1844.02 |
3690.72 |
Poutre |
Aire (\({m}^{2}\) ) |
Moment d’inertie (\({m}^{4}\) ) |
Coefficient de cisaillement |
Constante de torsion (\({m}^{4}\) ) |
||
\(A\) |
\({I}_{z}\) |
\({I}_{y}\) |
\({A}_{y}\) |
\({A}_{z}\) |
\({J}_{x}\) |
|
\(\mathit{P1}\) |
59.50 |
341.33 |
341.33 |
1/0,93 |
1/0,93 |
682.70 |
\(\mathit{P2}\) |
8.28 |
39.51 |
54.77 |
2.94 |
2.94 |
94.30 |
\(\mathit{P3}\) |
63.19 |
341.33 |
341.33 |
1/0,99 |
1/0,99 |
682.70 |
\(\mathit{P4}\) |
19.78 |
148.34 |
149.14 |
2.13 |
2.13 |
297.50 |
\(\mathit{P5}\) |
64.00 |
341.33 |
341.33 |
1.00 |
1.00 |
682.70 |
La géométrie prise en compte dans code_aster est celle de la structure des bâtiments ainsi que leur fondation. Les données géométriques et physiques du sol sont directement données à MISS_3D.
1.2. Propriétés des matériaux#
Le sol
Les caractéristiques mécaniques des couches du modèle de sol qui ont été utilisées sont celles indiquées dans le tableau 1.1-a.
La double fondation rigide et le bâtiment
E |
\(31000\mathit{MPa}\) |
NU |
\(0.16\) |
RHO |
\(0.\) |
ALPHA |
\(0.\) |
Le module \(E\) de la fondation souple intermédiaire de liaison est paramétré comme un multiple de 10 du module du bâtiment avec un facteur multiplicatif compris entre 0.001 et 1000.
1.3. Conditions aux limites et chargements mécaniques#
Chacune des 2 liaisons entre un modèle 1D et sa fondation est réalisée par une condition de liaison solide entre la fondation et le nœud commun avec le modèle de bâtiment. On bloque ce nœud et on impose un mouvement de corps solide au radier. Pour calculer les modes contraints associés à la fondation de liaison, on bloque également les degrés de liberté de translation de la fondation de liaison.
On excite le sommet du modèle du bâtiment dans les directions horizontales \(X\) et \(Y\) avec un chargement harmonique \(F={F}_{o}\sin\omega t\) dont le module de la force \({F}_{o}\) est de \(10\mathit{kN}\) avec une pulsation qui varie de \(0\) à \(20\mathit{Hz}\) par pas de \(0,1\mathit{Hz}\) . Cela revient dans code_aster à imposer un chargement de type FORCE_NODALE et à transmettre dans IMPR_MISS_3D le vecteur assemblé correspondant avec une fonction multiplicatrice unitaire en fréquence.
L’excitation est appliquée comme indiqué sur la Fig. 1.2.