6. Détails de la commande#
6.1. CasOPTION = “LONGUEUR”#
La fissure cohésive est représentée sur la figure 1, elle est supposée rectiligne, et se décompose en trois zone distinctes: saine, cohésive (ou endommagée) et surface libre (ou fissurée). On représente respectivement en rouge, vert et bleu les points de Gauss (PG) de ces zones.
A partir de ces zones on définit une pointe cohésive (point blanc) et d’une pointe de fissure (point noir). La macro donne la distance entre le point origine POINT_ORIG (point rouge) et chacun des deux pointes dans la direction et le sens du vecteur directeur VECT_TANG (vecteur rouge) ainsi que la distance entre les deux pointes.
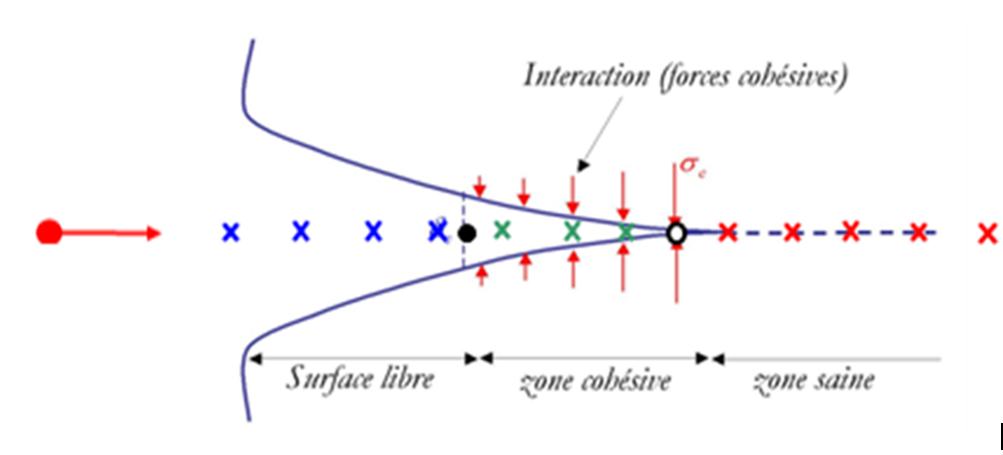
Figure1 : Schéma de la fissure cohésive et de ses points de Gauss.
Pour définir la position des pointes (voir figure2) on s’appuie sur les coordonnées géométriques des PG et sur le champ de la variable interne VARI_ELGA composante V3 des lois CZM qui prend comme valeur 0 si le PG est sain, 1 si le PG est endommagé et 2 si le PG est fissuré. Pour chacun de ces trois états on définit Dmin et Dmax correspondant aux distances minimale et maximale par rapport au point origine. La pointe de fissure est positionnée entre les PG cassés et les PG endommagés, la pointe cohésive est positionnée entre les PG endommagés et les PG sains.
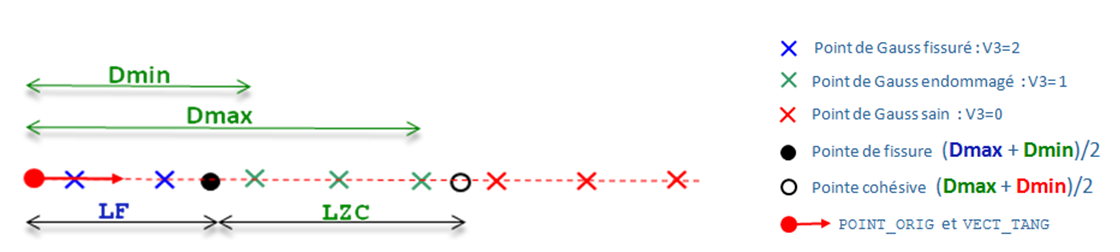
Figure2 : Schéma du champ de PG d’une fissure cohésive 2D rectiligne avec la position des pointes (en exemple on trace Dmin et Dmax pour les PG endommagés).
6.2. CasOPTION = “TRIAXIALITE”#
Pour cette option, le fonctionnement de la macro-commande est le suivant.
Détection de la présence d’éléments cohésifs (voir les modélisations supportées au paragraphe «périmètre d’utilisation») dans le modèle qui a été utilisé pour produire l’evol_nolirenseignée sous le mot-clé RESULTAT. Si aucun élément cohésif n’est détecté, un message d’erreur fatale est émis.
Récupération du champ de contrainte correspondant au dernier pas de temps archivé.
Réalisation d’une boucle sur les mailles affectées par des éléments cohésifs. Au cours de cette boucle, pour chaque maille cohésive, on identifie les mailles du massif qui lui sont directement voisines (par face en 3D, et par arête en 2D) à l’aide de la structure de données sd_voisinage. On s’assure que cette maille cohésive n’a qu’une ou deux mailles voisines de ce type (la zone du maillage affectée par les éléments cohésifs doit donc: soit traverser complètement la structure, soit se situer sur une partie de la frontière comme c’est par exemple le cas lorsqu l’on modélise une condition de symétrie). Une fois ces mailles voisines identifiées, ont calcule le taux de triaxialité des contraintes en tous points de Gauss de ces éléments voisins. On réalise ensuite la moyenne arithmétique de la triaxialité aux points de Gauss: par éléments puis sur le nombre de voisins si la maille cohésive courante possède 2 voisins dans le massif. Enfin, dans la carte produite par la macro-commande, on stocke pour la maille cohésive courante la valeur de cette triaxialité moyennée.
La carte produite par la macro-commande peut ensuite être utilisée comme variable de commande dans l’opérateur AFFE_MATERIAU (AFFE_VARC / CHAM_GD) [U4.43.03] afin de faire varier les paramètres de loi cohésive avec la triaxialité.