2. Les grandes lignes de la méthode#
2.1. Présentation#
Les objectifs de l’analyse limite sont:
l’analyse de sécurité face à un comportement extrême (État Limite Ultime E.L.U.);
le dimensionnement rapide sans chercher à décrire l’ensemble du processus de ruine;
la caractérisation énergétique de la ruine et la compréhension des modes de ruine;
l’obtention d’une information simple sur l’évolution non linéaire du matériau de la structure.
L’analyse limite est un problème que l’on peut traiter de deux manières, cf. [bib8], [bib9], [bib10]:
calcul de ruine «plastique» de structures élastoplastiques avec plateau ductile. Le trajet de chargement et le modèle de comportement du matériau doivent être décrits entièrement;
calcul de perte de potentialité d’équilibre à critère de résistance donné, pour une direction de chargement donnée. Il s’agit d’un problème d’optimisation (sous contrainte) du paramètre de charge \(\lambda\) . Cette approche est appelée «calcul à la rupture».
Pour les matériaux standards, ces deux méthodes donnent le même résultat.
Le «calcul à la rupture» ou «analyse limite» (vocable désignant le calcul à la rupture dans le cas d’un matériau élastoplastique à règle d’écoulement normal) vise à déterminer directement, de façon simplifiée et sans avoir recours à la description du trajet de chargement par un calcul incrémental élastoplastique onéreux, la frontière du domaine de ruine plastique (et par déduction le domaine des charges supportables) pour une structure \(\Omega\) , de géométrie et de limites de résistance des matériaux données, soumise à un chargement donné par sa direction \(\text{F}\) , et d’amplitude paramétrée par le réel positif \(\lambda\) . Un chargement «permanent» \({\text{F}}_{0}\) , comme par exemple la pesanteur, peut éventuellement être présent en plus (sans être amplifié par \(\lambda\) ).
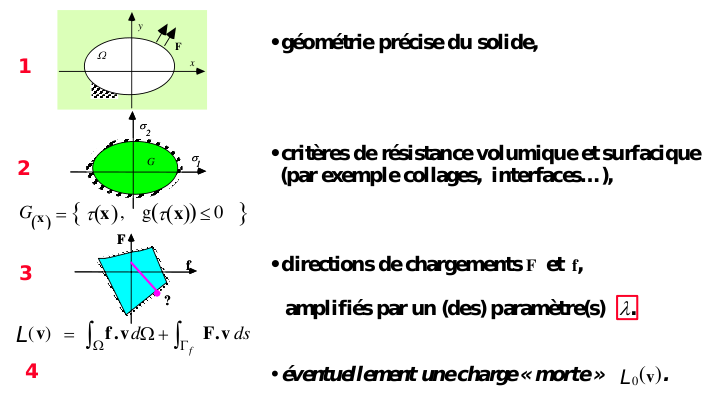
Fig. 2.1 Ingrédients du calcul à la rupture#
- Remarque
On ne peut pas tenir compte d’un quelconque changement de géométrie par le calcul à la rupture, comme cela arrive lors d’une ruine par flambage, ou pour un solide très souple. Cela constitue les hypothèses de la méthode: la configuration du solide est celle de sa géométrie initiale, les liaisons de la structure sont supposées données et fixes jusqu’à la ruine; de même les chargements, en efforts uniquement, sont de directions fixées.
Deux approches du calcul à la rupture sont accessibles:
l’approche statique qui estime la valeur de charge limite par l’intérieur et qui nécessite la construction des champs de contraintes statiquement admissibles, ce qui est délicat en général par éléments finis. Elle consiste à maximiser le (ou les) paramètre(s) de chargement à la condition que les équations (linéaires) de la statique restent vérifiées et que le critère en contraintes ne soit pas violé;
l’approche cinématique, duale de la précédente, qui estime la valeur de charge limite par l’extérieur et qui nécessite une minimisation par une méthode de régularisation du (ou des) paramètre(s) de chargement sous la condition que la puissance des efforts extérieurs reste supérieure à la puissance résistante, (définie à partir du critère de résistance), d’une fonctionnelle non régulière, qui doit en conséquence être régularisée dans le cas général.
L’emploi combiné (cas idéal!) de ces deux approches fournit des encadrements de la charge limite.
2.2. Un exemple analytique [bib7]#
On considère un système hyperstatique à trois barres (voir Fig. 2.2), les barres ont un critère de résistance identique, exprimé en terme d’effort normal (ou tension) \(N\) : \(g(N)=\mid N\mid \le \stackrel{ˉ}{N}\) .
Le point \(D\) est soumis à une force \(\overrightarrow{F}\) de composantes \(({F}_{x},{F}_{y})\) non nulles, amplifiée par un facteur multiplicatif \(\lambda\) .

Fig. 2.2 Système à trois barres#
Fig. 2.3 Domaine des tensions supportables#

Fig. 2.4 Domaine des chargements supportables#
L’espace de solutions statiquement admissibles (les tensions \({T}_{i}\) dans les barres) est défini par les équations:
Pour \(\lambda\) positif, on constate que c’est en \({T}_{1}={T}_{2}=\stackrel{ˉ}{N}\) que l’extremum est atteint, voir Fig. 2.3. On trouve ainsi que la valeur maximale supportable du facteur de charge \(\lambda\) (ou charge limite), obtenue par l’approche statique, est:
L’approche cinématique donne le même résultat [bib6]: c’est bien la charge limite de ce problème.
2.3. Quelques propriétés utiles du calcul de charge limite#
Dans le cas idéal, les bornes supérieure et inférieure de la charge limite doivent être égales à la valeur limite. Avec l’approche numérique, on aura toujours un écart et c’est la borne inférieure qui est la plus pénalisante. Il est cependant à noter que, pour les structures dont on peut conduire le calcul suffisamment loin (comme dans les cas tests), la borne supérieure est en pratique celle qui est la plus proche de la valeur exacte.
On choisit fréquemment comme seuil de résistance la limite d’élasticité: cela va dans le sens de la sécurité.
On rappelle ci-après quelques propriétés utiles du calcul de charge limite (voir [bib4], [bib8]):
la charge limite est proportionnelle à la valeur de la limite de résistance ou seuil \({\sigma}_{y}\) dans un solide homogène. Elle ne dépend pas de l’histoire du chargement subi par la structure au préalable;
comme le critère de résistance est convexe (critère de vonMises), le domaine des chargements supportables (donc la frontière des chargements limites) dans l’espace des chargements est convexe. On peut donc approcher le domaine des chargements admissibles par le polyèdre généralisé construit sur les sommets, correspondant chacun à une direction choisie dans l’espace des chargements;
les conditions de Dirichlet (un déplacement imposé) qui sont appliquées sur la partie \({\Gamma}_{u}\) du bord \(d\Omega\) de la structure, ou une déformation anélastique initiale –thermique, plastique…– n’ont pas d’effet sur le domaine des charges admissibles, (la ruine étant l’impossibilité de satisfaction de l’équilibre, le mode de ruine correspond à une vitesse-direction d’écoulement);
la charge limite ne dépend pas de la présence éventuelle d’un champ de contraintes auto-équilibrées (contraintes résiduelles);
pour un solide bidimensionnel, le matériau et la direction de chargement étant donnés, une borne inférieure obtenue par l’approche statique en contraintes planes est nécessairement inférieure à la charge limite exacte obtenue en déformations planes : \({\lambda}_{{C}_{\text{PLAN}}}^{-}\le {\lambda}_{{D}_{\text{PLAN}}}^{\lim}\) ;
réciproquement, une borne supérieure obtenue par l’approche cinématique en déformations planes est nécessairement inférieure à la charge limite exacte obtenue en contraintes planes : \({\lambda}_{{D}_{\text{PLAN}}}^{+}\ge {\lambda}_{{C}_{\text{PLAN}}}^{\lim}\) . Ce résultat fournit donc un majorant. Si l’on souhaite traiter un problème en contraintes planes, il est nécessaire alors de faire l’approche cinématique sur une modélisation tridimensionnelle d’une «tranche» de solide;
les charges limites obtenues en déformations planes avec le critère de Tresca valent \(\sqrt{3}/2\) fois celles trouvées avec le critère de von Mises;
à géométrie et direction de chargement données, si on remplace dans une zone donnée de la structure le matériau de domaine de résistance \({G}_{1}\) par un matériau de domaine de résistance \({G}_{2}\subset {G}_{1}\) (\({g}_{2}(\tau )\le {g}_{1}(\tau )\) ) (par exemple: critère de Tresca inclus dans celui de von Mises), alors les fonctions d’appui (puissances résistantes maximales) sont: \({\pi}_{2}(\varepsilon (v))\le {\pi}_{1}(\varepsilon (v))\) et donc: \({\lambda}_{2}^{\lim}\le {\lambda}_{1}^{\lim}\) ;
en particulier si on remplace un défaut \(1\) (trou, fissure) présent dans la structure par le défaut \(2\) contenant le défaut \(1\) , alors on a: \({\lambda}_{2}^{\lim}\le {\lambda}_{1}^{\lim}\) . De même, si la structure est hétérogène, avec deux zones dont les limites de résistance sont \({\sigma}_{\mathrm{y1}}\le {\sigma}_{\mathrm{y2}}\) , la charge limite sera supérieure à celle de la même situation homogène pour le seuil \({\sigma}_{\mathrm{y1}}\) et inférieure à celle pour le seuil \({\sigma}_{\mathrm{y2}}\) ;
en présence d’une direction de chargement \(f=\lambda (\alpha {f}_{1}+(1-\alpha ){f}_{2})\) combinant deux directions \({f}_{1}\) et \({f}_{2}\) , \(\alpha \in \left[0,1\right]\) , alors la charge limite exacte vérifie: \({\lambda}^{\lim}(\alpha )\ge \stackrel{ˉ}{\lambda}=\frac{{\lambda}_{1}^{\lim}{\lambda}_{2}^{\lim}}{(1-\alpha ){\lambda}_{1}^{\lim}+\alpha {\lambda}_{2}^{\lim}}\) . Ce résultat reste valable pour des approximations par l’intérieur des charges limites.
Alors que les situations tridimensionnelles générales sont inabordables analytiquement, en 2D déformations planes (D_PLAN) et contraintes planes (C_PLAN) il est possible de construire à la main et de calculer des solutions pour l’approche statique et l’approche cinématique, à l’aide de champs construits par blocs, qui donnent des encadrements de la charge limite: ceci se révèle utile pour corroborer un résultat obtenu par éléments finis.